شماره 8، جاده Duxiu San، شهر گانلین، شهر Shengzhou، شهر Shaoxing، استان ژجیانگ، چین
دسته بندی اخبار
دسته بندی محصول
راهنمای کامل موتور EC: موتور EC چیست و چه تفاوتی بین موتورهای فن DC و EC وجود دارد
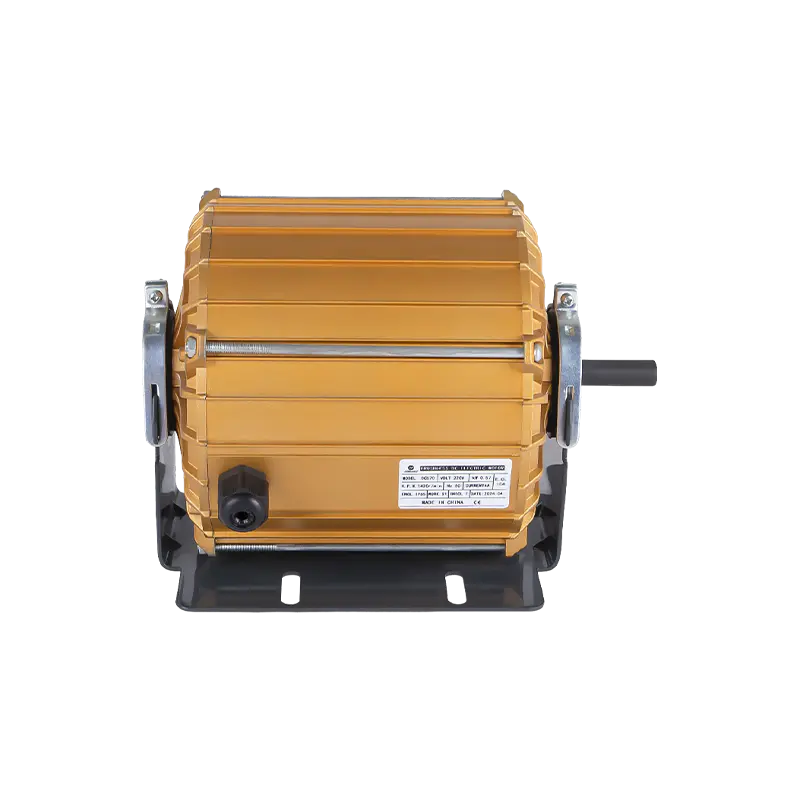
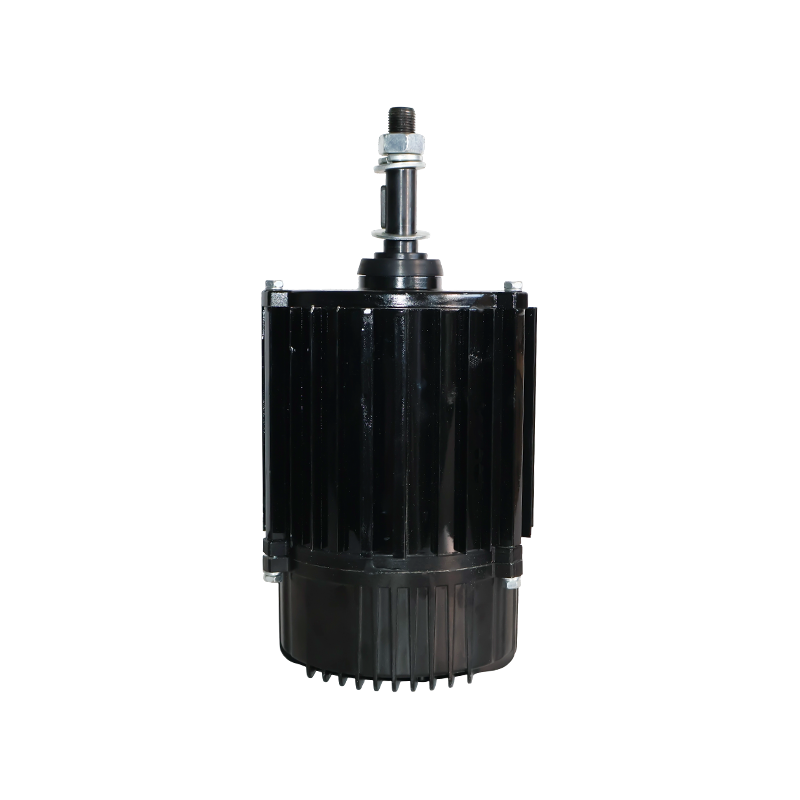
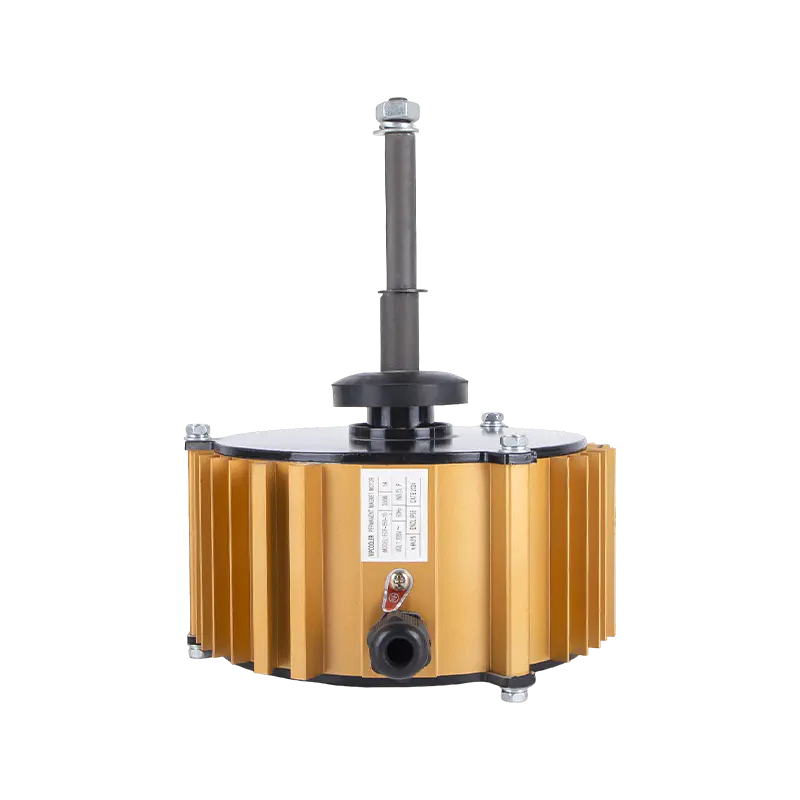
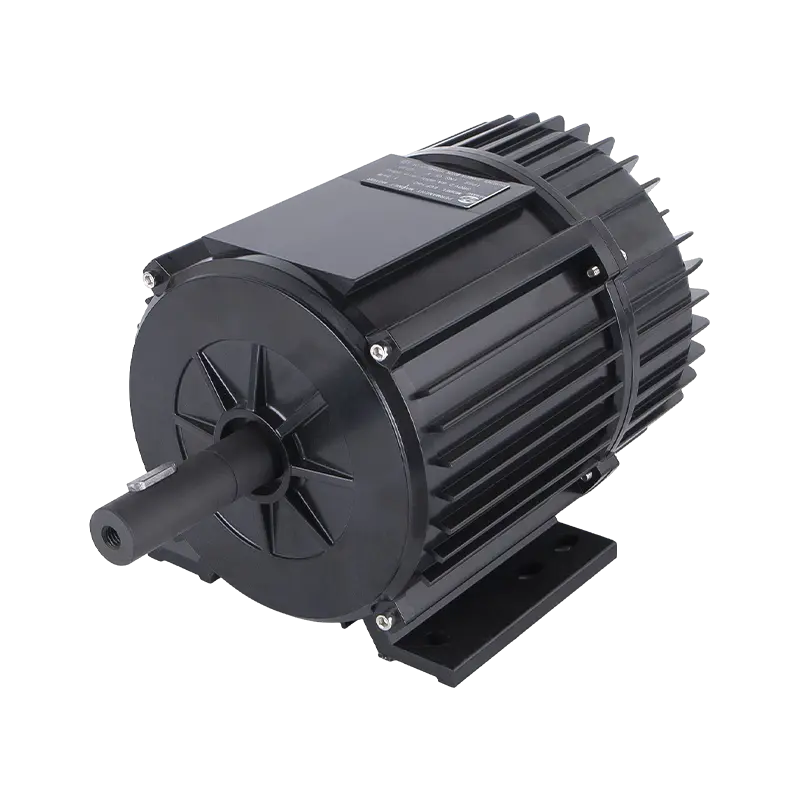
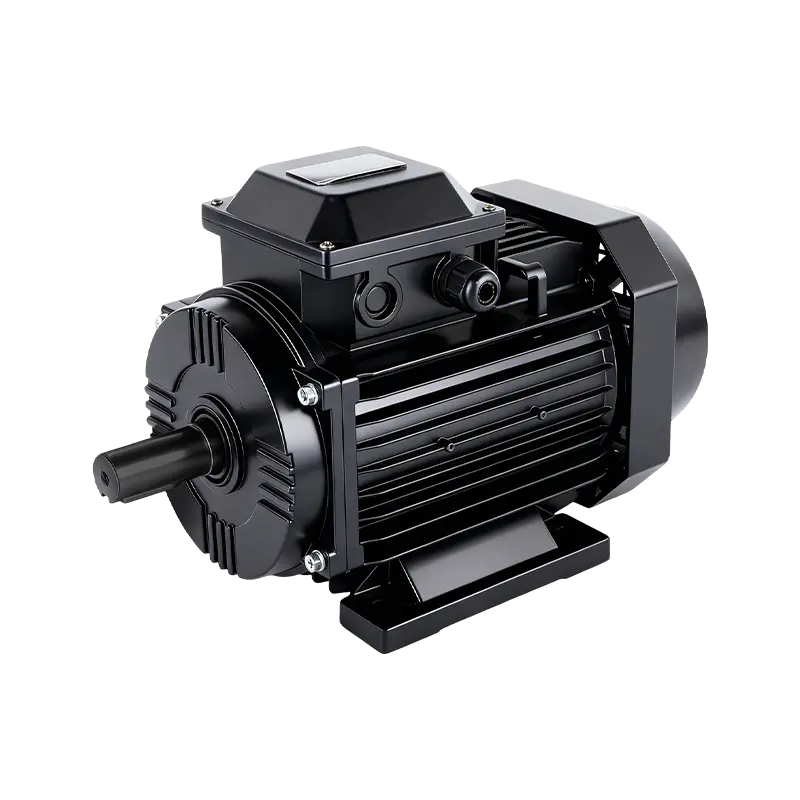
یک موتور EC (موتور Electronically Commutated) یک موتور بدون جاروبک و آهنربای دائمی است که با منبع DC در داخل کار می کند، اما برق متناوب تک فاز یا سه فاز AC را از طریق یک اینورتر و مدار یکسو کننده یکپارچه که در محفظه موتور تعبیه شده است می پذیرد. نام "تعویض الکترونیکی" به این واقعیت اشاره دارد که تغییر جریان از طریق سیمپیچهای موتور به جای مکانیزم فیزیکی برس و کموتاتور که در موتورهای DC سنتی استفاده میشود، توسط الکترونیک یکپارچه کنترل میشود. موتورهای EC بازدهی را ارائه می دهند 85 تا 95 درصد ، در مقایسه با 55 تا 75 درصد برای موتورهای القایی AC استاندارد و 70 تا 85 درصد برای موتورهای DC برس خورده معمولی در محدوده توان یکسان. تفاوت بین موتورهای فن DC و EC در این است که یک موتور DC معمولی از برسهای کربن فیزیکی و یک کموتاتور مکانیکی برای تغییر جریان از طریق سیمپیچهای روتور استفاده میکند، در حالی که یک موتور EC از سوئیچینگ الکترونیکی (یک اینورتر یکپارچه) برای جابجایی روتور آهنربای دائم بدون جاروبک استفاده میکند که سایش برس را به طور کامل حذف میکند و کارکرد مداوم با سرعت بسیار بالا را در هر نقطهای با سرعت متغیر امکانپذیر میکند. این راهنما هر بعد فنی و عملی موتورهای EC را پوشش می دهد.
موتور EC چیست: تعریف، اصطلاحات و زمینه بازار
یک چیست موتور EC و چرا اصطلاحات اهمیت دارد؟ EC مخفف Electronically Commutated است که توضیحی در مورد نحوه تغییر جهت جریان در سیم پیچ های موتور است. در یک موتور DC برس دار معمولی، کموتاسیون (سوئیچینگ جریان) به صورت مکانیکی توسط برس های کربنی که روی یک حلقه کموتاتور مسی می لغزند، انجام می شود. در یک موتور EC، این عملکرد توسط سوئیچ های نیمه هادی (معمولا ماسفت یا IGBT) در الکترونیک درایو یکپارچه موتور انجام می شود. نتیجه موتوری است که فاقد برس، کموتاتور، بدون حلقه های لغزنده، و هیچ عنصر کلید مکانیکی از هر نوع در مسیر فعلی نیست، که قابلیت اطمینان، کارایی و ویژگی های کنترلی را در مقایسه با هر موتور مبتنی بر برس به آن می دهد.
موتور ECs are also known by several other names in the industry, and understanding these synonyms prevents confusion when reading technical specifications or procurement documents:
- موتور BLDC (موتور DC بدون جاروبک): دقیقاً مترادف با موتور EC در کاربرد مهندسی است. هر دو اصطلاح یک موتور آهنربای دائم با کموتاسیون الکترونیکی را توصیف می کنند. BLDC بیشتر در آمریکای شمالی و در زمینه های مهندسی الکترونیک استفاده می شود.
- موتور EC: اصطلاحی که توسط سازندگان اروپایی (به ویژه EBM-Papst، Ziehl-Abegg و Ebara) ترجیح داده می شود، به ویژه در کاربردهای فن HVAC و تهویه، که در آن موتور EC در حال حاضر اصطلاح استاندارد صنعت در استانداردهای بین المللی و کاتالوگ محصولات است.
- موتور آهنربای دائم بدون جاروبک (BPML): مورد استفاده در ادبیات دانشگاهی و برخی از کاربردهای صنعتی پمپ و کمپرسور. بر ساختار روتور آهنربای دائمی به عنوان ویژگی تعیین کننده تأکید می کند.
- PMSM (موتور سنکرون مغناطیس دائم): در کاربردهای سروو درایو و کشش با کارایی بالا استفاده می شود. این در واقع همان فناوری موتور EC است، اما با شکل موجهای جریان سینوسی به جای ذوزنقه، و با یک الگوریتم کنترل متفاوت (کنترل میدانگرا به جای کموتاسیون بلوکی) کار میکند.
چرا موتورهای EC به انتخاب پیش فرض برای کاربردهای فن و تهویه تبدیل شده اند؟
پذیرش موتورهای EC در صنعت تهویه مطبوع، تبرید و تهویه با ترکیبی از قوانین انرژی، فشار هزینه انرژی، و سقوط هزینه الکترونیک قدرت که موتورهای EC را ممکن میسازد، هدایت شده است. سه عامل تسلط موتورهای EC را در کاربردهای مدرن فن توضیح می دهد:
- دستورالعمل ErP و طبقه بندی کارایی اینترنت اکسپلورر: دستورالعمل محصولات مرتبط با انرژی اتحادیه اروپا (ErP) و سیستم طبقه بندی کارایی IEC 60034 (IE1 تا IE5) به تدریج حداقل سطوح راندمان موتور را الزامی کرده اند. موتورهای القایی AC استاندارد (معمولاً IE1 یا IE2) نمی توانند آستانه های IE4 و IE5 مورد نیاز برای فن ها و موتورهای فروخته شده در اتحادیه اروپا را از سال 2021 برآورده کنند. موتورهای EC به طور معمول به سطوح IE4 و IE5 می رسند و آنها را به تنها فناوری قابل دوام برای بسیاری از دسته های محصولات تنظیم شده تبدیل می کند.
- قانون فن صرفه جویی در انرژی در بار جزئی: مصرف برق فن متناسب با مکعب سرعت فن (قانون مکعب فن) است. کارکردن فن با 80 درصد سرعت کامل فقط نیاز دارد 51.2٪ قدرت تمام سرعت (0.8³ = 0.512). کار با سرعت 60٪ فقط نیاز دارد 21.6٪ از قدرت تمام سرعت از آنجایی که اکثر سیستمهای تهویه مطبوع و تهویه مطبوع در اکثر ساعات کار خود با بار جزئی کار میکنند، موتورهای EC با سرعت متغیر در مقایسه با موتورهای AC با سرعت ثابت با کنترل روشن/خاموش یا کنترل پره راهنمای ورودی، صرفهجویی چشمگیری در مصرف انرژی میکنند.
- درایو یکپارچه VFD جداگانه را حذف می کند: یک موتور القایی AC معمولی به یک درایو فرکانس متغیر جداگانه (VFD) برای دستیابی به عملکرد با سرعت متغیر نیاز دارد. یک موتور EC دارای قطعات الکترونیکی محرک است که در محفظه موتور ادغام شده است، هزینه و پیچیدگی نصب را کاهش می دهد، نیاز به یک تابلوی الکتریکی جداگانه با اجزای VFD را از بین می برد و با کاهش تعداد قطعات جداگانه، قابلیت اطمینان کلی سیستم را بهبود می بخشد.
ساخت موتور EC: چهار جزء اصلی
یک EC motor consists of four integrated subsystems that work together as a single package:
- روتور آهنربای دائم: عنصر چرخان آرایه ای از آهنرباهای دائمی پرانرژی (معمولاً آهن نئودیمیم بور، NdFeB، درجه N35 تا N52) را حمل می کند که برای ایجاد قطب های شمالی و جنوبی متناوب در اطراف محیط روتور مرتب شده اند. آهنرباها بر روی هسته روتور نصب شده یا در آن جاسازی می شوند و یک میدان مغناطیسی قوی و ثابت بدون هیچ گونه منبع الکتریکی به روتور ایجاد می کنند. این تفاوت اساسی با موتور القایی است، جایی که میدان روتور توسط جریان های القایی ایجاد می شود و بنابراین ذاتا کارایی کمتری دارد.
- استاتور با سیم پیچی مسی: عنصر ثابت بیرونی (یا داخلی، در طرح های روتور خارجی) شامل سیم پیچ های سیم پیچ مسی است که در اطراف هسته فولادی چند لایه توزیع شده است. جریان از طریق این سیم پیچ ها در توالی های کنترل شده جریان می یابد تا یک میدان مغناطیسی دوار ایجاد کند که روتور آهنربای دائمی را به چرخش می کشد.
- سنسور موقعیت روتور (حسگرهای اثر هال): سه حسگر اثر هال در استاتور در فواصل 120 درجه در اطراف نصب شده است. هر سنسور بسته به اینکه قطب شمال یا جنوب آهنربای روتور از آن عبور می کند، سیگنال دیجیتالی بالا یا پایین را خروجی می دهد. سه سیگنال حسگر با هم یک الگوی 6 بیتی ایجاد میکنند که هر 60 درجه الکتریکی چرخش روتور تغییر میکند و اطلاعات لحظهای دقیق در مورد موقعیت روتور برای زمانبندی کموتاسیون به الکترونیک درایو میدهد.
- اینورتر یکپارچه (درایو الکترونیکی): یک برد مدار چاپی نصب شده در محفظه موتور شامل یکسو کننده (تبدیل AC به DC)، خازن باس DC میانی، شش سوئیچ نیمه هادی تشکیل دهنده پل اینورتر سه فاز، مدارهای درایو دروازه، میکروکنترلر برای کموتاسیون و کنترل سرعت، و الکترونیک رابط ورودی/خروجی برای سیگنال های کنترلی و ارتباطات است. این یکپارچگی چیزی است که یک موتور EC را به جای موتوری که نیاز به یک درایو خارجی مجزا دارد، به دستگاهی مستقل و قابل اتصال مستقیم تبدیل میکند.
موتورهای EC چگونه کار می کنند: اصول عملیاتی از ورودی برق تا خروجی مکانیکی
درک کردن موتورهای EC چگونه کار می کنند نیاز به دنبال کردن مسیر انرژی الکتریکی از طریق موتور از ورودی برق AC در پایانه های کابل تا چرخش مکانیکی شفت خروجی یا پروانه فن دارد. این فرآیند شامل پنج مرحله مجزا است که به طور مداوم و همزمان در حین کار موتور رخ می دهد.
مرحله 1: تبدیل AC به DC (تصحیح)
برق اصلی به صورت AC تک فاز (230 ولت، 50 هرتز در اروپا؛ 120 ولت یا 240 ولت، 60 هرتز در آمریکای شمالی) یا AC سه فاز (380 تا 480 ولت، 50 یا 60 هرتز در کاربردهای صنعتی) وارد موتور EC می شود. اولین مرحله از الکترونیک درایو یکپارچه یک مدار یکسو کننده است که این ولتاژ AC را به DC تبدیل می کند. در اکثر موتورهای EC، این با استفاده از یکسو کننده پل دیود تمام موج به دست می آید:
- برای ورودی AC 230 ولت تک فاز: یکسو کننده پل تمام موج، AC سینوسی را به DC ضربانی با حداکثر ولتاژ تقریباً تبدیل می کند. 325 ولت (230 ولت × √2). سپس DC ضربان دار توسط یک خازن الکترولیتی بزرگ در گذرگاه DC صاف می شود و یک ولتاژ باس DC نسبتاً پایدار تقریباً ایجاد می کند. 300 تا 320 ولت تحت بار
- برای ورودی سه فاز 400 ولت AC: یک پل دیودی سه فاز، ولتاژ باس DC بسیار نرمتری را با موجهای کوچک تولید میکند، با ولتاژ باس DC تقریباً 560 ولت (400 ولت × √2). گذرگاه DC روانتر ورودی سه فاز، ظرفیت خازن مورد نیاز در مرحله فیلتر را کاهش می دهد و راندمان درایو را بهبود می بخشد.
خازن باس DC دو عملکرد حیاتی را انجام می دهد: ولتاژ یکسو شده را صاف می کند تا یک منبع DC پایدار برای اینورتر فراهم کند، و به عنوان یک بافر ذخیره انرژی عمل می کند که پالس های جریان مختصری را که توسط اینورتر کشیده می شود، هنگامی که جریان را به سیم پیچ های موتور تغییر می دهد، جذب می کند.
مرحله 2: سنجش موقعیت روتور
قبل از اینکه اینورتر بتواند جریان را به سیم پیچ صحیح تغییر دهد، میکروکنترلر کنترل باید موقعیت زاویه ای آنی روتور را بداند. اینجاست که سنسورهای اثر هال نقش اساسی خود را ایفا می کنند. سه حسگر جلوه هال، واقع در فواصل مکانیکی 120 درجه (یا فواصل 60 درجه در یک موتور با تعداد زیادی جفت قطب) در اطراف سوراخ استاتور، هر یک سیگنال منطقی بالا (معمولاً 5 ولت) هنگامی که آهنربای قطب شمال از آنها عبور می کند و سیگنال منطقی کم (0 ولت) هنگامی که یک آهنربای قطب جنوب عبور می کند، خروجی می دهد. این سه حسگر با چرخش روتور یک کد باینری 3 بیتی را تولید می کنند که هر 60 درجه الکتریکی تغییر می کند. برای موتوری با روتور 4 قطبی (8 قطبی)، کد یک توالی 6 مرحله ای کامل را برای هر 90 درجه چرخش مکانیکی تکمیل می کند (360 درجه مکانیکی ÷ 4 جفت قطب = 90 درجه مکانیکی در هر دور الکتریکی). میکروکنترلر این کد 3 بیتی را با سرعت بالا می خواند (معمولاً هزاران بار در ثانیه) و از آن برای تعیین اینکه کدام جفت سیم پیچی باید در هر لحظه روشن شود استفاده می کند.
برخی از موتورهای پیشرفته EC استفاده می کنند کنترل بدون سنسور به جای سنسورهای جلوه هال در کموتاسیون بدون حسگر، الگوریتم کنترل، EMF (نیروی الکتروموتور پشتی) را که در سیمپیچ بدون انرژی ایجاد میشود، زمانی که روتور آهنربای دائمی از آن عبور میکند، تشخیص میدهد و از این ولتاژ برای استنباط موقعیت روتور استفاده میکند. طراحیهای بدون حسگر تعداد اجزا را کاهش میدهند و سیمکشی سنسور هال را به عنوان نقطه خرابی بالقوه حذف میکنند، اما به دنباله راهاندازی کوتاهی در ولتاژ پایین نیاز دارند که در آن EMF برگشتی برای تشخیص قابل اعتماد بسیار کوچک است.
مرحله 3: کموتاسیون الکترونیکی توسط اینورتر
اینورتر هسته اصلی چیزی است که یک موتور EC را به صورت الکترونیکی تغییر می دهد. این شامل شش کلید نیمه هادی قدرت (معمولا ماسفت برای موتورهای تا حدود 2 کیلو وات، و IGBT برای موتورهای با قدرت بالاتر) است که در سه جفت نیم پل، یک جفت برای هر یک از سه سیم پیچ استاتور (فاز U، V و W) مرتب شده اند. سوئیچ ها به صورت زیر مشخص می شوند:
- سوئیچ های سمت بالا (Q1، Q3، Q5): هنگام روشن شدن، ریل مثبت باس DC را به هر ترمینال فاز موتور وصل کنید.
- سوئیچ های سمت پایین (Q2، Q4، Q6): هر ترمینال فاز موتور را هنگام روشن شدن به ریل منفی باس DC (زمین) وصل کنید.
در هر لحظه در طول عملکرد عادی، دقیقاً دو سوئیچ از شش سوئیچ هدایت میشوند: یکی سمت بالا و دیگری سمت پایین، از فازهای مختلف. این یک مسیر جریان از ترمینال مثبت باس DC، از طریق یک سیم پیچ فاز، در سراسر استاتور، از طریق سیم پیچ فاز دیگر، و بازگشت به ترمینال منفی باس DC ایجاد می کند. جریان جریان حاصل در دو سیم پیچ پرانرژی، میدان مغناطیسی را در شکاف استاتور ایجاد می کند که روتور آهنربای دائمی را به سمت تراز با میدان می کشد. قبل از اینکه روتور به تراز کامل برسد، میکروکنترلر به جفت سوئیچ بعدی (مرحله کموتاسیون بعدی) سوئیچ می کند و از چرخش مداوم در جهت دلخواه اطمینان می دهد.
برای یک طرح کموتاسیون استاندارد 3 فاز و 6 مرحله ای (ذوزنقه ای)، توالی کامل حالت های سوئیچ برای یک دور کامل الکتریکی به صورت زیر است:
- Q1 (U بالا) و Q4 (V کم): جریان U تا V جریان دارد
- Q1 (U بالا) و Q6 (W کم): جریان U به W جریان دارد
- Q3 (V بالا) و Q6 (W کم): جریان جریان V به W
- Q3 (V بالا) و Q2 (U کم): جریان V به U
- Q5 (W بالا) و Q2 (U کم): جریان جریان W به U
- Q5 (W بالا) و Q4 (V کم): جریان جریان W به V
این دنباله 6 مرحله ای به طور مداوم تکرار می شود و هر مرحله دقیقاً 60 درجه الکتریکی حرکت روتور را اشغال می کند. فرکانس سوئیچینگ بین مراحل به نسبت مستقیم با سرعت موتور افزایش می یابد، بنابراین در سرعت های بالاتر میکروکنترلر باید با سرعت بیشتری سوئیچ کند.
مرحله 4: کنترل سرعت PWM
توالی کموتاسیون که در بالا توضیح داده شد، موتور را با سرعتی که توسط ولتاژ باس DC و ویژگیهای Back-EMF موتور تعیین میشود، هدایت میکند. برای کنترل سرعت مستقل از ولتاژ تغذیه، مدولاسیون عرض پالس (PWM) روی سوئیچینگ کموتاسیون قرار گرفته است. به جای روشن نگه داشتن مداوم سوئیچ های فعال در طول هر مرحله کموتاسیون، سوئیچ ها به سرعت در فرکانس بالا روشن و خاموش می شوند (معمولا 8 تا 20 کیلوهرتز ) با چرخه کار متغیر (نسبت زمان به موقع به کل دوره تعویض). متوسط ولتاژ اعمال شده به سیم پیچ در هر مرحله کموتاسیون برابر است با ولتاژ باس DC ضرب در چرخه کار:
V_average = V_DC_bus × Duty Cycle
یک چرخه کاری 100% ولتاژ کامل باس DC را به سیم پیچ اعمال می کند و موتور را با حداکثر سرعت برای بار داده شده به حرکت در می آورد. یک چرخه کاری 50% نیمی از ولتاژ باس را اعمال می کند و در نتیجه تقریباً نیمی از حداکثر سرعت را ایجاد می کند. یک سیکل کاری 10% یک دهم ولتاژ باس را برای کمترین سرعت قابل کنترل اعمال می کند. فرکانس حامل PWM 8 تا 20 کیلوهرتز بسیار بالاتر از محدوده شنیداری شنوایی انسان (20 هرتز تا 20 کیلوهرتز) است، بنابراین موتور کمترین صدای الکتریکی را از سوییچینگ ایجاد میکند، اگرچه مشخصات صدای صوتی خاص موتور و پروانه فن در سرعتهای مختلف یک معیار انتخاب کلیدی برای HVAC و کاربردهای تبرید تجاری است.
مرحله 5: کنترل سرعت و بازخورد فعلی
میکروکنترلر در یک موتور EC به طور مداوم یک الگوریتم کنترل حلقه بسته را اجرا می کند که بدون توجه به تغییرات بار، سرعت هدف (یا گشتاور، در برخی حالت های کنترل) را حفظ می کند. حلقه کنترل به صورت زیر عمل می کند:
- اندازه گیری سرعت: سرعت واقعی موتور با شمارش نرخ گام های کموتاسیون (که از سیگنال های سنسور هال به دست می آید) و تبدیل به RPM اندازه گیری می شود. این اندازه گیری هزاران بار در ثانیه به روز می شود.
- محاسبه خطای سرعت: تفاوت بین سرعت هدف (نقطه تنظیم دریافت شده از سیگنال ورودی کنترل) و سرعت واقعی اندازه گیری شده خطای سرعت است.
- تنظیم چرخه وظیفه PWM: الگوریتم کنترل (معمولاً یک الگوریتم تناسبی-انتگرال یا PI) چرخه وظیفه PWM را در پاسخ به خطای سرعت تنظیم می کند. اگر موتور کندتر از هدف کار می کند (خطای سرعت مثبت)، چرخه کار برای اعمال ولتاژ بیشتر افزایش می یابد. اگر موتور سریعتر از هدف کار کند (خطای سرعت منفی)، چرخه کار کاهش می یابد. این حلقه بازخورد معمولاً در میلی ثانیه پاسخ می دهد و دقت سرعت را حفظ می کند 1% تا 3±% نقطه تنظیم در طیف گسترده ای از شرایط بار.
- نظارت فعلی برای حفاظت: سنسورهای جریان فاز (معمولاً مقاومت های شنت در پایه های سوئیچ سمت پایین) جریان لحظه ای را که توسط هر سیم پیچ کشیده می شود اندازه گیری می کنند. میکروکنترلر این جریان ها را برای شرایط اضافه جریان (ایستادگی موتور، اتصال کوتاه در سیم پیچ یا پروانه فن بیش از حد) نظارت می کند و در صورت تجاوز از آستانه حفاظتی، کلیدها را در عرض میکروثانیه خاموش می کند و از آسیب به نیمه هادی ها یا سیم پیچ های موتور جلوگیری می کند.
تفاوت بین موتورهای فن DC و EC چیست: مقایسه فنی کامل
سوال از تفاوت بین موتورهای فن DC و EC چیست؟ از نظر عملی مهمترین مقایسه برای مهندسان و خریدارانی است که موتورهای فن را برای کاربردهای HVAC، تبرید و تهویه صنعتی انتخاب می کنند. هر دو نوع موتور از DC در نقطه تبدیل الکترومغناطیسی واقعی کار می کنند، اما اساساً در ساخت، روش کموتاسیون، مشخصات کارایی، ویژگی های کنترل و الزامات نگهداری متفاوت هستند.
تفاوت اساسی ساختاری: ساخت روتور
در یک موتور DC معمولی (برس خورده)، روتور سیم پیچ ها را حمل می کند . جریان از منبع خارجی از طریق برسهای کربنی که به کموتاتور فشار میآورند به سیمپیچهای روتور سرازیر میشود: یک مجموعه حلقه مسی تقسیمبندی شده که روی محور روتور نصب شده است. با چرخش روتور، بخش های مختلف کموتاتور از زیر برس ها عبور می کنند و گروه های سیم پیچ مختلف را به ترتیب به منبع تغذیه متصل می کنند. استاتور حاوی آهنرباهای دائمی یا سیم پیچ های میدان است که میدان مغناطیسی ثابت را ایجاد می کند. گشتاور الکترومغناطیسی از برهمکنش بین میدان استاتور و هادی های روتور حامل جریان تولید می شود.
در یک موتور EC، نقشهای روتور-استاتور رد و بدل میشوند. را روتور دارای آهنرباهای دائمی است بدون سیم پیچ و بدون اتصال الکتریکی را استاتور سیم پیچ ها را حمل می کند . جریان از طریق سیم پیچ های استاتور از وسایل الکترونیکی ثابت از طریق اتصالات فلزی مستقیم بدون برس یا کنتاکت کشویی جریان می یابد. گشتاور الکترومغناطیسی از برهمکنش بین میدان مغناطیسی روتور دوار و میدان استاتور سوئیچ شده الکترونیکی تولید می شود. این تفاوت اساسی در ساخت، منشأ هر مزیت عملکردی موتور EC نسبت به موتور DC معمولی است.
کموتاسیون: مکانیکی در مقابل الکترونیکی
فرآیند کموتاسیون جایی است که مهم ترین تفاوت بین موتورهای DC و EC نهفته است:
- موتور DC (کموتاسیون مکانیکی): برس های کربنی بر روی بخش های کموتاتور مسی تحت کشش فنر فشار می آورند. با چرخش روتور، هر برس از یک بخش به بخش دیگر می لغزد و مدار الکتریکی را به سیم پیچ های روتور متوالی ایجاد کرده و می شکند. این کنتاکت لغزنده گرما تولید می کند (تلفات مقاومتی در رابط تماس)، ایجاد قوس الکتریکی با شکستن کنتاکت ها تحت جریان بار، و باعث سایش تدریجی مواد برس (کربن) و کموتاتور (مس) می شود. تعویض برس در فواصل زمانی لازم است 1000 تا 5000 ساعت در کاربردهای معمولی فن، با تعویض مکرر در بارهای جریان بالاتر یا در محیطهای مرطوب که سایش برس تسریع میشود.
- موتور EC (electronic commutation): سوئیچ های ماسفت یا IGBT در الکترونیک درایو تحت فرمان میکروکنترلر روشن و خاموش می شوند و جریان را از طریق سیم پیچ های استاتور به ترتیب صحیح برای چرخش مداوم هدایت می کنند. هیچ تماس لغزشی، هیچ سایش مکانیکی در مکانیسم کموتاسیون، بدون قوس الکتریکی و تولید گرد و غبار کربن وجود ندارد. طول عمر مورد انتظار قطعات سوئیچینگ الکترونیکی است 30000 تا 100000 ساعت یا بیشتر، عمدتاً توسط خازن های الکترولیتی در باس DC (که به تدریج در طول زمان به دلیل تبخیر الکترولیت تخریب می شوند) و با تحمل عمر یاتاقان به جای سایش کموتاسیون محدود می شود.
مقایسه کارایی: جایی که موتورهای EC بزرگترین مزیت خود را نشان می دهند
راندمان قانع کننده ترین تفاوت کمی بین موتورهای فن DC و EC است. مقایسه کارایی نشان می دهد که چرا موتورهای EC تقریباً در تمام کاربردهای تجاری جدید فن HVAC جایگزین موتورهای DC برس خورده شده اند:
| نقطه عملیاتی | راندمان موتور DC معمولی | راندمان موتور EC | مزیت کارایی |
|---|---|---|---|
| سرعت 100% (بار کامل) | 70 تا 82 درصد | 87 تا 95 درصد | 10 تا 15 درصد |
| سرعت 75 درصد | 65 تا 78 درصد | 85 تا 93 درصد | 15 تا 18 درصد |
| سرعت 50 درصد | 55 تا 70 درصد | 80 تا 90 درصد | 18 تا 25 درصد |
| سرعت 25 درصد | 35 تا 55 درصد | 72 تا 85 درصد | 25 تا 37 درصد |
مزیت راندمان موتورهای EC نسبت به موتورهای DC معمولی در شرایط بار جزئی، دقیقاً جایی است که فنها بیشتر ساعات کار خود را سپری میکنند، بیشترین میزان را دارد. یک فن با سرعت 50 درصد در یک سیستم HVAC با حجم متغیر هوا یا یک کندانسور تبرید در شرایط محیطی با بار جزئی می تواند مصرف کند. 25 تا 35 درصد انرژی کمتر در هر ساعت با موتور EC نسبت به موتور DC برس خورده که همان خروجی مکانیکی را ارائه می دهد. در طول یک سال کار مداوم، این تفاوت نشان دهنده کاهش بسیار قابل توجهی در هزینه های برق و انتشار کربن است.
چرا موتورهای DC معمولی کارایی کمتری دارند: تجزیه و تحلیل تلفات
درک کردن the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- تلفات مقاومت تماس برس: رابط تماس کربن به مس معمولاً مقاومت تماسی دارد 0.1 تا 0.5 اهم در هر برس و با دو برس در مسیر جریان، این مقاومت باعث افت ولتاژ و افت توان (I²R) متناسب با مجذور جریان می شود. در جریان بار کامل، به عنوان مثال، 5A، مقاومت کلی برس 0.4 اهم، 52 × 0.4 = را از بین می برد. 10 وات به عنوان گرما در تماس برس، تقریباً 5 تا 10٪ از کل توان ورودی موتور در موتورهای کوچک را نشان می دهد. موتورهای EC مقاومت تماس برس صفر دارند.
- تلفات مس روتور: در یک موتور DC، جریان از طریق سیمپیچهای روتور جریان مییابد، که به دلیل سیمپیچ کوچک و طول سیمپیچ طولانی مورد نیاز برای تناسب با محدودیتهای جرم دوار، مقاومت قابل توجهی دارند. این تلفات I²R در روتور یک منبع حرارتی اولیه و مکانیسم کاهش کارایی است. در یک موتور EC، روتور فقط آهنرباهای دائمی را بدون جریان حمل می کند و بنابراین تلفات روتور I²R صفر دارد. تمام تلفات مس فقط در استاتور اتفاق می افتد، جایی که اتلاف گرما به محیط خارجی به دلیل تماس استاتور با محفظه موتور بسیار موثرتر است.
- تلفات هسته روتور (تلفات آهن): همانطور که روتور یک موتور DC در میدان مغناطیسی ثابت می چرخد، هسته روتور یک شار مغناطیسی دائما در حال تغییر را تجربه می کند که باعث تلفات جریان گردابی و پسماند در لایه های روتور می شود. در یک موتور EC با روتور آهنربای دائمی، روتور یک شار مغناطیسی نسبتاً ثابت (شار آهنرباهای دائمی خود) را در طول کارکرد حالت پایدار تجربه میکند که تلفات هسته روتور را در مقایسه با روتور موتور DC به طور چشمگیری کاهش میدهد.
- تلفات اصطکاک و باد ناشی از برس ها: اصطکاک مکانیکی برسهای کربنی که بر روی کموتاتور تحت کشش فنر فشار میآورند، نیروی مکانیکی را مستقیما مصرف میکند و در رابط تماس ایجاد گرما میکند. اگرچه این اصطکاک به صورت جداگانه کوچک است (معمولاً 1 تا 3 درصد توان نامی)، این اصطکاک همچنین به سایش سطح کموتاتور و تولید گرد و غبار کربن کمک می کند که می تواند داخل موتور و روان کننده های بلبرینگ را آلوده کند. موتورهای EC هیچ اصطکاکی در مکانیسم کموتاسیون ندارند.
مقایسه کنترل سرعت: چگونه موتورهای DC و EC کنترل می شوند
کنترل سرعت دومین تفاوت عملی عمده بین موتورهای فن DC و EC است:
- کنترل سرعت موتور DC معمولی: سرعت موتور DC برس شده با تغییر ولتاژ تغذیه DC اعمال شده به پایانه های موتور کنترل می شود. روش ها شامل خروجی ترانسفورماتور متغیر (رئوستات)، تنظیم کننده ولتاژ خطی (ضایع کننده)، کنترل ولتاژ PWM با استفاده از مدار چاپر خارجی یا تضعیف میدان با کاهش جریان میدان در موتورهای DC میدان زخمی است. همه این روش ها به سخت افزار کنترل خارجی نیاز دارند، به سیستم پیچیدگی می بخشند و در مورد کنترل مقاومتی یا خطی، توان کاهش یافته را به عنوان گرما به جای بازگرداندن آن به منبع تغذیه هدر می دهند. فنهای DC با سرعت متغیر نیز معمولاً به کنترلکنندههای سفارشی نیاز دارند که با هر موتور خاصی مطابقت داشته باشند، که قابلیت تعویض را کاهش میدهد.
- موتور EC speed control: موتور ECs accept standard industry control signals directly at the motor's input terminals without any external variable-speed drive hardware. Common control interfaces include: سیگنال آنالوگ 0 تا 10 ولت (0V = حداقل سرعت، 10V = حداکثر سرعت)؛ سیگنال حلقه جریان 4 تا 20 میلی آمپر (4 میلی آمپر = حداقل سرعت، 20 میلی آمپر = حداکثر سرعت)؛ سیگنال ورودی PWM (چرخه کاری از 10٪ تا 90٪ سرعت را به طور متناسب کنترل می کند). کنترل دیجیتال Modbus RTU یا RS-485 برای یکپارچه سازی سیستم مدیریت ساختمان؛ و ورودی پتانسیومتر برای تنظیم دستی سرعت میکروکنترلر داخلی موتور این سیگنالها را مستقیماً میپذیرد و چرخه وظیفه PWM اینورتر را متناسب با آن تنظیم میکند و نیازی به الکترونیک قدرت خارجی ندارد.
قابلیت اطمینان و نگهداری: تفاوت عمر سرویس
طول عمر و نیازهای تعمیر و نگهداری موتورهای فن DC و EC به طور چشمگیری متفاوت است زیرا مکانیزم سایش اولیه موتور DC (ساییدگی برس و کموتاتور) در موتور EC کاملاً وجود ندارد:
- تعمیر و نگهداری موتور DC معمولی: برس های کربن باید در فواصل منظم (معمولاً هر یک) بازرسی شوند 500 تا 2000 ساعت برای موتورهای فن تحت کار مداوم) و در صورت فرسوده شدن با حداقل مشخصات طول جایگزین می شود. حلقه های کموتاتور باید تمیز شوند تا تجمع گرد و غبار کربن از بین برود و گهگاه برای بازیابی سطح صاف و متحدالمرکز پس از سال ها سایش برس، تراش را روشن کنید. موتورهایی که در محیط های مرطوب یا آلوده کار می کنند نیاز به تعمیر و نگهداری مکرر دارند. کل تعویض برس به اضافه هزینه سرویس کموتاتور در طول عمر 10 ساله می تواند برابر یا بیشتر از قیمت خرید موتور اصلی برای فن های مداوم باشد.
- موتور EC maintenance: تنها تعمیر و نگهداری معمولی مورد نیاز برای یک موتور فن EC، بازرسی دوره ای و روغن کاری (یا تعویض) یاتاقان های شفت است که مشابه برنامه تعمیر و نگهداری هر نوع موتور دیگری است. لوازم الکترونیکی هیچ جزء قابل سرویس دهی توسط کاربر ندارند و برای طول عمر کامل موتور طراحی شده اند. MTBF منتشر شده (میانگین زمان بین خرابی ها) برای موتورهای EC از تولید کنندگان پیشرو در محدوده 40000 تا بیش از 100000 ساعت ، معادل 4.5 تا 11 سال از عملیات مداوم این در مقایسه با فواصل خدمات موثر از 1000 تا 5000 ساعت بین رویدادهای سرویس برس برای موتورهای DC.
| پارامتر | موتور DC معمولی (برس خورده) | موتور EC (تعویض الکترونیکی) |
|---|---|---|
| روش کموتاسیون | مکانیکی (برس و کموتاتور) | الکترونیکی (سوئیچ های MOSFET/IGBT) |
| ساخت روتور | سیم پیچ های مسی روی روتور | آهنرباهای دائمی روی روتور |
| راندمان معمولی (بار کامل) | 70 تا 82 درصد | 87 تا 95 درصد |
| راندمان بار جزئی | به طور قابل توجهی زیر بار کامل افت می کند | در محدوده سرعت بالا باقی می ماند |
| نگهداری برس کربن | هر 1000 تا 5000 ساعت مورد نیاز است | قابل اجرا نیست (بدون برس) |
| MTBF | 5000 تا 15000 ساعت | 40000 تا 100000 ساعت |
| ورودی کنترل سرعت | ولتاژ DC متغیر (کنترل خارجی مورد نیاز است) | 0 تا 10 ولت، 4 تا 20 میلی آمپر، PWM، مدباس (توکار) |
| منبع تغذیه مورد نیاز است | منبع تغذیه DC (نیاز به یکسو کننده خارجی برای AC) | برق مستقیم AC (یکسو کننده داخلی) |
| تولید گرد و غبار کربن | بله (از فرسودگی برس) | هیچ کدام |
| کلاس کارایی IE (IEC 60034) | IE1 تا IE2 (معمولی) | IE4 تا IE5 (معمولی) |
| نویز آکوستیک | بالاتر (صدای کموتاسیون برس) | پایین تر (بدون تغییر مکانیکی) |
| هزینه اولیه | پایین تر | بالاتر (معمولا 1.5 تا 3 × موتور DC) |
| کل هزینه مالکیت (TCO) | بالاتر (انرژی و نگهداری) | پایین تر (energy savings dominate) |
ویژگی های عملکرد موتور EC: رابط های گشتاور، محدوده سرعت و کنترل
درک کردن EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
ویژگی گشتاور-سرعت موتورهای EC
یک EC motor's torque-speed characteristic is determined by its permanent magnet design, winding parameters, and control algorithm. Key features of the EC motor torque-speed curve:
- گشتاور ثابت زیر سرعت پایه: تا سرعت پایه (سرعتی که در آن EMF پشتی موتور برابر با ولتاژ باس DC موجود در حداکثر سیکل کار است)، موتور EC می تواند گشتاور نامی خود را در هر سرعتی ارائه دهد. این ناحیه گشتاور ثابت جایی است که عملکرد فن با سرعت متغیر در درجه اول رخ می دهد.
- تضعیف میدان بالاتر از سرعت پایه: بالاتر از سرعت پایه، برخی از درایوهای موتور EC از تضعیف میدان (تکنیکهای پیشرفته فاز در زمانبندی کموتاسیون) استفاده میکنند تا دامنه سرعت را فراتر از حداکثر طبیعی افزایش دهند و در عین حال کاهش گشتاور را بپذیرند. این به موتور اجازه می دهد تا محدوده سرعتی تا 3:1 تا 5:1 بالاتر از سرعت پایه با کاهش گشتاور.
- محدوده سرعت (نسبت چرخش): اکثر موتورهای فن EC محدوده سرعت قابل استفاده را از تقریباً ارائه می دهند 10 تا 15 درصد حداکثر سرعت تا 100٪، به نسبت کاهش 6:1 تا 10:1 . برخی از طرحهای پیشرفته به چرخش 20:1 یا بالاتر با موج گشتاور قابل قبول و ثبات کنترل در سراسر محدوده دست مییابند.
روتور خارجی در مقابل موتورهای EC روتور داخلی
موتور ECs used in fan applications come in two main physical configurations that determine their suitability for different fan types:
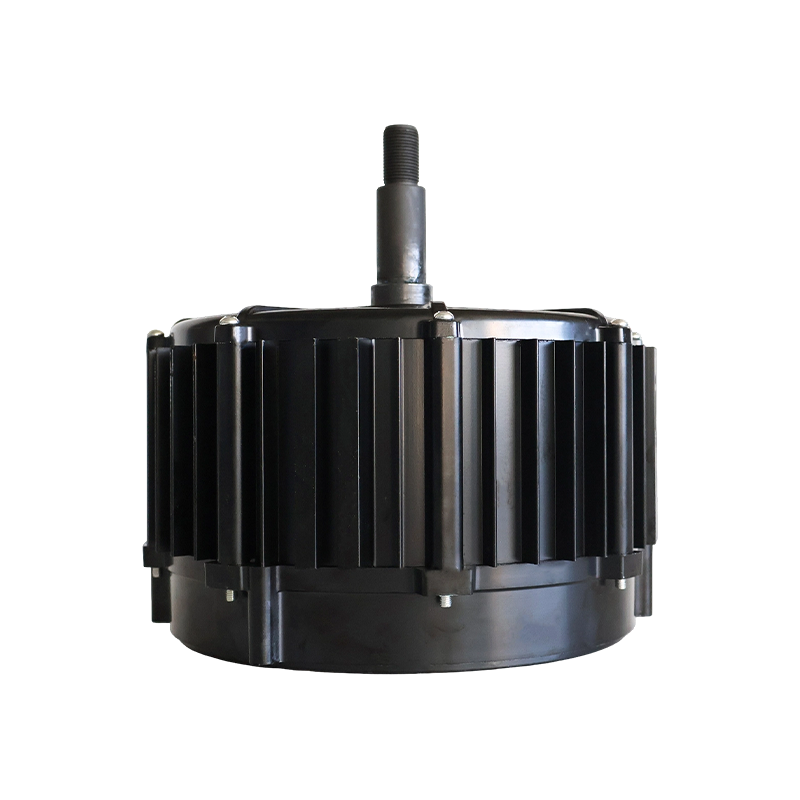
- روتور خارجی (فرارنده) موتور EC: روتور سیلندر بیرونی است که اطراف استاتور ثابت داخلی را احاطه کرده و می چرخد. پروانه فن مستقیماً روی پوسته روتور بیرونی نصب می شود و شفت و مهر و موم شفت را به طور کامل از بین می برد. این پیکربندی برای فنهای محوری و فنهای گریز از مرکز ایدهآل است، جایی که پروانه میتواند مستقیماً به لبه روتور بیرونی متصل شود و یک مجموعه جمعوجور و کم مشخصات با اتلاف گرما عالی ایجاد میکند (پوشش بیرونی چرخان به عنوان یک باله خنککننده عمل میکند). موتورهای EC روتور خارجی بر بازارهای فن کویل HVAC، فن کندانسور تبرید و فن اواپراتور تسلط دارند. محدوده اندازه معمولی است 15 وات تا 2000 وات و سرعت های 200 تا 1500 دور در دقیقه برای طرفداران دایرکت درایو
- روتور داخلی (inrunner) موتور EC: پیکربندی معمولی که در آن روتور یک استوانه داخلی است که در داخل استاتور بیرونی می چرخد. شفت خروجی از یک یا هر دو سر موتور برای اتصال به پروانه فن، چرخ دمنده یا قرقره تسمه محرک خارج می شود. موتورهای EC روتور داخلی در دمنده های سانتریفیوژ، واحدهای هدایت کننده هوا با تسمه محرک و کاربردهایی که موتور باید توسط یک کوپلینگ یا گیربکس از فن جدا باشد استفاده می شود. آنها معمولاً به سرعت های بالاتری نسبت به طراحی های روتور خارجی دست می یابند 1500 تا 10000 دور در دقیقه ، و در درجه بندی های توان بالاتر تا 30 کیلو وات و بالاتر.
رابط های کنترل استاندارد برای موتورهای فن EC
مهمترین مشخصات کاربردی برای یک موتور EC در یک ساختمان یا برنامه کنترل فرآیند، رابط کنترل آن است. موتورهای EC چندین سیگنال کنترل مختلف را می پذیرند و رابط انتخاب شده باید با خروجی سیستم مدیریت ساختمان (BMS)، کنترل کننده تبرید یا سیستم کنترل فرآیند مطابقت داشته باشد:
- آنالوگ 0 تا 10 ولت: رایج ترین رابط کنترلی برای موتورهای فن تجاری HVAC EC. سیگنال 0 ولت حداقل سرعت (یا توقف موتور، بسته به پیکربندی موتور) و 10 ولت حداکثر سرعت را فرمان می دهد. سرعت بین این نقاط به صورت خطی تغییر می کند. این رابط تقریباً با تمام کنترلرهای مدرن HVAC و خروجی های BMS کار می کند.
- حلقه جریان 4 تا 20 میلی آمپر: در کاربردهای صنعتی و فرآیندی که در آن کابل کشی طولانی درگیر است، ترجیح داده می شود. سیگنال های حلقه فعلی در برابر افت ولتاژ در طول کابل مصون هستند و تشخیص قطعی سیم داخلی را ارائه می دهند (0 میلی آمپر نشان دهنده یک سیم سیگنال شکسته است، متمایز از حداقل فرمان 4 میلی آمپر). رابط 4 تا 20 میلی آمپری استاندارد برای موتورهای EC مورد استفاده در تبرید صنعتی، تهویه فرآیند و واحدهای بزرگ هواساز است.
- ورودی سیگنال PWM: سیگنال موج مربعی (معمولاً 0 تا 5 ولت یا دامنه 0 تا 10 ولت) در فرکانس 100 هرتز تا 1000 هرتز جایی که چرخه وظیفه (درصد به موقع) سرعت را کنترل می کند. این رابط در کاربردهای فن EC خودرو و وسایل نقلیه تجاری و در فن های خنک کننده الکترونیکی که در آن کنترل کننده سیگنال کنترل فن PWM را صادر می کند، استفاده می شود.
- Modbus RTU بر روی RS-485: یک پروتکل ارتباطی سریال دیجیتال که به طور گسترده در اتوماسیون ساختمان و کنترل فرآیند صنعتی استفاده می شود. موتورهای EC با قابلیت Modbus میتوانند دستورات سرعت را دریافت کنند، سرعت واقعی را گزارش کنند، دمای موتور را گزارش کنند، کدهای خطا را گزارش کنند، و تغییرات پیکربندی را روی یک شبکه استاندارد 2 سیمه RS-485 بپذیرند، و به یک کنترلکننده BMS اجازه میدهند بسیاری از فنها را روی یک کابل ارتباطی مدیریت کند.
- ورودی پتانسیومتر: برخی از موتورهای EC یک مقاومت متغیر ساده (پتانسیومتر) متصل به پایانه های کنترل را برای تنظیم دستی سرعت بدون کنترل الکترونیکی می پذیرند. این در کاربردهای ساده فن اگزوز، تعویض مقاوم سازی و تجهیزات آزمایشگاهی که سرعت کنترل شده با دستگیره کافی است استفاده می شود.
کاربردهای موتور EC، صرفه جویی در انرژی و بازگشت سرمایه
موتور ECs are deployed across an exceptionally wide range of applications wherever fan or blower efficiency, variable speed control, and low maintenance are required. The energy savings and return on investment from switching to EC motors are well-documented and typically compelling.
مناطق کاربردی اولیه برای موتورهای فن EC
- واحدهای فن کویل HVAC: موتور ECs are now standard in virtually all new commercial fan coil units for hotel rooms, office buildings, and hospitals. A typical 4-pipe fan coil unit with an EC motor consumes 15 تا 35 وات در حداقل سرعت، در مقایسه با 45 تا 80 وات برای فن کویل موتور AC معادل با سرعت ثابت، با سرنشینان بیشتر وقت خود را در اتاق هایی می گذرانند که فن با سرعت کم کار می کند تا راحتی داشته باشد. بیش از یک سال کارکرد هتل-اتاق یا دفتر، این تفاوت را نشان می دهد 15 تا 40 دلار در هر واحد در سال در صرفه جویی در مصرف برق با نرخ برق تجاری معمولی.
- فن های کندانسور و اواپراتور تبرید تجاری: فن های اواپراتور ویترین سوپرمارکت ها، فن های کندانسور سردخانه و فن های یخچال و فریزر تجاری یکی از بزرگترین بازارها برای موتورهای EC هستند. یک سوپرمارکت با اندازه متوسط ممکن است داشته باشد 200 تا 400 فن های کوچک اواپراتور EC در ویترین های یخچال دار آن، هر یک صرفه جویی می کند 15 تا 30 وات در مقایسه با موتورهای AC قطب سایه دار که جایگزین می کنند. در یک سوپرمارکت کامل، این نشان دهنده صرفه جویی کلی است 3 تا 12 کیلو وات به طور مداوم یا تقریباً 3000 تا 10000 دلار در سال با قیمت برق تجاری
- واحدهای هواساز (AHU): مجموعههای فن-موتور گریز از مرکز EC در AHUs با حجم هوای متغیر، کارایی سیستمی را به دست میآورند که توسط موتورهای AC با VFDهای خارجی یا با موتورهای چند سرعته سنتی تعویض قطب قابل دسترسی نیستند. مجموعه یکپارچه موتور-فن EC برای کاربردهای AHU در محدوده توان موجود است 200 وات تا 30 کیلو وات ، همه چیز را از دمنده های کوچک فن کویل گرفته تا واحدهای اصلی هواساز مرکزی را پوشش می دهد.
- HVAC مسکونی (سیستم های اسپلیت و پمپ های حرارتی): فن های یونیت داخلی و خارجی در سیستم های تهویه مطبوع و پمپ های حرارتی اسپلیت از موتورهای EC برای دستیابی به رتبه بندی های بازده فصلی بالا (SEER و HSPF) مورد نیاز استانداردهای انرژی در آمریکای شمالی، اروپا و آسیا استفاده می کنند. فن داخلی EC با سرعت متغیر همچنین جریان هوای تعدیل شده را برای کنترل رطوبت و راحتی در شرایط خنک کننده با بار جزئی فعال می کند.
- خنک کننده اتاق سرور و مرکز داده: فنهای موتور EC در قفسههای سرور، خنککنندههای ردیفی، و واحدهای CRAC (تهویه مطبوع اتاق کامپیوتر) با کف بالا، جریان هوای دقیق و متغیر مورد نیاز برای پاسخ به تغییرات بار IT پویا را فراهم میکنند و در عین حال بالاترین راندمان ممکن را همیشه حفظ میکنند. معیارهای مرکز داده PUE (کارآیی مصرف نیرو) به طور قابل توجهی با استفاده از موتور EC در سیستم های خنک کننده بهبود یافته است.
محاسبه بازده سرمایه گذاری برای تعویض موتور EC
یک محاسبه ROI ساده اما موثر برای جایگزینی یک موتور معمولی با یک موتور EC به چهار مقدار ورودی نیاز دارد:
- یکnual running hours: برای یک فن تبرید تجاری که به طور مداوم کار می کند، این معمولاً انجام می شود 8760 ساعت در سال (24 ساعت × 365 روز). برای یک فن HVAC که فقط در ساعات پرکار کار می کند، ممکن است چنین باشد 2500 تا 4000 ساعت در سال .
- صرفه جویی در مصرف برق در واحد: تفاوت مصرف برق بین موتور قدیمی و موتور EC در شرایط کاری معمولی. به عنوان مثال، جایگزینی یک موتور قطب سایه دار 75 وات با یک موتور EC 25 وات باعث صرفه جویی می شود. 50 وات در هر واحد .
- هزینه برق: هزینه برق کلی به ازای هر کیلووات ساعت، شامل هزینه های انرژی، هزینه های تقاضا و مالیات. هزینه های برق تجاری در بسیاری از کشورها از 0.10 تا 0.30 دلار در هر کیلووات ساعت .
- موتور EC premium cost: هزینه اضافی موتور EC در مقایسه با موتور معمولی، از جمله تفاوت هزینه کار نصب.
محاسبه مثال برای تعویض فن اواپراتور سوپرمارکت:
- مصرف برق موتور قدیمی: 75 وات (موتور AC با قطب سایه دار)
- موتور EC power consumption: 22 وات
- صرفه جویی در مصرف برق: 53 وات در هر فن
- یکnual energy saving: 53W × 8,760 hours = 464 کیلووات ساعت به ازای هر فن در سال
- یکnual cost saving at $0.18 per kWh: 83.50 دلار برای هر فن در سال
- موتور EC plus installation premium over conventional motor: 120 دلار برای هر فن
- دوره بازپرداخت ساده: 120 دلار ÷ 83.50 دلار = 1.44 سال (تقریباً 17 ماه)
این محاسبه شامل ارزش حذف شده کار تعویض برس و هزینه قطعات، کاهش بار خنک کننده بر روی سیستم تبرید ناشی از دفع حرارت پایین موتور (صرفه جویی در انرژی ثانویه)، یا هرگونه تخفیف برای نصب موتور با راندمان بالا نمی شود. گنجاندن این عوامل معمولاً دوره بازپرداخت مؤثر را بیشتر کاهش می دهد 12 تا 18 ماهگی برای کاربردهای تبرید مداوم
سوالات متداول در مورد EC Motors
1. موتور EC چیست و EC مخفف چیست؟
یک چیست EC motor ? EC مخفف Electronically Commutated است. موتور EC یک موتور آهنربای دائم بدون جاروبک است که کموتاسیون آن (تغییر جریان از طریق سیمپیچها برای حفظ چرخش پیوسته) توسط الکترونیک نیمهرسانای یکپارچه انجام میشود و نه با برس کربن فیزیکی و مکانیزم کموتاتور که در موتورهای DC معمولی استفاده میشود. موتورهای EC برق شبکه AC استاندارد را می پذیرند و حاوی یک یکسو کننده و اینورتر داخلی هستند که آن را به پالس های جریان DC کنترل شده مورد نیاز برای به حرکت درآوردن روتور آهنربای دائمی تبدیل می کند. آنها به کارایی دست می یابند 85 تا 95 درصد معادل کلاس بازدهی IE4 یا IE5 است که به طور قابل توجهی از موتورهای DC برس دار معمولی یا موتورهای القایی AC بیشتر است.
2. موتورهای EC در سطح پایه چگونه کار می کنند؟
موتورهای EC چگونه کار می کنند به زبان ساده؟ برق AC وارد موتور می شود و توسط یکسوساز داخلی و خازن صاف کننده به DC تبدیل می شود. سپس برق باس DC توسط شش سوئیچ الکترونیکی (MOSFET) در یک توالی سوئیچینگ خاص قطع میشود که یک میدان مغناطیسی دوار در سیمپیچهای استاتور ایجاد میکند. روتور آهنربای دائمی این میدان دوار را دنبال می کند و چرخش مکانیکی تولید می کند. سنسورهای اثر هال نصب شده در استاتور موقعیت زاویهای روتور را در هر لحظه تشخیص میدهند و به میکروکنترلر اطلاع میدهند که کدام جفت سوئیچ باید روشن باشد، و اطمینان حاصل میکند که جریان همیشه در سیم پیچ صحیح است تا حداکثر گشتاور را در جهت دلخواه تولید کند. سرعت با تغییر چرخه وظیفه PWM سوئیچ ها کنترل می شود.
3-تفاوت موتورهای فن DC و EC چیست؟
هسته تفاوت بین موتورهای فن DC و EC روش کموتاسیون و ساخت روتور است. یک موتور DC معمولی دارای سیمپیچهای مسی روی روتور است و از برسهای کربن فیزیکی که روی یک حلقه کموتاتور میلغزند برای تغییر جریان به سیمپیچهای روتور درست هنگام چرخش موتور استفاده میکند. یک موتور EC دارای آهنرباهای دائمی روی روتور است (بدون سیم پیچی روتور) و از کلیدهای الکترونیکی برای تغییر جریان در سیم پیچ های ثابت استاتور استفاده می کند. طراحی بدون جاروبک موتور EC، سایش برس (بدون تعمیر و نگهداری)، تلفات مقاومت در برابر تماس برس (بازده بالاتر 87 تا 95 درصد در مقابل 70 تا 82 درصد)، تولید گرد و غبار کربن و قوس کموتاسیون را حذف می کند. موتورهای EC همچنین دارای کنترل سرعت داخلی هستند که سیگنال های کنترل استاندارد 0 تا 10 ولت یا 4 تا 20 میلی آمپر را می پذیرد، در حالی که موتورهای DC برس خورده به سخت افزار کنترل سرعت خارجی جداگانه نیاز دارند.
4. آیا موتورهای EC همان موتورهای BLDC هستند؟
بله. موتورهای EC و موتورهای BLDC (Brushless DC) همان فناوری هستند که با اصطلاحات مختلف توصیف شده اند. هر دو موتور آهنربای دائمی با کموتاسیون الکترونیکی و بدون برس هستند. BLDC اصطلاح رایجتر در زمینههای الکترونیکی و مهندسی خودرو در آمریکای شمالی است، در حالی که موتور EC اصطلاح ترجیحی در کاربردهای HVAC اروپا و فنهای تبرید تجاری است، بهویژه همانطور که توسط سازندگان بزرگ اروپایی استفاده میشود. تفاوت عملی کلیدی در محصولاتی که تحت این نام ها فروخته می شوند این است که موتورهای EC فروخته شده برای تهویه مطبوع تجاری معمولاً شامل یکسوسازی ورودی برق AC در الکترونیک یکپارچه می شوند و سیگنال های کنترل 0 تا 10 ولت یا 4 تا 20 میلی آمپر را می پذیرند، در حالی که موتورهای BLDC در برخی زمینه ها به موتورهایی اطلاق می شود که نیاز به منبع DC جداگانه دارند.
5. موتورهای EC در مقایسه با موتورهای AC استاندارد به چه سطح بازدهی می رسند؟
موتور ECs typically achieve motor-only efficiencies of 87 تا 95 درصد در سراسر محدوده سرعت نامی آنها، مطابق با کلاس های کارایی IE4 (Super Premium) یا IE5 (Ultra Premium) تحت طبقه بندی IEC 60034. موتورهای القایی AC تک فاز استاندارد (قطب سایه دار، کار با خازن) بازدهی 25 تا 65 درصد در محدوده قدرت کوچک رایج برای کاربردهای فن. حتی موتورهای القایی AC سه فاز در کلاس IE2 یا IE3 معمولاً فقط به این کار دست می یابند 75 تا 90 درصد در بار کامل، بازدهی قابل توجهی پایین تر در سرعت های بار جزئی کاهش می یابد. مزیت کارایی موتورهای EC در کارکرد با بار پاره بیشتر است، جایی که اکثر فن ها در بیشتر ساعات کار خود کار می کنند.
6. سرعت موتور EC چگونه کنترل می شود؟
یک EC motor's speed is controlled by changing the PWM duty cycle of the internal inverter switches, which varies the average voltage applied to the motor windings. This duty cycle is set by the motor's internal microcontroller in response to the external control signal. EC fan motors typically accept: a سیگنال ولتاژ آنالوگ 0 تا 10 ولت (متداول ترین برای HVAC)، a سیگنال حلقه جریان 4 تا 20 میلی آمپر (برای کاربردهای صنعتی و کابل کشی طولانی)، الف سیگنال چرخه وظیفه PWM (برای کاربردهای خودرو و الکترونیک)، یا الف سیگنال ارتباط دیجیتال Modbus (برای سیستم های یکپارچه BMS). هیچ درایو فرکانس متغیر جداگانه یا کنترل کننده موتور لازم نیست زیرا الکترونیک کنترل سرعت به طور کامل در محفظه موتور یکپارچه شده است.
7. عمر موتورهای EC در مقایسه با موتورهای DC معمولی چقدر است؟
موتور ECs have published MTBF values of 40000 تا بیش از 100000 ساعت از تولید کنندگان پیشرو، نشان دهنده 4.5 تا 11 سال کار مداوم. موتورهای فن DC برس دار معمولی نیاز به تعویض برس دارند 1000 تا 5000 ساعت و سرویس کموتاتور به صورت دوره ای، با عمر کلی سرویس محدود به دلیل سایش تجمعی این قطعات. در کاربردهای مداوم مانند تبرید تجاری، یک موتور EC ممکن است برای آن کار کند 10 سال یا بیشتر بدون هیچ گونه تعمیر و نگهداری دیگری به جز روغن کاری بلبرینگ، در حالی که موتور DC مسواک شده معادل نیاز به تعویض برس دارد. 8 تا 20 بار در طول همان دوره
8. آیا موتورهای EC به یک درایو فرکانس متغیر جداگانه (VFD) نیاز دارند؟
خیر. موتور EC یک موتور با سرعت متغیر کاملاً مستقل است که تمام قطعات الکترونیکی محرک در محفظه موتور ادغام شده است. مستقیماً به منبع تغذیه AC (تک فاز 230 ولت یا سه فاز 380 تا 480 ولت بسته به مدل) و به منبع سیگنال کنترل (BMS، ترموستات، کنترلر) متصل می شود. هیچ VFD خارجی، استارت موتور یا کنترل کننده سرعت مورد نیاز نیست. این ادغام یکی از مزیت های عملی اولیه موتورهای EC نسبت به موتورهای القایی AC است که برای عملکرد با سرعت متغیر به یک کابینت درایو فرکانس متغیر جداگانه (و اغلب گران قیمت) نیاز دارند. ادغام موتور EC طراحی تابلو برق را ساده می کند، هزینه نصب را کاهش می دهد و یک نقطه خرابی احتمالی را از سیستم حذف می کند.
9. کاربردهای اصلی که در آن موتورهای EC استفاده می شود چیست؟
زمینه های کاربردی اصلی برای موتورهای EC عبارتند از: واحدهای فن کویل تجاری HVAC، واحدهای انتقال هوا با حجم متغیر، و فن های تهویه مطبوع سیستم اسپلیت. فن های اواپراتور و کندانسور سوپرمارکت و تبرید تجاری؛ فن های خنک کننده اتاق مرکز داده و سرور؛ پمپ حرارتی مسکونی و فن های سیستم HVAC؛ فن های تهویه و اگزوز فرآیند صنعتی؛ هودهای محدوده مسکونی و فن های تهویه؛ فن های خنک کننده تجهیزات پزشکی؛ و فن های خنک کننده کمکی خودرو. در همه این کاربردها، ترکیب موتور EC از راندمان بالا در سرعتهای متغیر، تعمیر و نگهداری کم، یکپارچهسازی فشرده و رابطهای کنترل استاندارد، آن را به فناوری ترجیحی نسبت به موتورهای DC معمولی و موتورهای القایی AC استاندارد تبدیل میکند.
10. محدودیت های موتورهای EC چیست؟
موتور ECs have three main limitations compared to conventional alternatives. First, هزینه خرید اولیه بالاتر : یک موتور EC معمولا هزینه دارد 1.5 تا 3 برابر بیشتر نسبت به یک موتور AC یا DC معمولی معادل در محل خرید، اگرچه این موتور از طریق صرفه جویی در انرژی و کاهش تعمیر و نگهداری در طول عمر موتور بازیابی می شود. دوم، حساسیت الکترونیکی : الکترونیک درایو یکپارچه نسبت به اختلالات منبع تغذیه از جمله افزایش ولتاژ، منابع تغذیه غنی از هارمونیک و رویدادهای اضافه ولتاژ حساس هستند. حفاظت از نوسانات مناسب و کیفیت منبع تغذیه پایدار برای طول عمر موتور EC مهم هستند. سوم، پیچیدگی تعمیر : بر خلاف موتورهای معمولی که در آن برسها و یاتاقانها را میتوان توسط تکنسین تعویض کرد، یک برد درایو موتور EC خراب به دانش الکترونیک تخصصی یا بازگرداندن کارخانه برای تعمیر نیاز دارد. در عمل، اکثر موتورهای EC خراب به جای تعمیر به عنوان یک واحد کامل جایگزین می شوند.
 آماده برای سفارشی سازی
محصولات موتوری شما؟
ما تولید کنندگان موتورهای حرفه ای هستیم که قدرت قدرتمند، پایدار و کارآمد را ارائه می دهیم هسته ها برای همه صنایع از طریق ساخت دقیق و نوآوری.
تماس با ما
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 واتساپ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 آدرس شرکت
حق چاپ © by Shengzhou Jiangxin Motor Technology Co., Ltd. تمامی حقوق محفوظ است.