شماره 8، جاده Duxiu San، شهر گانلین، شهر Shengzhou، شهر Shaoxing، استان ژجیانگ، چین
دسته بندی اخبار
دسته بندی محصول
کنترلر موتور BLDC چگونه کار می کند؟ PWM، Commutation، و نکات انتخاب
هنگامی که موتور کولر هوای BLDC روتور خارجی 220 ولت DC به سمت بالا میچرخد، صدای ضربه خوردن کموتاتور یا گرد و غبار برس را نخواهید دید. روتور به آرامی می چرخد و سرعت آن توسط یک مدار الکترونیکی فشرده تنظیم می شود که جایی در داخل تجهیزات قرار دارد. آن مدار کنترل کننده موتور BLDC است. کار آن ساده به نظر می رسد: برق DC را به جریان های سه فاز سوئیچ متوالی تبدیل کنید و دقیقا بدانید چه زمانی باید آنها را تغییر دهید. نتیجه یک موتور خود سنکرون است که میدان استاتور را بدون تماس های مکانیکی دنبال می کند. کیفیت آن کنترل کننده تعیین می کند که آیا موتور بی سر و صدا، کارآمد و سال ها بدون گرم شدن بیش از حد کار می کند یا خیر.
آنچه که یک کنترل کننده موتور BLDC در واقع انجام می دهد
یک کنترل کننده موتور BLDC سه عملکرد اصلی را انجام می دهد: موتور را راه اندازی کنید، سرعت را تنظیم کنید و گشتاور را کنترل کنید. یک فرمان کاربر، مانند سرعت یا گشتاور هدف را میپذیرد، موقعیت روتور را تشخیص میدهد و توالی سیم پیچ صحیح را در لحظه مناسب فعال میکند. از آنجایی که جهت و مقدار جریان در سه سیم پیچ استاتور نحوه حرکت روتور با آهنربای دائمی را تعیین می کند، کنترل کننده باید بداند که کدام سیم پیچ را نیرو دهد و چه زمانی آن را تغییر دهد.
برای موتور سه فاز BLDC، استاتور دارای سیم پیچی سه فاز است که با فاصله 120 درجه از هم فاصله دارند. روتور حامل آهنرباهای دائمی است. کنترل کننده یک میدان مغناطیسی دوار ایجاد می کند که قطب های روتور را تعقیب می کند. همانطور که روتور حرکت می کند، کنترل کننده دنباله کموتاسیون را پیش می برد، بنابراین میدان همچنان روتور را به جلو می کشد. در یک موتور DC برس دار، کموتاتور مکانیکی و برس ها این سوئیچینگ را انجام می دهند. در موتور BLDC، کنترلر این کار را به صورت الکترونیکی انجام می دهد، به همین دلیل است که اغلب به آن کموتاسیون الکترونیکی می گویند.
اجزای اصلی یک کنترلر موتور BLDC
هر کنترل کننده BLDC، از یک درایور ساده فن گرفته تا یک تقویت کننده سروو، از چند بلوک ضروری تشکیل شده است. هر بلوک باید در عرض میکروثانیه با هم کار کنند:
- میکروکنترلر یا DSP: الگوریتم کموتاسیون را اجرا می کند، چرخه های وظیفه PWM را محاسبه می کند و شرایط خطا را مدیریت می کند.
- درایور گیت: سیگنال های منطقی ولتاژ پایین را از میکروکنترلر به ولتاژهای گیت با ولتاژ بالا تبدیل می کند که کلیدهای برق را روشن و خاموش می کند.
- مرحله قدرت (MOSFET یا IGBT): پل اینورتر سه فاز را تشکیل می دهد که جریان اصلی موتور را تغییر می دهد.
- سنسور موقعیت: سنسورهای اثر هال، رمزگذار یا مدار تشخیص BEMF که به کنترل کننده می گوید روتور کجاست.
- سنسورهای جریان: اندازه گیری جریان فاز برای کنترل گشتاور و حفاظت از جریان اضافه.
- منبع تغذیه: ولتاژ DC تمیز را به مدار کنترل و سنسورها تامین می کند.
کل این مجموعه یک حلقه بسته بلادرنگ را تشکیل می دهد. میکروکنترلر موقعیت روتور و بازخورد جریان را بارها در ثانیه می خواند و وضعیت سوئیچینگ بعدی را به روز می کند. بدون موقعیت یا بازخورد فعلی، یک کنترلر فقط می تواند در حالت حلقه باز اجرا شود، که منجر به راندمان ضعیف، کموتاسیون از دست رفته و آسیب احتمالی می شود.
نحوه تشخیص موقعیت روتور
تشخیص موقعیت روتور پایه و اساس کنترل BLDC است. قبل از اینکه بتواند فاز بعدی را تغییر دهد، کنترل کننده باید بداند که روتور آهنربا کجاست. دو روش اصلی وجود دارد.
اولین مورد از حسگرهای جلوه هال استفاده می کند. سه سنسور هال با فاصله 120 درجه الکتریکی روی استاتور قرار می گیرند. همانطور که قطب های روتور از کنار آنها عبور می کنند، سنسورها الگوهای دیجیتالی بالا/پایین تولید می کنند که به میکروکنترلر می گوید که روتور در حال حاضر در کدام یک از شش بخش قرار دارد. این روش ساده، قوی و به طور گسترده در تجهیزات صنعتی کم هزینه استفاده می شود. نقطه ضعف سیم کشی سنسور اضافی و حساسیت به دما و تداخل مغناطیسی است.
روش دوم کنترل بدون سنسور است. عبور صفر نیروی الکتروموتور عقب (BEMF) را در سیم پیچ فاز بدون انرژی تشخیص می دهد. همانطور که روتور می چرخد، هر سیم پیچی یک EMF القایی ایجاد می کند. نقطه ای که این EMF قطبیت را تغییر می دهد نشان دهنده یک تراز شناخته شده روتور است. با سنجش آن صفر، کنترل کننده می تواند نقطه کموتاسیون بعدی را محاسبه کند. کنترل بدون سنسور باعث صرفه جویی در هزینه سیمکشی و قطعات میشود، اما در سرعتهای بسیار پایین، BEMF برای اندازهگیری ضعیفتر از آن است، بنابراین موتور برای چرخاندن آن قبل از تغییر به عملکرد حلقه بسته، به یک روال راهاندازی نیاز دارد.
برای فن و تجهیزات خنک کننده، از جمله موتورهای خنک کننده هوای روتور خارجی BLDC، سرعت کار معمولاً به اندازه کافی برای کنترل بدون سنسور بالا است. با این حال، برنامه هایی که نیاز به موقعیت یابی دقیق با سرعت پایین دارند، سنسورهای هال را ترجیح می دهند.
کموتاسیون: شش مرحله ای و FOC
هنگامی که موقعیت روتور مشخص شد، کنترل کننده تصمیم می گیرد که کدام الگوی سوئیچینگ را اعمال کند. ابتدایی ترین روش جابجایی شش مرحله ای است که به آن کموتاسیون ذوزنقه ای یا بلوکی نیز می گویند. هر چرخه الکتریکی را به شش بخش تقسیم می کند. در هر بخش، دو سیم پیچ انرژی داده می شود در حالی که سومی شناور باقی می ماند. جریان از طریق یکی از سیم پیچ ها به مرکز و خارج از سیم پیچ دیگر می گذرد و یک بردار مغناطیسی ایجاد می کند که به صورت پلکانی پیش می رود. پیاده سازی این روش در میکروکنترلر آسان است و از منطق حسگر هال ساده استفاده می کند.
محدودیت این است که شکل موج جریان مستطیلی است که موجهای گشتاور ایجاد میکند. در سرعت های پایین تر، ریپل می تواند به نویز قابل شنیدن و لرزش مکانیکی تبدیل شود.
کنترل میدان گرا یا FOC پیشرفته تر است. این جریان های سه فاز را به یک سیستم مختصات چرخشی d-q تبدیل می کند، جایی که محور d با شار آهنربایی روتور هماهنگ می شود و محور q گشتاور را کنترل می کند. با تنظیم جریان در این قاب مرجع، موتور مانند یک ماشین DC برانگیخته جداگانه رفتار می کند. FOC جریانهای فاز تقریباً سینوسی تولید میکند که گشتاور صافی را در کل محدوده سرعت ایجاد میکند. هزینه، تلاش محاسباتی بالاتر، میکروکنترلر سریع و سنجش جریان پیچیده تر است.
| مشخصه | شش مرحله ای | FOC |
|---|---|---|
| شکل فعلی | مستطیل شکل | سینوسی |
| موج گشتاور | حاضر شود | کم |
| کم-speed performance | متوسط | عالی |
| بار محاسباتی | کم | بالا |
| هزینه اجرا | کمer | بالاer |
| استفاده معمولی | فن ها، پمپ ها و دمنده ها | درایوهای سروو، روبات ها، ابزارهای دقیق |
برای موتورهای کولر هوای BLDC روتور خارجی بزرگ، شش مرحله اغلب کافی است. اما زمانی که هدف طراحی نویز کم و محدوده سرعت وسیع باشد، یک کنترل کننده FOC انتخاب بهتری است، به خصوص در سطوح توان بالاتر.
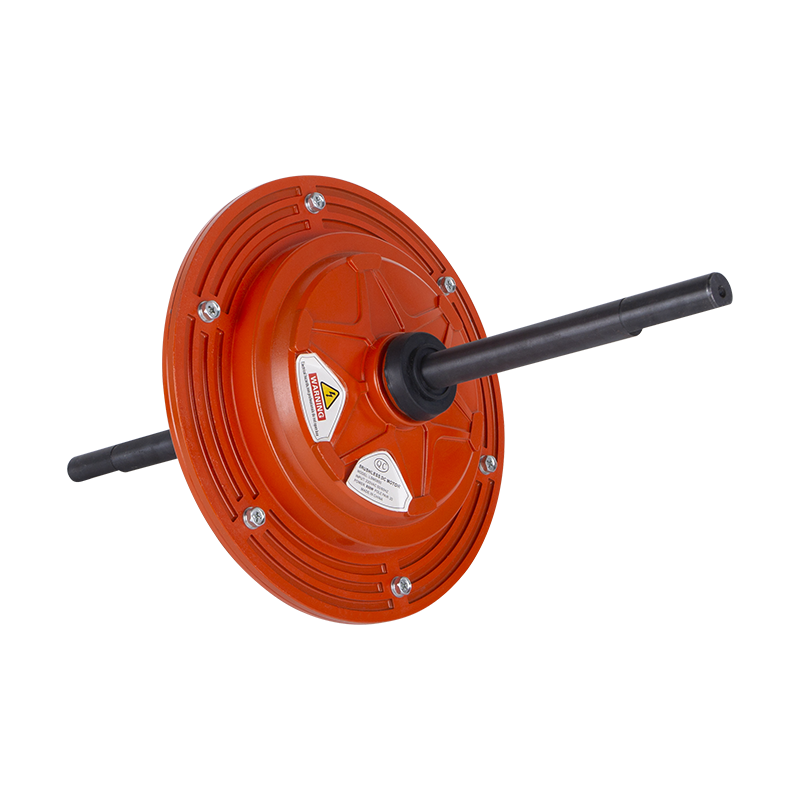
 موتور BLDC روتور خارجی DC198 220 ولت 1500 وات برای کولرهای هوا این موتور بدون جاروبک پرقدرت برای خنک کننده های تبخیری سنگین ساخته شده است که دارای سیم پیچ های مسی خالص، حفاظت IP54 و عایق کلاس F برای عملکرد مطمئن در محیط های صنعتی خشن است. مشاهده محصول →
کنترل جریان و گشتاور PWM
پس از انتخاب ترتیب کموتاسیون، کنترل کننده باید ولتاژ و جریان را تنظیم کند. اکثر کنترلرها از مدولاسیون عرض پالس (PWM) استفاده می کنند. در PWM، سوئیچ های برق با فرکانس ثابت، اغلب بین 10 کیلوهرتز و 30 کیلوهرتز روشن و خاموش می شوند. با تغییر نسبت به موقع یا چرخه کار، کنترل کننده ولتاژ متوسط اعمال شده به سیم پیچ ها را تنظیم می کند. چرخه کاری 50 درصد به این معنی است که سوئیچ نیمی از زمان در هر دوره PWM روشن است و تقریباً نیمی از ولتاژ باس را تولید می کند.
برای کنترل گشتاور، جریان متغیر مهمتر است. در یک موتور BLDC، گشتاور ایجاد شده متناسب با جریان فاز است، حداقل کمتر از اشباع مغناطیسی. کنترلکننده جریان را با استفاده از یک مقاومت شنت یا ترانسفورماتور جریان اندازهگیری میکند، آن را با یک مقدار مرجع مقایسه میکند و چرخه وظیفه PWM را تنظیم میکند تا جریان واقعی را وادار به دنبال کردن مرجع کند. این یک حلقه بازخورد جریان است و همان چیزی است که به موتور سفتی و پاسخگویی می دهد.
ویژگی های حفاظتی قوی باید بخشی از هر کنترل کننده جدی باشد. حفاظت در برابر جریان بیش از حد، خاموش شدن بیش از حد دما، قفل شدن ولتاژ پایین و تشخیص توقف همگی از خرابی زودهنگام جلوگیری می کنند. برای خریدارانی که کنترلرها را مقایسه می کنند، وجود این محافظ ها به اندازه توان نامی اهمیت دارد.
تطبیق یک کنترلر با یک موتور فن BLDC
تطبیق یک کنترلر با یک موتور فقط یک موضوع کلاس ولتاژ نیست. ولتاژ باس، جریان فاز پیک، EMF ثابت، فازبندی سنسور هال، محدوده سرعت و مشخصات گشتاور بار همگی باید سازگار باشند.
یکی از موتورهای خنک کننده هوای روتور خارجی BLDC ما را در نظر بگیرید: سری DC149 با ورودی 220 ولت DC کار می کند و سطوح توان از 600 وات تا 850 وات را پوشش می دهد. این نوع موتور معمولاً در تجهیزات خنک کننده تبخیری نصب می شود. بار یک فن است که منحنی گشتاور مربعی را دنبال می کند. جریان راهاندازی میتواند دو تا سه برابر جریان نامی باشد، بنابراین کنترلکننده باید بتواند اضافهبار کوتاهمدت را بدون قطع شدن تحویل دهد. در عین حال، سوسو زدن ولتاژ ورودی از شبکه میتواند روی گذرگاه DC تأثیر بگذارد، بنابراین یک کنترلکننده قوی نیاز به تحمل ولتاژ ورودی گسترده و تنظیم خوب دارد.
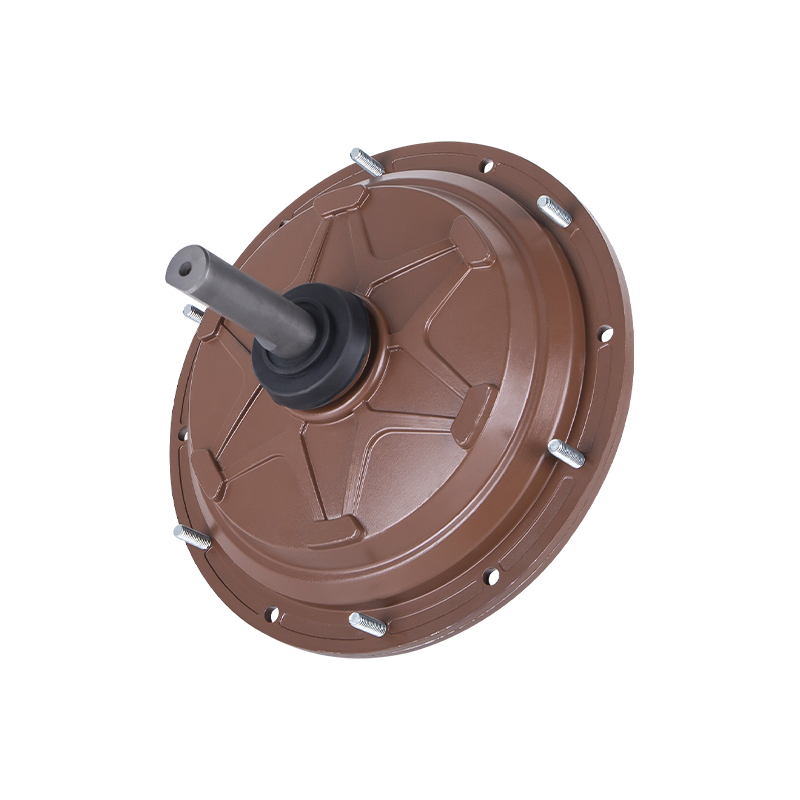
 موتور BLDC روتور خارجی DC149 220 ولت 600 وات برای کولرهای هوا این موتور 600 وات براشلس، درایو مستقیم 220 ولت، گشتاور بالا و طول عمر طولانی بدون نیاز به تعمیر و نگهداری را ارائه میکند و آن را برای کاربردهای خنککننده مداوم در کارگاهها و انبارها مناسب میکند. مشاهده محصول →
نکته کاربردی دیگر طراحی حرارتی است. کنترل کننده ای که در یک محفظه داغ کار می کند خروجی آن را کاهش می دهد. اگر موتور کولر هوا در محیطی فشرده و پر از گرد و غبار نصب شده باشد، برد کنترلر باید روکشی همسان داشته باشد و مرحله برق آن باید دارای مساحت کافی یا جریان هوای اجباری باشد. این انتخاب ها بر هزینه کل سیستم و قابلیت اطمینان تأثیر می گذارد. برای سازندگان تجهیزات حمل و نقل هوا، مقایسه حفاظت کنترلر و منحنیهای کاهشدهنده بخشی ضروری از ارزیابی تامینکننده است. ما جزئیات بیشتری در مورد آن داریم industrial fan applications که می تواند به شما در چارچوب بندی آن نیازها کمک کند.
ملاحظات عملی در فن و تجهیزات خنک کننده
فن و تجهیزات خنک کننده الزامات خاصی را بر کنترل موتور BLDC تحمیل می کنند. برخلاف بار گشتاور ثابت، فن یک بار گشتاور درجه دوم است: گشتاور با مجذور سرعت افزایش مییابد و قدرت با مکعب افزایش مییابد. این بدان معنی است که کنترل کننده باید یک بار بسیار سبک را در سرعت کم و یک بار به شدت در حال افزایش را در سرعت بالا مدیریت کند. کنترل کننده ای که برای سروو موتور تنظیم شده است ممکن است این ویژگی را به خوبی انجام ندهد.
علاوه بر این، بسیاری از فن ها از موتورهای روتور خارجی استفاده می کنند، جایی که روتور پوسته بیرونی و استاتور در داخل است. موتور اغلب مستقیماً در پروانه فن تعبیه می شود و فضای محدودی برای کنترلر باقی می گذارد. در برخی از محصولات، کنترلر در جعبه ترمینال موتور یکپارچه شده است یا حتی روی یک PCB جداگانه در داخل محفظه فن نصب شده است. این ادغام بر نحوه اتلاف گرما و محافظت از کنترل کننده در برابر رطوبت و گرد و غبار تأثیر می گذارد.
برای فن های EC، کنترلر جزء جدایی ناپذیر مجموعه موتور است. فن ولتاژ خط AC را می گیرد، آن را به DC اصلاح می کند و سپس از کنترل کننده BLDC برای به حرکت درآوردن موتور استفاده می کند. کاربران به سادگی فن را به برق AC متصل می کنند و بدون نیاز به VFD خارجی، صرفه جویی در مصرف انرژی یک درایو DC را دریافت می کنند. سری ECF35010 نمونه خوبی از این طراحی فشرده EC است که از ورودی 220 ولت و خروجی 350 وات استفاده می کند.
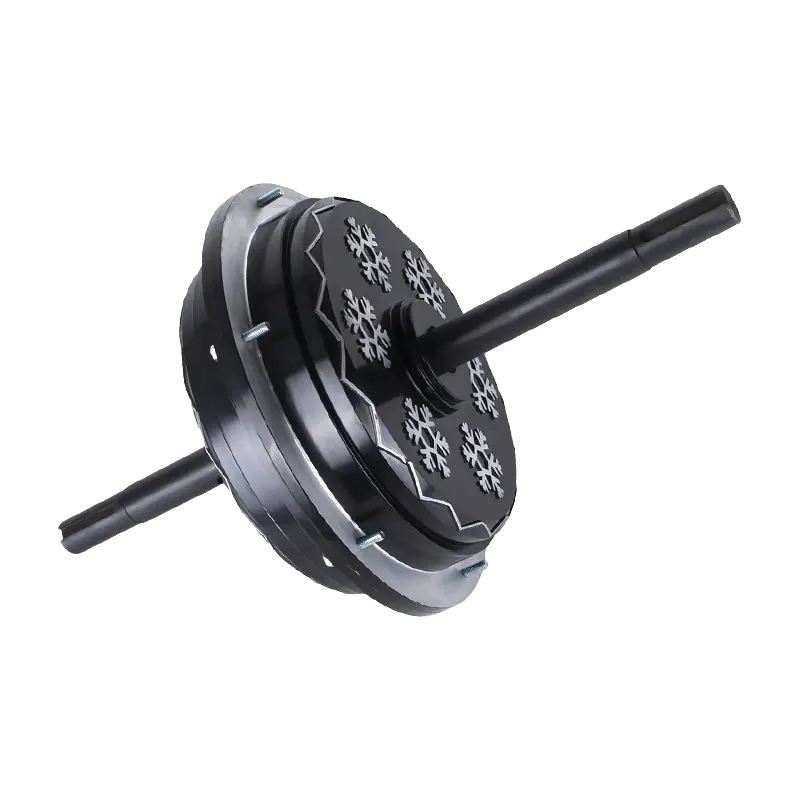
 موتور فن 220 ولتی 350 واتی ECF-350-10 این موتور فن EC یک کنترل کننده و یکسو کننده BLDC را ادغام می کند که تا 95% راندمان و صدای کم را به دست می آورد، ایده آل برای خنک کننده های هوای تبخیری که در آن صرفه جویی در انرژی و عملکرد بی صدا در اولویت هستند. مشاهده محصول →
هنگام انتخاب یک موتور BLDC روتور خارجی برای کاربردهای خنک کننده هوا، درجه بندی جریان کنترل کننده و مقاومت و اندوکتانس موتور باید مطابقت داشته باشند. کنترل کننده ای که اندازه آن کم باشد بیش از حد گرم می شود. اندازه بزرگ می تواند منجر به هزینه های غیر ضروری و هدر رفتن فضا شود. یک مرجع مفید مقاله ما در مورد است موتور کولر خارجی BLDC ملاحظات طراحی
نتیجه گیری
کنترلکنندههای موتور BLDC هوشمندی پشت هر موتور براشلس هستند. آنها از بازخورد موقعیت، منطق کموتاسیون و PWM برای تبدیل الکتریسیته DC به گشتاور در حال چرخش استفاده می کنند. انتخاب بین شش مرحلهای و FOC بر صافی، هزینه و پیچیدگی تأثیر میگذارد، در حالی که تطبیق رتبهبندیهای ولتاژ و جریان تعیین میکند که آیا موتور در بار کامل کار میکند یا خیر. برای مهندسان و خریدارانی که با کولرهای هوا، فن های EC و سایر دمنده های صنعتی کار می کنند، درک نحوه عملکرد یک کنترل کننده BLDC اولین گام به سمت انتخاب یک ترکیب موتور و کنترل قابل اعتماد است.
 آماده برای سفارشی سازی
محصولات موتوری شما؟
ما تولید کنندگان موتورهای حرفه ای هستیم که قدرت قدرتمند، پایدار و کارآمد را ارائه می دهیم هسته ها برای همه صنایع از طریق ساخت دقیق و نوآوری.
تماس با ما
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 واتساپ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 آدرس شرکت
حق چاپ © by Shengzhou Jiangxin Motor Technology Co., Ltd. تمامی حقوق محفوظ است.