شماره 8، جاده Duxiu San، شهر گانلین، شهر Shengzhou، شهر Shaoxing، استان ژجیانگ، چین
دسته بندی اخبار
دسته بندی محصول
موتور BLDC چگونه کار می کند؟ اصل کار موتور DC بدون جاروبک توضیح داده شده است
اگر تا به حال یک خنک کننده هوای مدرن، فن صنعتی یا پیشرانه وسیله نقلیه الکتریکی باز کرده اید، احتمالاً قطعه ای که بار سنگین را انجام می دهد یک موتور DC بدون جاروبک (BLDC) است. برخلاف موتورهای برس خورده معمولی که برای تغییر جریان به تماس مکانیکی متکی است، یک موتور BLDC کل سیستم را با وسایل الکترونیکی جایگزین می کند. این تصمیم طراحی واحد توضیح میدهد که چرا موتورهای BLDC ساکتتر هستند، عمر طولانیتری دارند و راندمان بهتری را در طیف وسیعی از کاربردهای صنعتی و مصرفکننده ارائه میکنند.
تفاوت اصلی: Brushed در مقابل Brushless
برای درک اینکه چگونه یک موتور BLDC کار می کند، کمک می کند ابتدا به آنچه که حذف می کند نگاه کنید. در یک موتور DC برس خورده استاندارد، روتور سیم پیچی را حمل می کند. یک کموتاتور و برس های کربنی به طور فیزیکی با آن سیم پیچ ها تماس می گیرند و با چرخش روتور جهت جریان را معکوس می کنند. این تماس مکانیکی کار می کند، اما باعث ایجاد اصطکاک، جرقه، صدای الکتریکی و سایش می شود. با گذشت زمان، برس ها خراب می شوند و نیاز به تعویض دارند.
یک موتور BLDC ترتیب را تغییر می دهد. آهنرباهای دائمی روی روتور نصب می شوند و سیم پیچ های آهنربای الکتریکی به استاتور ثابت می شوند. چون سیم پیچ ها دیگر حرکت نمی کنند، نیازی به برس یا کموتاتور نیست. جهت جریان در سیم پیچ های استاتور به جای آن به صورت الکترونیکی سوئیچ می شود. نتیجه موتوری است که از نظر ساختاری ساده تر و در عین حال از نظر الکترونیکی پیچیده تر است.
آناتومی یک موتور BLDC
هر موتور BLDC شامل سه زیر سیستم اصلی است: روتور، استاتور و کنترل کننده الکترونیکی. هر کدام نقش مشخصی در تبدیل انرژی الکتریکی به چرخش مداوم دارند.
روتور با آهنرباهای دائمی
روتور قسمت دوار است. آهنرباهای دائمی را حمل می کند که معمولاً از مواد نئودیمیم یا فریت ساخته می شوند. این آهنرباها یک میدان مغناطیسی ثابت ایجاد می کنند. تعداد قطب های آهنربا بسته به طراحی موتور متفاوت است. روتور 4 قطبی دو قطب شمال و دو قطب جنوب دارد. یک روتور 8 قطبی دارای چهار عدد از هر کدام است. قطب های بیشتر معمولاً وضوح گشتاور بالاتری تولید می کنند اما به سوئیچینگ الکترونیکی دقیق تری نیاز دارند.
استاتور با سیم پیچ
استاتور ثابت است و شامل سیم پیچ های سیم مسی است که در اطراف یک هسته آهنی چند لایه قرار گرفته اند. اکثر موتورهای BLDC از سیمپیچهای سه فاز، فاز A، فاز B و فاز C استفاده میکنند. وقتی جریان از این سیمپیچها عبور میکند، میدانهای الکترومغناطیسی تولید میکنند. دنباله ای که در آن سیم پیچ ها انرژی می گیرند، جهت و سرعت روتور را تعیین می کند.
کنترل کننده الکترونیکی و سنجش موقعیت
کنترلکننده الکترونیکی که گاهی اوقات کنترلکننده سرعت الکترونیکی (ESC) نامیده میشود، وظیفهای را انجام میدهد که برسها از آن استفاده میکنند. جریان را از طریق سیمپیچهای استاتور به ترتیب دقیق تغییر میدهد. برای دانستن زمان تعویض، کنترلر باید موقعیت روتور را بداند. سنسورهای اثر هال رایج ترین روش هستند. این حسگرهای کوچک میدان مغناطیسی روتور را شناسایی کرده و سیگنال هایی را به کنترل کننده ارسال می کنند. برخی از کنترلکنندهها به جای آن از حسگر نیروی الکتریکی پشتی (EMF) استفاده میکنند که ولتاژ القا شده در سیمپیچ بدون برق را بدون سنسورهای اضافی اندازهگیری میکند.
نحوه ایجاد میدان مغناطیسی دوار
تصور کنید یک استاتور با سه سیم پیچ در اطراف داخل محفظه موتور دارید. وقتی فاز A را انرژی می دهید، تبدیل به یک قطب شمال می شود. آهنربای جنوبی روتور به سمت آن جذب می شود، بنابراین روتور به سمت تراز حرکت می کند. سپس فاز A را خاموش می کنید و فاز B را انرژی می دهید. روتور اکنون با فاز B هماهنگ می شود. سپس فاز C. با انرژی دادن به فازها به ترتیب صحیح، میدان مغناطیسی ایجاد می کنید که به دور استاتور می چرخد. روتور آهنربای دائمی به طور مداوم این میدان دوار را تعقیب می کند و به این ترتیب چرخش رخ می دهد.
به این فرآیند کموتاسیون الکترونیکی می گویند. در یک موتور برس، کموتاتور این سوئیچینگ را به صورت مکانیکی در موقعیت های ثابت انجام می دهد. در موتور BLDC، کنترل کننده همان عملکرد را انجام می دهد، اما با زمان بندی دقیق و بدون تماس فیزیکی. از آنجا که کنترلر می تواند فرکانس سوئیچینگ را تنظیم کند، می تواند سرعت موتور را نیز کنترل کند. به همین دلیل است که موتورهای BLDC برای کاربردهای با سرعت متغیر مانند فنها، پمپها و سیستمهای تهویه صنعتی بسیار مناسب هستند.
نقش کنترل کننده گام به گام توضیح داده شد
درک توالی رویدادها در داخل کنترلر به روشن شدن اصل کار کامل کمک می کند. توالی زیر در طول عملیات عادی صدها یا هزاران بار در ثانیه تکرار می شود:
- تشخیص موقعیت روتور سنسورهای هال تشخیص میدهند که در حال حاضر کدام قطب آهنربایی نزدیک هر سنسور است. آنها بر اساس جهت میدان مغناطیسی سیگنال کم یا زیاد تولید می کنند.
- تصمیم کنترل کننده یک میکروکنترلر یا تراشه درایور اختصاصی سیگنالهای حسگر را میخواند و تعیین میکند که کدام دو فاز از سه فاز بعدی باید روشن شوند.
- سوئیچینگ فعلی ترانزیستورهای قدرت، معمولا ماسفت ها یا IGBT ها، در مسیر جریان از طریق سیم پیچ های صحیح استاتور باز و بسته می شوند. دو فاز همیشه پر انرژی هستند در حالی که فاز سوم شناور مانده یا برای سنجش استفاده می شود.
- جاذبه مغناطیسی سیم پیچ های پر انرژی قطب های الکترومغناطیسی ایجاد می کنند که آهنرباهای روتور را جذب می کنند. روتور حرکت می کند تا با میدان مغناطیسی حاصل هماهنگ شود.
- مرحله کموتاسیون بعدی با نزدیک شدن روتور به تراز، سنسورهای هال موقعیت جدید روتور را تشخیص می دهند و کنترل کننده جریان را به جفت فاز بعدی تغییر می دهد. روتور هرگز کاملاً به میدان دوار نمی رسد، بنابراین گشتاور به طور مداوم تولید می شود.
این فرآیند حلقه بسته اساساً با یک موتور برس خورده متفاوت است. در یک موتور برس خورده، کموتاتور مکانیکی جریان را بر اساس موقعیت شفت وادار به معکوس می کند. در یک موتور BLDC، هر رویداد کموتاسیون به طور فعال توسط الکترونیک زمان بندی می شود و امکان بهینه سازی در سرعت ها و بارهای مختلف را فراهم می کند.
پارامترهای فنی کلیدی در عملکرد موتور BLDC
هنگامی که مهندسان و خریداران یک موتور BLDC را ارزیابی می کنند، چندین پارامتر نحوه رفتار آن در استفاده در دنیای واقعی را مشخص می کنند. درک این مقادیر، اصل کار را ملموس تر می کند.
| پارامتر | نماد | واحد | آنچه به شما می گوید |
|---|---|---|---|
| EMF پشت ثابت | Kv | RPM/V | سرعت چرخش موتور در هر ولت اعمال شده بدون بار |
| گشتاور ثابت | Kt | N·m/A | موتور در هر آمپر جریان چقدر گشتاور تولید می کند |
| ولتاژ نامی | V | ولت | ولتاژ طراحی برای عملکرد مداوم، مانند 220 ولت یا 380 ولت |
| قدرت نامی | P | وات | توان خروجی مکانیکی پیوسته ای که موتور می تواند ارائه دهد |
| تعداد قطب ها | p | — | تعداد قطب های مغناطیسی روی روتور؛ بر ریپل گشتاور و محدوده سرعت تاثیر می گذارد |
| نوع کموتاسیون | — | — | مبتنی بر حسگر (هال) یا بدون سنسور (EMF پشتی). پیچیدگی کنترلر را تعیین می کند |
رابطه بین ثابت گشتاور و ثابت EMF پشتی شایان ذکر است. برای یک طراحی موتور معین، Kt و Kv در واحدهای SI رابطه معکوس دارند. یک موتور با کیلوولت بالا سریع می چرخد اما گشتاور کمتری در هر آمپر تولید می کند. یک موتور با Kv پایین گشتاور بیشتری تولید می کند اما با سرعت کمتری کار می کند. این عیب نیست. این یک انتخاب تنظیم است که باید با برنامه مطابقت داشته باشد. به عنوان مثال، موتورهای خنک کننده هوا معمولاً سرعت کمتر با گشتاور بالا را ترجیح می دهند، در حالی که فن های خنک کننده کوچک ممکن است سرعت بالاتر را ترجیح دهند.
عملکرد مبتنی بر حسگر در مقابل عملکرد بدون سنسور
کنترل کننده نمی تواند سیم پیچ ها را بدون اطلاع از موقعیت روتور تغییر دهد. دو تکنیک اصلی در موتورهای تجاری BLDC استفاده می شود.
کموتاسیون سنسور هال
سنسورهای جلوه هال روی استاتور نصب می شوند که معمولاً در فاصله الکتریکی 60 درجه یا 120 درجه قرار دارند. آنها قطب های آهنربای عبوری را تشخیص می دهند و یک سیگنال دیجیتال سه بیتی تولید می کنند. کنترل کننده آن سیگنال را رمزگشایی می کند تا مرحله کموتاسیون دقیق را تعیین کند. سنسورهای هال ساده، قابل اعتماد هستند و با سرعت صفر به خوبی کار می کنند. این باعث می شود آنها برای موتورهایی که باید تحت بار روشن شوند، از جمله موتورهای فن و موتورهای خنک کننده هوا ایده آل هستند. نکته منفی هزینه سنسورها و سیم کشی اضافی است.
جابجایی بدون سنسور
موتورهای BLDC بدون سنسور از EMF پشتی تولید شده در سیم پیچ فاز بدون انرژی استفاده می کنند. همانطور که روتور می چرخد، ولتاژی را در سیم پیچ القا می کند که در حال حاضر تغذیه نمی شود. با اندازه گیری این ولتاژ و تشخیص نقطه عبور صفر آن، کنترل کننده می تواند موقعیت روتور را استنباط کند. کنترل بدون سنسور هزینه سخت افزاری را کاهش می دهد و در سرعت های بالاتر به خوبی کار می کند. با این حال، هنگامی که روتور ثابت است، EMF پشتی صفر است، بنابراین موتورهای بدون سنسور در زیر بار سنگین راه اندازی سخت تر می شوند. اکثر فن های صنعتی و دمنده های گریز از مرکز با کنترل بدون سنسور خوب هستند زیرا با گشتاور بار کم شروع به کار می کنند.
چرا موتورهای BLDC در فن ها و کولرهای هوا ترجیح داده می شوند؟
فناوری BLDC فقط یک کنجکاوی فنی نیست. این دارای مزایای عینی است که پذیرش گسترده آن را در تجهیزات جابجایی هوا توضیح می دهد.
- راندمان بالاتر. بدون اصطکاک برس به معنای از دست رفتن انرژی کمتر به عنوان گرما است. افزایش بازده 20 تا 30 درصد در مقایسه با موتورهای مشابه با قطب سایه دار یا برس خورده معمول است.
- کنترل سرعت متغیر کنترلر می تواند به طور مداوم سرعت را بدون اینورترهای خارجی بزرگ تنظیم کند. جریان هوا را می توان دقیقاً با تقاضای خنک کننده مطابقت داد.
- عمر طولانی تر. تنها قطعات سایش بلبرینگ ها هستند. در موتور فن مهر و موم شده، این می تواند به معنای سال ها کارکرد بدون نیاز به تعمیر و نگهداری باشد.
- صدای الکتریکی کم بدون قوس برس، جرقه و تداخل الکترومغناطیسی وجود ندارد. این در محیط هایی با تجهیزات الکترونیکی حساس مفید است.
- چگالی توان بالاتر آهنرباهای دائمی میدان های مغناطیسی قوی را بدون مصرف جریان تولید می کنند و به یک موتور کوچکتر برای گشتاور خروجی یکسان اجازه می دهند.
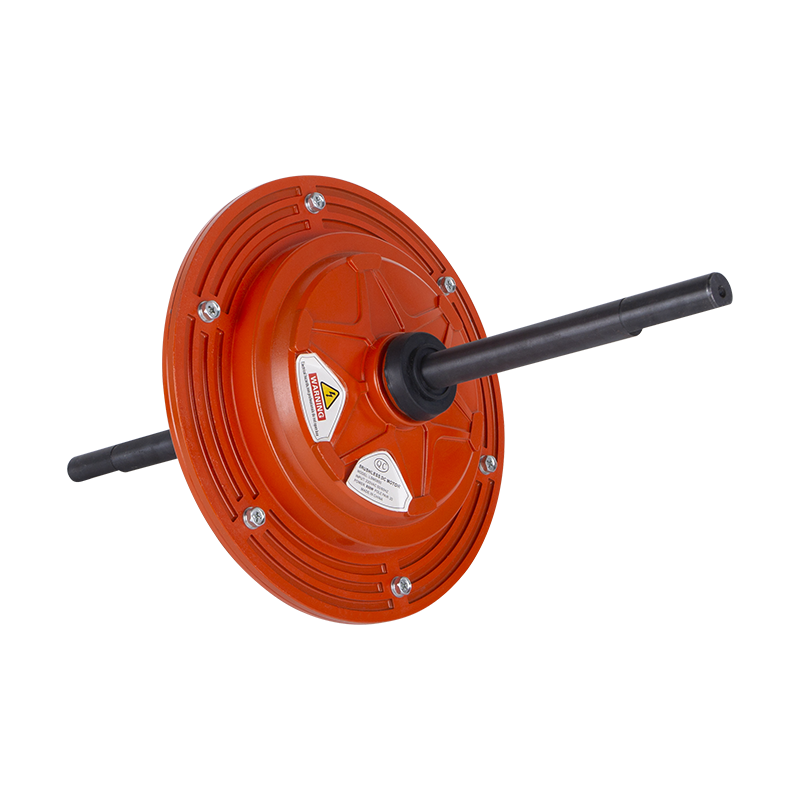
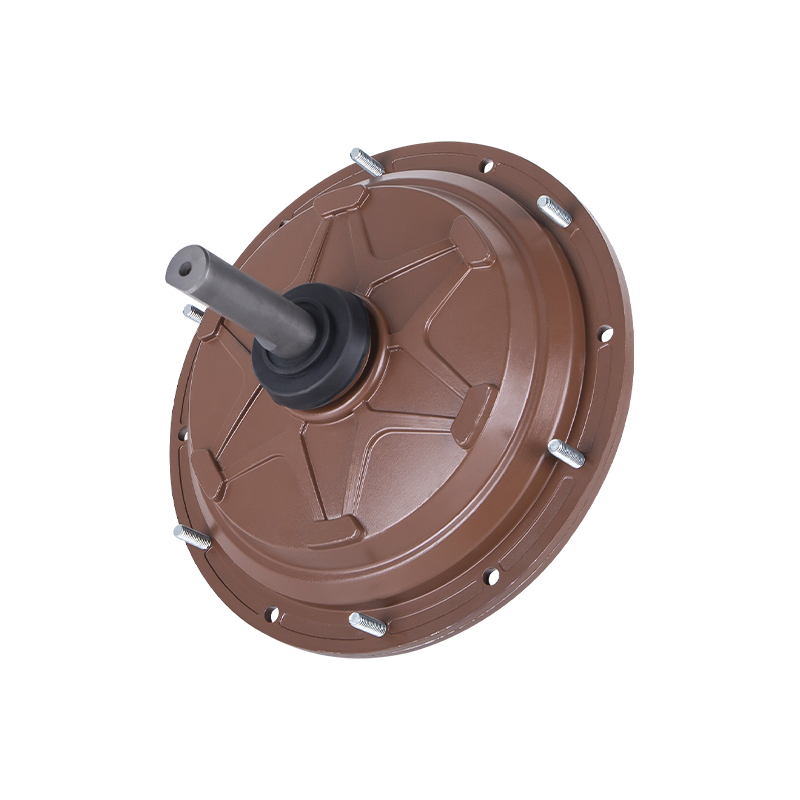
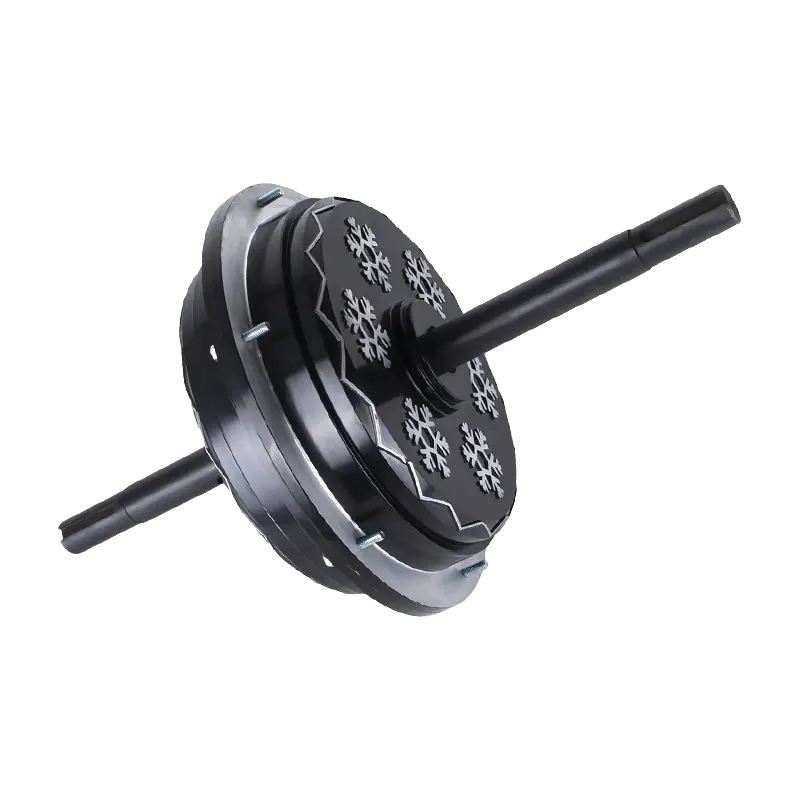
این مزایا توضیح می دهد که چرا موتورهای خنک کننده هوای BLDC روتور خارجی به یک انتخاب استاندارد در کولرهای تبخیری مدرن تبدیل شده اند. ساختار روتور خارجی، روتور را در خارج از استاتور قرار می دهد و ممان اینرسی موتور را افزایش می دهد و خنک کننده الکترونیک را بهبود می بخشد. همچنین به تیغههای فن اجازه میدهد تا مستقیماً روی محفظه موتور نصب شوند و درایوهای تسمه را از بین ببرد و تلفات مکانیکی را کاهش دهد. را موتور کولر خارجی BLDC خط تولید نشان می دهد که چگونه این فناوری در سطوح توان از 600 وات تا 1500 وات اعمال می شود.
چگونه EMF رفتار موتور را شکل می دهد
EMF پشتی فقط یک تکنیک سنجش نیست. این یک اثر فیزیکی اساسی است که عملکرد حرکتی را محدود می کند. هنگامی که روتور می چرخد، میدان مغناطیسی آن از سیم پیچ های استاتور عبور می کند. این ولتاژی را القا می کند که با ولتاژ اعمال شده مطابق با قانون لنز مخالف است. هرچه روتور سریعتر بچرخد، EMF پشتی بالاتر می شود. به همین دلیل است که موتور BLDC در هنگام راه اندازی حداکثر جریان و در سرعت نامی جریان کمتری می گیرد.
EMF ثابت Kv سرعت بدون بار را تعیین می کند. اگر ولتاژ 220 ولت را به موتوری با Kv 10 RPM/V اعمال کنید، سعی می کند با سرعت 2200 RPM بدون بار بچرخد. هنگامی که EMF پشت با ولتاژ اعمال شده برابر شد، ولتاژ خالص در سراسر سیم پیچ ها صفر می شود، بنابراین دیگر جریانی جریان نمی یابد و موتور سرعت ثابتی را حفظ می کند. تحت بار، روتور کمی کند می شود، EMF عقب افت می کند، جریان جریان می یابد و گشتاور تولید می شود. این رفتار خود تنظیمی نتیجه مستقیم همان فیزیک پشت کار موتور است.
توالی کموتاسیون در یک موتور سه فاز BLDC
برای تجسم چرخه کامل کار، یک موتور سه فاز با شش مرحله کموتاسیون در هر دور الکتریکی را در نظر بگیرید. هر مرحله 60 درجه الکتریکی طول می کشد. کنترلر دو فاز را در یک زمان انرژی می دهد. اگر موتور بدون سنسور باشد، فاز سوم برای سنجش EMF پشتی استفاده می شود.
- جریان به فاز A و از فاز B خارج می شود.
- جریان به فاز A و از فاز C خارج می شود.
- جریان به فاز B و از فاز C خارج می شود.
- جریان به فاز B و از فاز A خارج می شود.
- جریان به فاز C و از فاز A خارج می شود.
- جریان به فاز C و خارج از فاز B میرود.
هر مرحله گشتاور را در جهت متفاوتی تولید می کند. مدت زمان هر مرحله فرکانس الکتریکی و در نتیجه سرعت را تعیین می کند. در یک موتور فن صنعتی معمولی مانند موتور فن 380 ولت 1500 وات EC ,
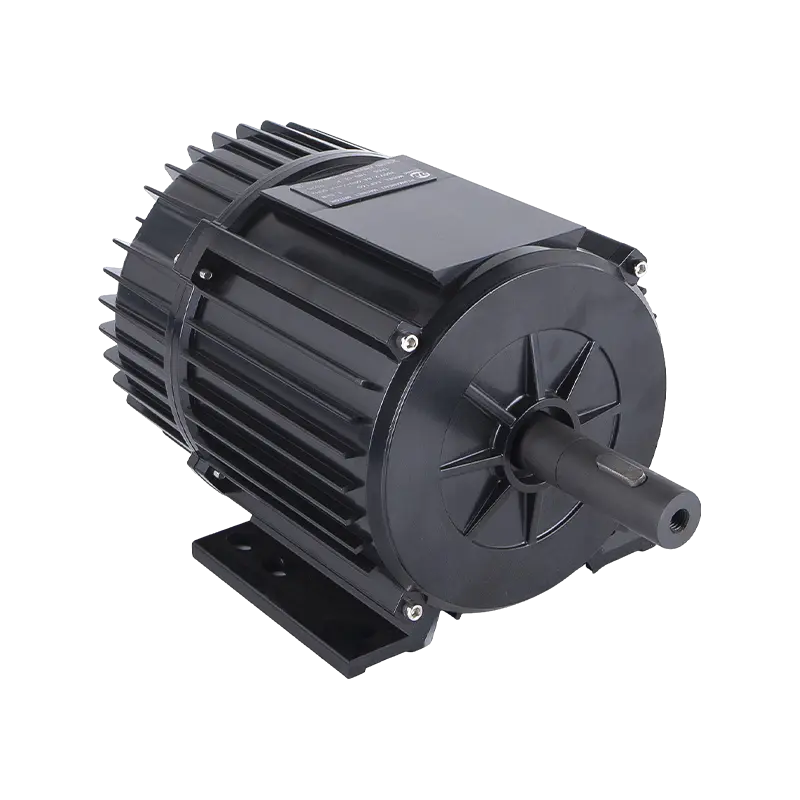
کنترلر این مراحل را هزاران بار در ثانیه اجرا میکند و چرخش مداوم و روانی ایجاد میکند که بسیار آرامتر از ارتعاش استارت-استاپ طراحیهای موتورهای قدیمیتر است.
BLDC در مقابل موتورهای القایی در کاربردهای صنعتی
بسیاری از سایت های صنعتی هنوز از موتورهای القایی AC استفاده می کنند زیرا آنها ساده و ارزان هستند. اما موتورهای BLDC در موارد استفاده خاص مزایای معنی داری را ارائه می دهند.
| عامل | موتور القایی | موتور BLDC |
|---|---|---|
| راندمان در بار جزئی | به طور قابل توجهی به زیر 50 درصد بار نامی کاهش می یابد | در سراسر محدوده بار بالا باقی می ماند |
| کنترل سرعت | برای موتورهای القایی AC به یک درایو فرکانس متغیر نیاز دارد | در کنترل کننده موتور تعبیه شده است |
| گشتاور راه اندازی | با طراحی محدود شده است. برای بارهای اینرسی بالا به استارت های ویژه نیاز دارد | می توان برای گشتاور راه اندازی بالا پیکربندی کرد |
| تعمیر و نگهداری | بلبرینگ ها به علاوه بازرسی دوره ای خازن ها و اجزای راه اندازی | فقط بلبرینگ ها، با کموتاسیون الکترونیکی که سایش مکانیکی را از بین می برد |
| ضریب قدرت | ضریب قدرت عقب ماندگی، به ویژه تحت بار سبک | نزدیک به وحدت زیرا کنترل کننده شکل موج فعلی را شکل می دهد |
برای کاربردهای فن و خنک کننده هوا که موتور برای مدت طولانی کار می کند، گاهی اوقات با بارهای متفاوت، مزیت کارایی BLDC باعث صرفه جویی واقعی در مصرف برق می شود. در طول عمر معمولی ده سال، تفاوت در هزینه انرژی می تواند از قیمت خرید اولیه موتور بیشتر شود. این موضوع برای سازندگان تجهیزاتی که میخواهند کل هزینه مالکیت را برای مشتریان خود کاهش دهند، یک نکته اصلی خرید است.
ملاحظات عملی هنگام انتخاب موتور BLDC
درک اصل کار به انتخاب کمک می کند، اما به تنهایی کافی نیست. چندین عامل عملی تعیین می کنند که آیا یک موتور BLDC در یک برنامه خاص عملکرد خوبی دارد یا خیر.
- نوع بار. بارهای فن و دمنده از قوانین وابستگی پیروی می کنند: قدرت با مکعب سرعت افزایش می یابد. موتوری که برای 1500 وات در حداکثر سرعت طراحی شده است، با سرعت 80 درصد، احتمالاً حدود 768 وات، انرژی بسیار کمتری مصرف می کند. تأیید کنید که کنترلر از محدوده سرعت مورد نیاز پشتیبانی می کند.
- دمای محیط گرما آهنرباهای دائمی را ضعیف می کند. اگر موتور در یک محیط گرم مانند کولر هوای نصب شده روی سقف نصب شود، شار مغناطیسی ممکن است کاهش یابد. این باعث کاهش گشتاور می شود. یک موتور با حاشیه حرارتی مناسب مشخص کنید.
- پایداری ولتاژ تغذیه کنترلکننده موتور BLDC میتواند تغییرات ولتاژ متوسط را کنترل کند، اما ولتاژ پایین یا اضافه ولتاژ شدید میتواند باعث داغ شدن یا آسیب شود. رتبه بندی موتورها را با شرایط خط واقعی خود تأیید کنید.
- رتبه بندی IP موتورها در کاربردهای فن در فضای باز نیاز به محافظت در برابر گرد و غبار و رطوبت دارند. IP54 برای فن های صنعتی رایج است. IP55 یا بالاتر برای کولرهای هوای بیرون توصیه می شود.
- پیکربندی نصب موتورهای روتور خارجی متفاوت از موتورهای شفت معمولی نصب می شوند. قبل از ادغام، رابط مکانیکی و ابعاد شفت را تأیید کنید.
برای سازندگان تجهیزات، تأیید این پارامترها قبل از تولید، از دوباره کاری پرهزینه جلوگیری می کند. درخواست یک موتور نمونه برای آزمایش در شرایط بار واقعی شما قابل اعتمادترین راه برای تأیید عملکرد است. یک سازنده موتور معتبر باید بتواند منحنی های عملکرد دقیقی را ارائه دهد که گشتاور، سرعت و کارایی را در محدوده عملیاتی نشان می دهد.
تغییرات ساخت موتور BLDC
همه موتورهای BLDC به یک شکل ساخته نمی شوند. دو پیکربندی سازه ای رایج، طراحی روتور داخلی و طراحی روتور خارجی است.
در طراحی روتور داخلی، روتور در داخل استاتور قرار می گیرد. این طرح معمولی است که در سروو موتورها، فن ها و بسیاری از کاربردهای صنعتی استفاده می شود. اتلاف گرمای خوبی از استاتور ارائه می دهد و ساخت آن با قطعات استاندارد آسان است.
در طراحی روتور خارجی که به آن پرنده نیز می گویند، روتور استاتور را احاطه می کند. محفظه موتور خود به قسمت چرخان تبدیل می شود. این چیدمان به طور فزاینده ای در فن های درایو مستقیم محبوب است زیرا پره های فن را می توان مستقیماً روی محفظه روتور نصب کرد. نیاز به کوپلینگ شفت را از بین می برد و اجازه می دهد تا مشخصات پایین تری داشته باشد. قطر روتور بزرگتر نیز گشتاور بیشتری را برای همان طول موتور فراهم می کند. با این حال، محفظه بیرونی چرخان بر ممان اینرسی موتور تأثیر می گذارد که باید در کاربردهای دینامیکی در نظر گرفته شود.
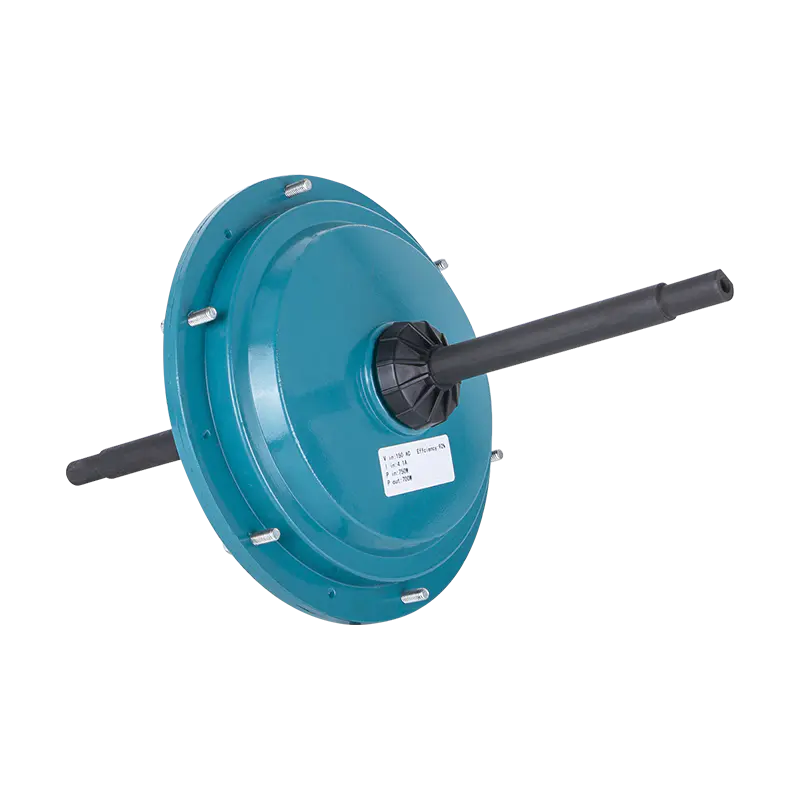
را موتور کولر خارجی BLDC DC149 نمونه ای از این ساختار در سطح توان 700 وات است. طراحی روتور خارجی آن به یک خنک کننده محوری فشرده با نصب تیغه مستقیم اجازه می دهد، به همین دلیل است که این معماری در واحدهای خنک کننده تبخیری رایج است.
روشهای کنترل کموتاسیون فراتر از شش مرحله
کموتاسیون شش مرحله ای استاندارد صنعتی برای اکثر موتورهای BLDC است زیرا ساده و قوی است. با این حال، در هر رویداد کموتاسیون مقداری موج گشتاور تولید می کند. در کاربردهایی که صافی بسیار مهم است، از کنترل سینوسی و میدان گرا (FOC) استفاده می شود.
کنترل سینوسی سه فاز را با ولتاژهای سینوسی پیوسته به جای شکل موج های پله مستطیلی هدایت می کند. این باعث کاهش امواج گشتاور و نویز صوتی می شود. FOC با کنترل بردار جریان استاتور در یک قاب مرجع چرخشی که با شار روتور تراز است، فراتر می رود. FOC گشتاور بسیار نرمی را تا سرعت پایین فراهم می کند و پاسخ دینامیکی سریع را امکان پذیر می کند. از نظر محاسباتی فشرده تر است و به یک پردازنده سیگنال دیجیتال اختصاصی یا یک میکروکنترلر با کارایی بالا نیاز دارد. برای فن های صنعتی و کولرهای هوا معمولاً کموتاسیون شش مرحله ای کافی است. برای درایوهای سروو و روباتیک، FOC اغلب اجباری است.
چگونه موتورهای BLDC کنترل سرعت را در برنامه های فن ارائه می دهند
در تجهیزات جابجایی هوا، کنترل سرعت یک نیاز اولیه است. یک موتور BLDC این کار را به صورت الکترونیکی انجام می دهد. معمولا از دو روش استفاده می شود.
را first is voltage control. By varying the DC bus voltage applied to the motor, the controller changes the maximum current and therefore the torque. This method is simple but limited in efficiency because voltage reduction also reduces the available torque. The second and preferred method is pulse-width modulation (PWM). The controller switches the power transistors on and off at a high frequency, typically 20kHz or higher. The duty cycle determines the average voltage applied to the windings. This method preserves motor efficiency while providing precise speed control. The PWM frequency is above the audible range, so the motor runs quietly.
از آنجایی که کنترلر جزء جدایی ناپذیر هر موتور BLDC است، پاسخ سرعت فوری است. هیچ انتظاری برای افزایش یا کاهش درایو خارجی وجود ندارد. به همین دلیل مدرن است موتورهای کولر هوا می تواند جریان هوا را ثابت نگه دارد، حتی با افزایش مقاومت فیلتر در طول زمان، با تنظیم خودکار سرعت برای جبران.
چرا برخی از برنامه ها هنوز از موتورهای برس خورده استفاده می کنند؟
موتورهای BLDC از نظر کارایی، طول عمر و قابلیت کنترل برتر هستند، اما همیشه انتخاب صحیحی نیستند. موتورهای DC برس دار در سطوح توان بسیار پایین ساده تر و ارزان تر هستند. آنها همچنین کنترل ساده سرعت ولتاژ را بدون هیچ گونه الکترونیکی تحمل می کنند. در کاربردهایی مانند موتورهای اسباببازی کوچک یا ابزارهای قابل حمل کمهزینه که پس از استفاده کوتاه دور ریخته میشوند، جایگزین برسشده ارزانتر است. برای گیربکس های سیاره ای و فشرده زیر 50 وات، محلول برس خورده نیز ممکن است سبک تر و فشرده تر باشد زیرا به برد کنترلی نیاز نیست.
با این حال، برای کاربردهای مداوم در تهویه صنعتی، کشاورزی و سرمایش، محاسبه هزینه کل به نفع BLDC است. یک موتور فن خانه گاو که تمام روز در تابستان کار می کند، یا یک موتور میکسر بتن که تحت بار متناوب سنگین کار می کند، به گشتاور قابل اعتماد و عمر طولانی نیاز دارد. موتورهای برس خورده نیاز به بازرسی و تعویض دوره ای برس دارند که باعث خرابی و هزینه های نیروی کار می شود. موتورهای BLDC این را از بین می برند.
راrmal Management in BLDC Motors
گرما دشمن شماره یک قابلیت اطمینان موتور است. در موتور BLDC، سیمپیچهای استاتور مولد حرارت اولیه هستند. از آنجا که استاتور در تماس مستقیم با محفظه موتور است، گرما را می توان به طور موثری هدایت کرد. کنترل کننده دومین منبع گرما است. ترانزیستورهای قدرت آن باید تلفات سوئیچینگ و تلفات هدایت را از بین ببرند.
در طراحیهای روتور خارجی، استاتور در داخل قرار دارد، که در صورت طراحی ضعیف موتور، میتواند اتلاف گرما را چالشبرانگیزتر کند. طراحی های خوب گرما را از طریق فلنج های موتور هدایت می کنند یا از جریان هوای خود فن برای خنک کردن محفظه موتور استفاده می کنند. توان نامی یک موتور BLDC دمای محیط و شرایط خنک کننده خاصی را در نظر می گیرد. اگر نیاز دارید که موتور را در دمای محیط بالاتر کار کنید، باید موتور را کاهش دهید یا کلاس قدرت بالاتری را انتخاب کنید. به عنوان مثال، یک موتور 650 واتی که در دمای 50 درجه سانتیگراد محیط کار می کند، ممکن است تنها همان گشتاور موتور 550 واتی را در دمای 40 درجه سانتیگراد ارائه دهد. این یک نقطه بحرانی در هنگام تعیین است موتورهای میکسر بتن که اغلب در فضای باز بدون خنک کردن اجباری روی بدنه موتور کار می کنند.
باورهای غلط رایج در مورد موتورهای BLDC
چندین سوء تفاهم در مورد عملکرد BLDC وجود دارد. اصلاح آنها به اطمینان خریدار و طراحی صحیح سیستم کمک می کند.
تصور اشتباه 1: موتورهای BLDC همیشه گرانتر هستند. را motor itself may cost more than a basic induction motor, but the controller is included. When you compare an induction motor plus a variable frequency drive against a BLDC motor with an integrated controller, the price gap narrows significantly. In OEM volumes, the gap can disappear entirely.
تصور غلط 2: آهنرباهای روتور در طول زمان مغناطیسی زدایی می کنند. آهنرباهای نئودیمیوم متخلخل مدرن بسیار بالاتر از دمای کار اکثر موتورها پایدار هستند. مغناطیس زدایی تنها زمانی به خطر تبدیل می شود که موتور فراتر از محدوده های نامی خود کار کند. انتخاب موتوری با درجه حرارتی مناسب از این امر محافظت می کند.
تصور اشتباه 3: Kv بالاتر بهتر است. را performance of a motor depends on the entire system, including the load, voltage, and controller. A high Kv motor draws high current and produces low torque per ampere. For fan loads that require high starting torque, a lower Kv with higher voltage is usually more suitable.
انتظارات عملکرد واقعی برای موتورهای BLDC
موتور BLDC یک دستگاه کارآمد جادویی نیست. انرژی الکتریکی را به انرژی مکانیکی با بازده معمولی بین 75 تا 90 درصد، بسته به بار و سرعت تبدیل می کند. حداکثر نقطه بهره وری در نزدیکی نقطه عملیاتی نامی رخ می دهد. زیر 30 درصد گشتاور نامی، راندمان کاهش می یابد زیرا تلفات ثابت در کنترل کننده و هسته مغناطیسی غالب است. این هنوز هم بسیار بهتر از یک موتور برس خورده است که ممکن است با راندمان 50 تا 70 درصد کار کند، اما 100 درصد نیست. مهندسان برق و مدیران تدارکات باید انتظار صرفه جویی در مصرف انرژی را داشته باشند، به خصوص در بار جزئی، بدون فرض عملکرد ایده آل.
را efficiency also depends on the quality of the controller algorithm. A well-tuned FOC drive can extract another 3 to 5 percent efficiency compared with basic six-step commutation at medium speed. If your application spends long periods at fixed speed, six-step is fine. If it constantly varies speed, sinusoidal or FOC control may be worth the extra engineering effort.
چرا سازندگان موتور منحنی های عملکرد را منتشر می کنند؟
هنگام انتخاب بین موتورهای BLDC مختلف، منحنی های عملکرد منتشر شده مهم ترین داده هایی هستند که می توانید بررسی کنید. منحنی گشتاور-سرعت حداکثر گشتاور موجود در هر سرعت را نشان می دهد. منحنی سرعت جریان نشان می دهد که موتور چه مقدار جریان را در محدوده سرعت خود می کشد. نقشه بازده راندمان را به عنوان تابعی از سرعت و گشتاور نشان می دهد. با هم، این منحنی ها به شما اجازه می دهد تا بررسی کنید که موتور نیازهای بار شما را برآورده می کند و بیش از حد در چرخه کاری شما گرم نمی شود.
مراقب مشخصاتی باشید که فقط سرعت بی باری و گشتاور استال را ذکر می کند. این دو نقطه افراطی محدوده عملیاتی قابل استفاده را توصیف نمی کنند. موتوری که 10N·m در حالت توقف تولید می کند، ممکن است فقط 3N·m را به طور مداوم در 1500 RPM تولید کند. درجه گشتاور پیوسته چیزی است که برای کاربردهای صنعتی مهم است. از سازنده منطقه عملیات پیوسته را بخواهید، نه فقط مقادیر اوج.
را Role of the Motor Factory in Supporting BLDC Applications
انتخاب موتور BLDC مناسب فقط به خواندن پارامترها در یک دیتاشیت نیست. توانایی مهندسی سازنده مهم است. کارخانهای که موتورهایی را برای خنککنندههای هوای تبخیر، فنهای گاوخانه و میکسرهای بتن تولید میکند، دانش عملی در مورد ویژگیهای بار، رفتار راهاندازی و دوام محیطی جمعآوری میکند. این تجربه در کیفیت لایهبندی فولادی، دقت سیمپیچ مسی، انتخاب بلبرینگ و تنظیم کنترلر نشان داده میشود.
هنگامی که یک تامین کننده موتور را انتخاب می کنید، اولین سوال نباید پایین ترین قیمت باشد. باید این باشد که آیا سازنده این کلاس موتور را در شرایطی مشابه برنامه شما آزمایش کرده است یا خیر. به عنوان مثال، یک موتور فن خانه گاو در یک محیط غبارآلود، مرطوب و غنی از آمونیاک کار می کند. موتور باید دارای آب بندی مناسب، پوشش های مقاوم در برابر خوردگی و یاتاقان های دارای درجه بندی رطوبت بالا باشد. یک موتور صنعتی استاندارد ممکن است در آنجا دوام نیاورد. را موتور فن خانه گاو در 350W نمونهای از محصولی است که دقیقاً برای آن سرویس توسعه یافته است، و انتخاب یک موتور مخصوص برنامه بسیار ایمنتر از تطبیق آن با یک برنامه دیگر است.
ادغام یک موتور BLDC در طراحی تجهیزات شما
جایگزینی یک موتور معمولی با یک موتور BLDC همیشه یک تعویض مستقیم نیست. کنترلکننده الکترونیکی رابطهای طراحی جدیدی را معرفی میکند. شما باید تصمیم بگیرید که چگونه موتور فرمان داده شود. برخی از موتورهای BLDC یک سیگنال ساده فعال/غیرفعال را می پذیرند. برخی دیگر ولتاژ آنالوگ را برای نقطه تنظیم سرعت یا ورودی PWM می پذیرند. کنترلکنندههای پیشرفتهتر از ارتباطات دیجیتال از طریق Modbus، CAN bus یا پروتکلهای اختصاصی پشتیبانی میکنند. اگر در حال طراحی تجهیزاتی هستید که نیاز به تنظیم سرعت از راه دور دارند، از ابتدا موتوری با رابط کنترلی مناسب انتخاب کنید.
سازگاری الکترومغناطیسی یکی دیگر از موارد است. سوئیچینگ PWM باعث افزایش ولتاژ فرکانس بالا می شود. سیم های موتور باید محافظ یا فیلتر شوند تا از تداخل با سایر وسایل الکترونیکی جلوگیری شود. در تجهیزات دارای حسگرهای حساس، مانند نمایشگرهای دما یا رمزگذار، ممکن است به دانههای فریت یا فیلتر اضافی نیاز داشته باشید. یک تامین کننده موتور خوب راهنمایی هایی را در مورد سیم کشی و اتصال به زمین ارائه می دهد.
تحلیل اقتصادی و بازده سرمایه گذاری
برای بسیاری از خریداران تجهیزات، تصمیم برای تغییر به موتورهای BLDC به اقتصاد بستگی دارد. یک موتور فن را در نظر بگیرید که 12 ساعت در روز، 300 روز در سال کار می کند. اگر یک موتور BLDC راندمان را از 70 به 85 درصد افزایش دهد و موتور 1000 وات در بار نامی مصرف کند، صرفه جویی در انرژی حدود 150 وات است. بیش از 3600 ساعت در سال، یعنی 540 کیلووات ساعت صرفه جویی می شود. با نرخ برق صنعتی 0.12 دلار در هر کیلووات ساعت، هر موتور حدود 65 دلار در سال صرفه جویی می کند. در طول عمر 10 ساله، که 650 دلار برای هر موتور است. اگر تسهیلات شما از 100 موتور استفاده می کند، 65000 دلار صرفه جویی انباشته است. این باعث می شود موتورهای BLDC با وجود هزینه اولیه بالاتر بسیار جذاب باشند.
را savings are even larger in partial-load operation. Fan loads rarely run at full speed all the time. Because BLDC motors maintain good efficiency at partial load, whereas induction motors lose efficiency dramatically, the real-world saving is often closer to 30 percent, not 15 percent. This is why cooling system manufacturers are moving their product lines to BLDC technology as standard.
حالت های خرابی و قابلیت اطمینان در موتورهای BLDC
با وجود عدم سایش برس، موتورهای BLDC همچنان ممکن است از کار بیفتند. رایج ترین حالت های خرابی عبارتند از سایش یاتاقان، آسیب کنترل کننده در اثر نوسانات ولتاژ، و خرابی عایق در دماهای بالا. خرابی بلبرینگ در اثر بار محوری، لرزش یا آلودگی ایجاد می شود. موتوری که از قبل با مهر و موم و گریس با دمای بالا بارگذاری شده باشد در محیط های پر گرد و غبار بیشتر دوام می آورد. آسیب کنترلر معمولاً به دلیل ولتاژهای گذرا ناشی از رعد و برق، سوئیچینگ موتور بزرگ در همان خط الکتریکی یا عدم تعادل فاز ایجاد می شود. نصب یک دستگاه حفاظت از نوسانات و انتخاب موتوری با عایق بندی مناسب اینورتر، حفاظت های ارزان قیمتی هستند.
راrmal overload remains the most underestimated failure cause if your motor will operate outdoors in summer, check the temperature rise rating carefully. If the motor lacks a thermal protector, add one in the controller. Modern BLDC controllers often include temperature sensing in the windings and will reduce power or shut down if the winding temperature exceeds the limit. This protective behavior is a clear advantage over older motor designs that continued to run until insulation melted.
بررسی کیفیت در حین تدارکات
هنگام خرید موتورهای BLDC برای یک محصول OEM، به چیزی بیش از یک کاتالوگ نیاز دارید. شما باید تأیید کنید که هر واحد با عملکرد رتبه بندی شده مطابقت دارد. تست های کلیدی شامل مقاومت سیم پیچ، مقاومت عایق بین فازها، ثبات شکل موج EMF پشتی و مشخصات شتاب تحت یک بار کالیبره شده است. با موتورهای BLDC، برنامه ریزی فاز کنترل کننده نیز بخشی از بررسی کیفیت است. یک موتور ممکن است از نظر مکانیکی کامل باشد اما زمان بندی کموتاسیون ضعیفی داشته باشد که باعث کاهش راندمان و افزایش نویز می شود.
از تامین کننده خود بپرسید که معیارهای آزمایشی آنها و اینکه آیا هر واحد کاملاً آزمایش شده است یا فقط آزمایش شده است. کارخانه هایی که موتورهایی را برای صادرات به بازارهای سخت می سازند، معمولاً 100 درصد تست های الکتریکی انجام می دهند. این نشانه بلوغ است. اگر یک تامین کننده نتواند به وضوح فرآیند تأیید خود را توضیح دهد، این نشان می دهد که پرچم قرمز فاقد گواهینامه شخص ثالث ممکن است برای محصولات کم هزینه قابل قبول باشد، نه برای موتورهایی که تجهیزات صنعتی را تامین می کنند.
را Future of BLDC Motor Development
تکنولوژی موتور BLDC ساکن نیست. روند به سمت چگالی توان بالاتر ادامه دارد. مواد مغناطیسی جدید با محصول انرژی بالاتر اجازه روتورهای کوچکتر و سبکتر را می دهند. پیشرفت در عملکرد میکروکنترلر باعث می شود FOC بدون سنسور با هزینه کمتر عملی شود. تراشههای درایور یکپارچه که درایورهای دروازه، مدارهای حفاظتی و رابطهای ارتباطی را ترکیب میکنند، برد کنترل موتور را ساده میکنند. این باعث کاهش بیشتر قیمت موتورهای BLDC می شود و پذیرش آنها در کاربردهای بیشتر را تسریع می بخشد.
پیشرفت دیگر ادغام پره های فن با روتور موتور است که یک مجموعه فن تک تکه ایجاد می کند. این در حال حاضر در موتورهای خنک کننده هوای روتور خارجی BLDC و فن های EC استاندارد است. این تلرانس ها و تلفات اتصال شفت را حذف می کند و نصب کل مجموعه را در مجرای تهویه ساده تر می کند. سازندگان تجهیزات به طور فزاینده ای از این نوع ادغام مکاترونیک برای کوتاه کردن زمان مونتاژ و کاهش تعداد قطعات استفاده می کنند.
نظرات نهایی در مورد اصول کار موتور BLDC
یک موتور BLDC کار می کند زیرا آهنرباهای دائمی میدان های مغناطیسی دوار را دنبال می کنند و این میدان ها با سوئیچینگ الکترونیکی به جای برس های مکانیکی ایجاد می شوند. روتور آهنرباها را نگه میدارد، استاتور سیمپیچها را نگه میدارد، و کنترلکننده ترتیب کموتاسیون را تنظیم میکند. بازخورد موقعیت، چه از سنسورهای هال یا EMF پشتی، تضمین میکند که سوئیچینگ با روتور هماهنگ میماند، حتی در شرایط تغییر بار.
برای مهندسان، این به معنای موتوری است که کارآمدتر، قابل کنترل تر و بادوام تر از مدل قبلی خود است. برای خریداران، این به معنای سرمایه گذاری اولیه بالاتر است که از طریق مصرف انرژی کمتر و کاهش تعمیر و نگهداری بازیابی می شود. برای طراحان تجهیزات، این به معنای یکپارچه سازی انعطاف پذیر و توانایی اضافه کردن کنترل سرعت و تشخیص بدون سخت افزار خارجی است.
را current state of BLDC technology is mature enough for all but the most cost-sensitive applications. If you are developing an air cooler, an industrial fan, a cattle house ventilation system, or a small mixer, the BLDC working principle is not just a theoretical topic. It is the engineering basis for a better product. For specific application questions and motor selection advice, contacting a motor manufacturer with direct production experience can save you significant trial and error. Further guidance on industrial fan applications is available in the مروری بر کاربرد فن صنعتی ، که نحوه تعامل عملکرد موتور با الزامات واقعی سیستم فن را پوشش می دهد.
 آماده برای سفارشی سازی
محصولات موتوری شما؟
ما تولید کنندگان موتورهای حرفه ای هستیم که قدرت قدرتمند، پایدار و کارآمد را ارائه می دهیم هسته ها برای همه صنایع از طریق ساخت دقیق و نوآوری.
تماس با ما
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 واتساپ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 آدرس شرکت
حق چاپ © by Shengzhou Jiangxin Motor Technology Co., Ltd. تمامی حقوق محفوظ است.