

چه عواملی بر کارایی موتورهای BLDC مغناطیسی دائمی در عملکرد مداوم تأثیر می گذارد؟
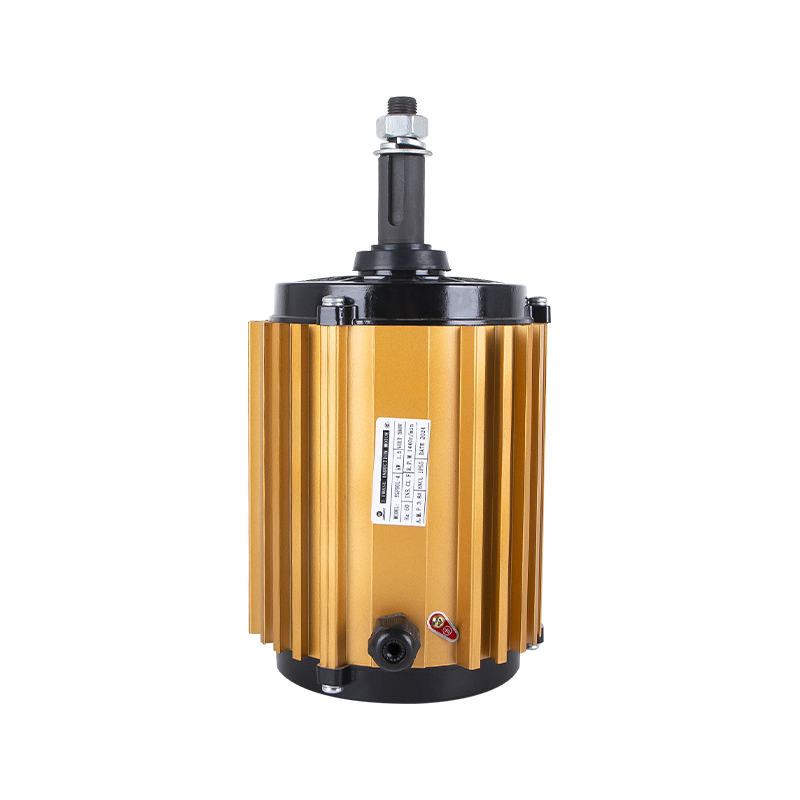
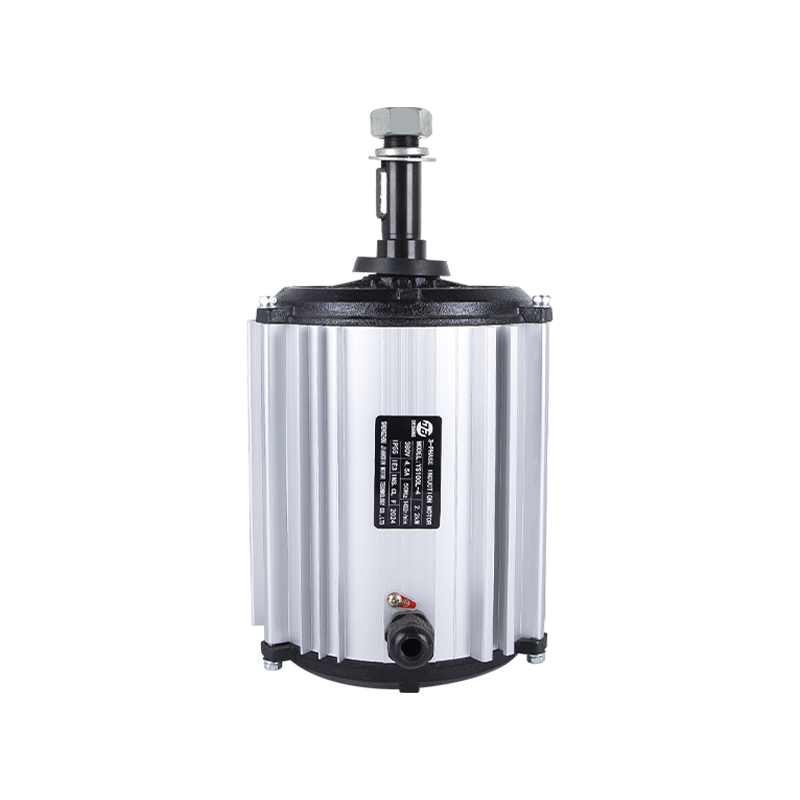
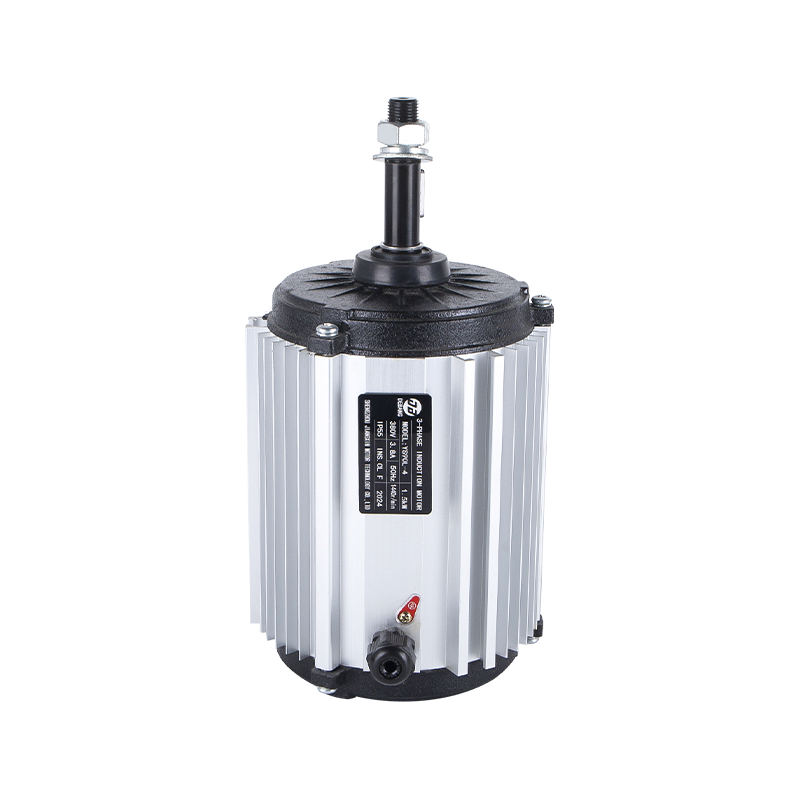
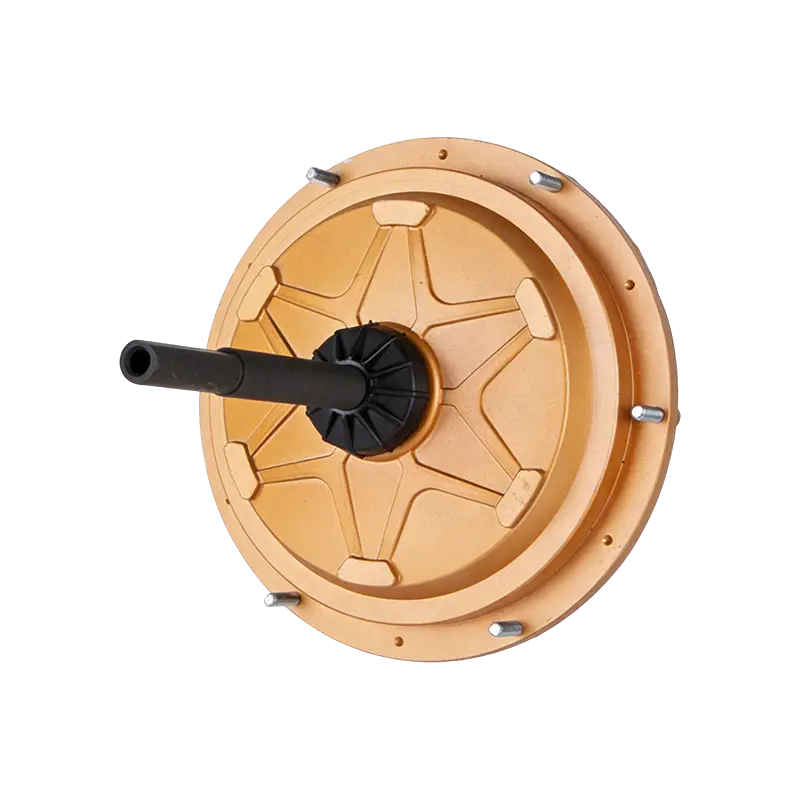
موتورهای BLDC مغناطیسی دائمی به طور گسترده در سیستمهای صنعتی که نیاز به گشتاور خروجی پایدار، راندمان انرژی و سیکلهای عملیاتی طولانی دارند استفاده میشوند. در سناریوهای عملیات مداوم مانند تجهیزات تهویه، پمپ ها، سیستم های اتوماسیون و درایوهای صنعتی، راندمان موتور تحت تأثیر عوامل متعدد الکتریکی، مغناطیسی، حرارتی و مکانیکی قرار می گیرد. درک واضح این عوامل برای یکپارچه سازان سیستم و سازندگان تجهیزات هنگام ارزیابی مصرف انرژی طولانی مدت و پایداری عملیاتی ضروری است.
طراحی الکترومغناطیسی و راندمان مدار مغناطیسی
طراحی الکترومغناطیسی یک موتور BLDC به طور مستقیم تعیین می کند که چگونه انرژی الکتریکی به طور موثر به خروجی مکانیکی تبدیل می شود. آهنرباهای دائمی یک میدان مغناطیسی ثابت ایجاد می کنند، اما کارایی به بهینه سازی شکاف هوا، طراحی شکاف استاتور و پیکربندی سیم پیچ بستگی دارد. اگر توزیع شار مغناطیسی ناهموار باشد، ممکن است اشباع موضعی یا شار نشتی رخ دهد که منجر به از دست دادن انرژی می شود. در عملیات مداوم، حتی ناکارآمدی های کوچک به تلفات حرارتی و الکتریکی قابل توجهی انباشته می شود. سازندگان موتورهای BLDC مغناطیسی دائمی معمولاً طراحی مدار مغناطیسی را با استفاده از مدلهای شبیهسازی برای کاهش اتلاف انرژی غیر ضروری و بهبود ثبات تبدیل در محدودههای بار مختلف ارزیابی میکنند.
سازگاری کنترلر و استراتژی کموتاسیون
سیستم کنترل الکترونیکی نقش مهمی در تعیین بازده موتور BLDC ایفا می کند. زمان بندی کموتاسیون، فرکانس PWM و انتخاب الگوریتم کنترل مستقیماً بر کیفیت شکل موج فعلی و پایداری گشتاور تأثیر می گذارد. در عملکرد مداوم، عدم تطابق پارامترهای کنترل کننده ممکن است منجر به افزایش تلفات هارمونیک یا افزایش نامنظم جریان شود. روش های کنترل مبتنی بر حسگر و بدون سنسور نیز تفاوت هایی را در عملکرد سرعت پایین و سرعت بالا نشان می دهند. Shengzhou Jiangxin Motor Technology Co., Ltd. ملاحظات سازگاری موتور و کنترلر را در طول توسعه یکپارچه می کند تا از تبدیل انرژی پایدار در محیط های کاربردی مختلف اطمینان حاصل کند.
رفتار حرارتی و تاثیر بار مداوم
دما یکی از مهمترین عوامل موثر بر راندمان موتور BLDC در حین کار مداوم است. با افزایش دمای سیم پیچ، مقاومت افزایش می یابد که منجر به تلفات مس بیشتر می شود. در عین حال، گرمای بیش از حد ممکن است قدرت میدان مغناطیسی را در آهنرباهای دائمی کاهش دهد و بر پایداری خروجی گشتاور تأثیر بگذارد. انباشت حرارتی تحت تأثیر شرایط بار، تهویه و محیط نصب است. در کاربردهای صنعتی، حفظ توزیع حرارتی پایدار برای جلوگیری از تخریب راندمان در چرخه های عملیاتی طولانی ضروری است. بنابراین، طراحی مناسب اتلاف گرما یکی از ملاحظات کلیدی برای تولیدکنندگان موتورهای BLDC مغناطیس دائمی است.
ویژگی های بار و تغییرات چرخه کار
راندمان عملیات مستمر نه تنها با شرایط رتبه بندی شده تعیین می شود، بلکه با تغییر بار واقعی در طول زمان نیز تعیین می شود. بسیاری از سیستم های صنعتی تحت بار جزئی یا تقاضای گشتاور نوسانی کار می کنند. موتورهای BLDC معمولاً سطوح بازدهی متفاوتی را تحت نسبتهای بار متفاوت نشان میدهند و عملکرد دور از نقاط بار بهینه میتواند مصرف انرژی را افزایش دهد. بنابراین طراحی چرخه وظیفه باید انتخاب موتور را با الزامات کاربردی واقعی هماهنگ کند. سازندگان تجهیزات اغلب منحنی های گشتاور-سرعت را ارزیابی می کنند تا اطمینان حاصل کنند که شرایط عملیاتی در محدوده کاری کارآمد باقی می ماند.
ساختار سیم پیچ و کنترل تلفات مس
تلفات مس جزء اصلی اتلاف انرژی در موتورهای BLDC است. مقاومت سیمپیچ، مقطع هادی و توزیع سیمپیچ همگی بر راندمان جریان تأثیر میگذارند. در عملکرد مداوم، جریان طولانی مدت گرما تولید می کند که مقاومت را بیشتر می کند و یک حلقه بازخورد از دست دادن انرژی ایجاد می کند. طراحی بهینه سیم پیچ مقاومت غیر ضروری را کاهش می دهد و به حفظ عملکرد پایدار در عملیات طولانی مدت کمک می کند. الف تولید کنندگان موتورهای BLDC آهنربای دائم اغلب طرح های سیم پیچی را بر اساس الزامات گشتاور خاص برنامه تنظیم می کند تا راندمان و پایداری خروجی را متعادل کند.
از دست دادن آهن و اثرات سوئیچینگ فرکانس بالا
از دست دادن آهن در هسته های استاتور تحت تأثیر هیسترزیس مغناطیسی و اثرات جریان گردابی است. در کاربردهای پرسرعت BLDC، فرکانس سوئیچینگ و تغییرات شار مغناطیسی می تواند این تلفات را افزایش دهد. اگر انتخاب مواد هسته و طراحی لایهبندی بهینه نشود، عملکرد مداوم تحت شرایط فرکانس بالا ممکن است منجر به کاهش کارایی تجمعی شود. انتخاب مناسب مواد فولاد سیلیکونی و ضخامت لمینیت به کاهش این تلفات و حفظ ویژگی های تبدیل انرژی پایدار کمک می کند.
اصطکاک مکانیکی و تأثیر سیستم بلبرینگ
تلفات مکانیکی در موتورهای BLDC در درجه اول با اصطکاک یاتاقان و مقاومت روتور مرتبط است. در عملیات مداوم، شرایط روانکاری و کیفیت بلبرینگ به طور مستقیم بر پایداری راندمان تأثیر می گذارد. افزایش اصطکاک نه تنها خروجی مکانیکی را کاهش می دهد بلکه به تولید گرمای اضافی نیز کمک می کند. انتخاب صحیح بلبرینگ و طراحی روانکاری به حفظ رفتار چرخشی پایدار کمک می کند. Shengzhou Jiangxin Motor Technology Co., Ltd. فرآیندهای مونتاژ کنترل شده را برای اطمینان از تراز مکانیکی ثابت و کاهش تلفات اصطکاک غیر ضروری در واحدهای تولیدی اعمال می کند.
مقایسه عوامل موثر بر راندمان در موتورهای BLDC
| فاکتور کارایی | منطقه نفوذ اصلی | ملاحظات مهندسی |
| طراحی مدار مغناطیسی | راندمان تبدیل انرژی | توزیع شار و بهینه سازی شکاف هوا |
| تطبیق کنترلر | کارایی جابجایی | استراتژی کنترل PWM و دقت زمان بندی |
| مدیریت حرارتی | مقاومت و پایداری مغناطیسی | اتلاف حرارت و انتخاب مواد |
| سازه سیم پیچ | کنترل تلفات مس | اندازه هادی و طرح سیم پیچ |
عملکرد با سرعت بالا و پایداری راندمان
در سرعت های چرخشی بالا، موتورهای BLDC تلفات سوئیچینگ و استرس مکانیکی را افزایش می دهند. رفتار بازده ممکن است بسته به شرایط بار و پاسخ کنترل کننده تغییر کند. پایداری در سرعت بالا نیازمند تعادل دقیق روتور، طراحی مغناطیسی بهینه و سیستم های کنترل الکترونیکی پایدار است. در کاربردهای صنعتی، حفظ ثبات راندمان در محدوده سرعت برای عملیات صرفه جویی در انرژی و قابلیت اطمینان سیستم ضروری است.
سازگاری تولید و کنترل تغییرات عملکرد
ثبات تولید نقش مهمی در تضمین عملکرد بازده قابل پیش بینی در سرتاسر دسته های تولید ایفا می کند. تغییرات در دقت سیم پیچ، قرارگیری آهنربا، و هم ترازی مونتاژ می تواند منجر به تفاوت بازده بین واحدها شود. سازندگان موتورهای BLDC مغناطیس دائمی معمولاً رویههای بازرسی استاندارد و سیستمهای آزمایش را برای کاهش تنوع اجرا میکنند. Shengzhou Jiangxin Motor Technology Co., Ltd. فرآیندهای مدیریت کیفیت کنترل شده را برای اطمینان از رفتار عملکرد پایدار در برنامه های مختلف صنعتی اعمال می کند.
تأثیر یکپارچه سازی سیستم بر کارایی دنیای واقعی
در کاربردهای عملی، راندمان موتور به صورت مجزا تعیین نمی شود، بلکه تحت تأثیر کل طراحی سیستم است. تطبیق بار، ساختار انتقال و شرایط محیطی همگی بر مصرف انرژی نهایی تأثیر می گذارند. یکپارچگی ضعیف سیستم ممکن است باعث شود یک موتور با راندمان بالا خارج از محدوده بهینه خود کار کند و مزایای عملکرد مورد انتظار را کاهش دهد. بنابراین، ارزیابی مهندسی در سطح سیستم هنگام استقرار موتورهای BLDC در محیطهای کار مداوم ضروری است.
چگونه می توان عملکرد کنترل موتورهای BLDC مگنت دائمی را در کاربردهای صنعتی بهینه کرد؟
موتورهای BLDC آهنربای دائم به طور گسترده ای در اتوماسیون صنعتی، سیستم های تهویه، پمپ ها و تجهیزات درایو دقیق به دلیل خروجی گشتاور پایدار و قابلیت کنترل آنها استفاده می شود. در محیط های صنعتی واقعی، عملکرد موتور به تنهایی توسط بدنه موتور تعیین نمی شود، بلکه با هماهنگی بین موتور، درایور، الگوریتم کنترل و بار کاربردی تعیین می شود. برای یکپارچهسازهای سیستم و سازندگان تجهیزات، بهبود عملکرد کنترل به معنای دستیابی به گشتاور نرمتر، سرعت پاسخ بهتر و عملکرد پایدار در شرایط بار متفاوت است. به عنوان یکی از تولیدکنندگان موتورهای BLDC مگنت دائمی، شرکت فناوری موتور جیانگژو شینگژو، با مسئولیت محدود بر روی بهینهسازی تطابق موتور-الکترونیک برای پشتیبانی از عملکرد صنعتی پایدار در سناریوهای مختلف برنامه تمرکز میکند.
تطبیق بین پارامترهای موتور و سیستم راننده
یکی از مهم ترین عوامل موثر بر عملکرد کنترل BLDC تطبیق بین پارامترهای الکتریکی موتور و سیستم درایور است. پارامترهایی مانند مقاومت فاز، اندوکتانس، EMF ثابت و جریان نامی باید با قابلیت خروجی کنترلر هماهنگ باشند. اگر عدم تطابق رخ دهد، سیستم ممکن است ریپل جریان، پاسخ تاخیری یا تبدیل انرژی ناکارآمد را تجربه کند. در کاربردهای صنعتی، تطبیق مناسب تضمین می کند که گشتاور خروجی از سیگنال های کنترلی به طور دقیق پیروی می کند، به خصوص در شرایط بار متغیر. یک سیستم به خوبی طراحی شده از دیدگاه تولیدکنندگان موتورهای BLDC مغناطیس دائمی، سازگاری راننده را در مراحل اولیه طراحی به جای تلقی آن به عنوان یک جزء جداگانه در نظر می گیرد.
استراتژی کموتاسیون و بهینه سازی الگوریتم کنترل
عملکرد موتور BLDC به شدت تحت تأثیر استراتژی کموتاسیون است. کنترل مبتنی بر سنسور هال راه اندازی پایدار و گشتاور با سرعت کم را فراهم می کند، در حالی که کنترل بدون سنسور فشردگی سیستم را بهبود می بخشد و پیچیدگی مکانیکی را کاهش می دهد. با این حال، سیستمهای بدون حسگر به شدت به دقت تشخیص EMF پشتی وابسته هستند، که ممکن است بر پایداری سرعت پایین تأثیر بگذارد. الگوریتم های کنترلی پیشرفته مانند کنترل میدان گرا (FOC) می توانند صافی گشتاور را بهبود بخشند و ریپل را کاهش دهند. در کاربردهای صنعتی، انتخاب و تنظیم الگوریتم کنترل با توجه به ویژگی های بار برای حفظ عملکرد پایدار در شرایط عملیاتی مختلف ضروری است.
فرکانس PWM و پایداری شکل موج جریان
فرکانس مدولاسیون عرض پالس (PWM) مستقیماً بر کیفیت شکل موج فعلی و عملکرد صوتی موتور تأثیر می گذارد. فرکانس پایین PWM ممکن است منجر به افزایش موج گشتاور و نویز شنیداری شود، در حالی که فرکانس بیش از حد بالا می تواند تلفات سوئیچینگ را در سیستم راننده افزایش دهد. متعادل کردن این عوامل برای دستیابی به عملکرد کنترلی پایدار مهم است. در محیطهای صنعتی که موتورها به طور مداوم کار میکنند، بهینهسازی تنظیمات PWM به کاهش استرس الکتریکی و بهبود پایداری درازمدت سیستم کمک میکند.
تغییرات بار و کنترل پاسخ پویا
کاربردهای صنعتی موتور BLDC اغلب شامل بارهای نوسانی مانند جریان هوای متغیر در سیستم های تهویه یا تغییر فشار در سیستم های پمپ می شود. عملکرد کنترل باید اطمینان حاصل کند که موتور به سرعت پاسخ می دهد بدون اینکه بیش از حد یا ناپایداری باشد. تنظیم صحیح پارامترهای حلقه فعلی و حلقه سرعت به سیستم اجازه می دهد تا به راحتی با تغییرات بار سازگار شود. شرکت فناوری موتور Shengzhou Jiangxin، آزمایشهای مبتنی بر کاربرد را برای ارزیابی رفتار موتور تحت پروفایلهای بار مختلف ادغام میکند و از ویژگیهای پاسخ پایدار در شرایط عملیاتی واقعی اطمینان میدهد.
کنترل حرارتی و پایداری طولانی مدت
تغییرات دما به طور مستقیم بر عملکرد موتور و کنترل کننده تأثیر می گذارد. با افزایش دما، مقاومت سیم پیچ افزایش می یابد و ممکن است بر دقت کنترل جریان تأثیر بگذارد. در عین حال، گرمای بیش از حد ممکن است بر خواص مغناطیسی تأثیر بگذارد و قوام گشتاور را کاهش دهد. طراحی حرارتی موثر، از جمله ساختار اتلاف حرارت و مدیریت جریان هوا، به حفظ رفتار کنترلی پایدار در طول عملیات مداوم کمک میکند. در سیستم های صنعتی، پایداری حرارتی با دقت کنترل و قابلیت اطمینان سیستم ارتباط تنگاتنگی دارد.
تأثیر تراز مکانیکی و ارتعاش بر دقت کنترل
عوامل مکانیکی مانند تراز روتور، وضعیت بلبرینگ و لرزش سیستم نیز بر عملکرد کنترل تأثیر میگذارند. لرزش بیش از حد ممکن است باعث ایجاد نویز حسگر یا اختلال در تشخیص EMF عقب در سیستمهای بدون سنسور شود. مونتاژ مکانیکی و تعادل مناسب به اطمینان از بازخورد سیگنال پایدار و کاهش تداخل کنترل کمک می کند. در کاربردهای با سرعت بالا، حفظ ثبات مکانیکی برای دستیابی به رفتار کنترل دقیق ضروری است.
ادغام در سطح سیستم در کاربردهای صنعتی
بهینه سازی عملکرد کنترل تنها به موتور یا درایور محدود نمی شود. به کل معماری سیستم گسترش می یابد. مکانیسم های انتقال، ویژگی های بار و شرایط محیطی همگی بر رفتار نهایی تأثیر می گذارند. برای مثال، عدم تطابق نسبتهای دنده یا شرایط ناپایدار منبع تغذیه میتواند بازده کنترل کلی را کاهش دهد. یک رویکرد طراحی در سطح سیستم به مهندسان اجازه می دهد تا انتخاب موتور، تنظیم کنترلر و الزامات برنامه را برای پایداری عملیاتی بهتر تراز کنند.
سفارشی سازی و پشتیبانی مهندسی ویژه برنامه
در عمل صنعتی، کاربردهای مختلف نیاز به اولویت های کنترل متفاوتی دارند. برخی از سیستم ها پایداری گشتاور در سرعت پایین را در اولویت قرار می دهند، در حالی که برخی دیگر بر راندمان سرعت بالا یا واکنش شتاب سریع تمرکز می کنند. سازندگان موتورهای BLDC مغناطیسی دائمی اغلب پیکربندی های موتور سفارشی و توصیه های کنترلی را بر اساس الزامات برنامه ارائه می دهند. Shengzhou Jiangxin Motor Technology Co., Ltd. از سفارشی سازی پارامترها و تأیید اعتبار برای اطمینان از سازگاری با سیستم های مختلف صنعتی از جمله تهویه، پمپاژ و تجهیزات اتوماسیون پشتیبانی می کند.