شماره 8، جاده Duxiu San، شهر گانلین، شهر Shengzhou، شهر Shaoxing، استان ژجیانگ، چین
دسته بندی اخبار
دسته بندی محصول
نحوه طراحی موتور BLDC: راهنمای کامل مهندسی گام به گام برای سال 2026
طراحی یک موتور DC بدون جاروبک (BLDC) یک فرآیند مهندسی سیستماتیک است که با مشخصات بار شروع می شود، نه با درجه آهنربا یا تعداد سیم پیچ. مشخصات را به درستی دریافت کنید، و هر مرحله بعدی تبدیل به یک مبادله ساختاری می شود. اشتباه کنید، و هیچ مقدار اصلاح مغناطیسی یا الکترونیکی زمان توسعه از دست رفته را بازیابی نمی کند. در تجربه Shengzhou Jiangxin Motor Technology، یک تولیدکننده موتور حرفهای با تولید در Shengzhou، ژجیانگ، اکثر پروژههای ناموفق BLDC به مشخصات ناقص، یک محدودیت محیطی بیاننشده، یا یک هدف بازدهی بازمیگردند که نمیتوان به آن دست یافت. این مقاله روش طراحی کامل یک موتور BLDC سه فاز را بیان میکند: تعریف الزامات، انتخاب توپولوژی، طراحی مدار مغناطیسی، محاسبه سیمپیچها، مشخص کردن الکترونیک کموتاسیون، مدیریت گرما، اعتبارسنجی نمونههای اولیه و آمادهسازی برای ساخت. هدف این است که به مهندسان طراح و تیم های تدارکات فنی چارچوبی عملی داده شود که بتوانند قبل از سفارش اولین آهنربا از آن استفاده کنند.
قبل از طراحی موتور BLDC را بشناسید
موتور BLDC یک ماشین سنکرون با آهنربای دائمی است که توسط یک اینورتر الکترونیکی هدایت می شود. روتور حامل آهنرباهای دائمی است، استاتور سیم پیچ سه فاز را حمل می کند و کنترل کننده به طور مداوم یک میدان استاتور جلوتر از روتور ایجاد می کند تا گشتاور بدون هیچ گونه تماس مکانیکی تولید شود. از آنجایی که کموتاتور و برس های یک موتور DC برس خورده با سوئیچینگ الکترونیکی جایگزین می شوند، هیچ تلفات برس، گرد و غبار کربن و جرقه ای وجود ندارد. برای طراح، این کل فضای بهینهسازی را تغییر میدهد: راندمان 10 تا 20 درصد در توان قابل مقایسه بهبود مییابد، عمر مفید به جای سایش برس توسط یاتاقانها و عایق کنترل میشود و رفتار موتور را میتوان با تغییر الگوریتم کنترل و همچنین هندسه تنظیم کرد.
دو خانواده کموتاسیون بر شیوه طراحی مسلط هستند. کموتاسیون ذوزنقه ای شش مرحله ای دو فاز موتور را در یک زمان روشن می کند و به صورت الکترونیکی مجموعه برق دار را هر 60 درجه الکتریکی سوئیچ می کند. ساده، کمهزینه و برای فنها، کمپرسورها و پمپهای با سرعت ثابت یا با تنظیم سبک کاملاً مناسب است. کموتاسیون سینوسی، که معمولاً به عنوان کنترل میدان گرا اجرا می شود، جریان های متغیر زمان با مشخصات سینوسی را برای هر سه فاز اعمال می کند. گشتاور نرمتر، صدای آکوستیک کمتر و بازده بار جزئی بهتر تولید میکند، به همین دلیل است که تقریباً تمام موتورهای فن EC و موتورهای کولر هوای مدرن از کنترل سینوسی استفاده میکنند. عبارت "EC motor" به سادگی به معنای یک موتور DC بدون جاروبک است که قطعات الکترونیکی آن در محفظه موتور ادغام شده است. اصطلاحات "BLDC" و "EC" را می شنوید که به جای یکدیگر استفاده می شوند، با این تفاوت که تاکید به جای سخت افزار است.
| تکنولوژی موتور | کموتاسیون | کارایی نسبی | تعمیر و نگهداری | کنترل پیچیدگی | کاربرد معمولی |
|---|---|---|---|---|---|
| DC برس خورده | برس های مکانیکی | متوسط | تعویض برس | خیلی ساده | ابزار برقی، موتورهای استارت |
| القایی AC | لغزش فرکانس شبکه | متوسط-low at partial load | کم | ساده برای سرعت ثابت | پمپ، فن، کمپرسور |
| BLDC / EC | اینورتر الکترونیکی | در محدوده بار بالا | خیلی کم | به کنترلر نیاز دارد | موتورهای فن، کولرهای هوا، لوازم جانبی EV، درایوهای دقیق |
این مقایسه اهمیت دارد زیرا الکترونیک کنترلی که برای موتور BLDC استفاده میشود جزء لوازم جانبی نیست که بعداً روی آن پیچ شده است. آنها تنش ولتاژ روی عایق سیمپیچ، شکل موج جریانی که مس را گرم میکند، موج گشتاوری که به بار میرسد و حالتهای خرابی که موتور باید زنده بماند را تعریف میکنند. در نتیجه، طراحی موتور و طراحی درایو باید با هم توسعه یابند. موتوری که برای عملکرد شش مرحله ای بهینه شده است، شکل ذوزنقه ای پشت-EMF خواهد داشت. موتوری که برای کنترل میدان گرا در نظر گرفته شده است باید شکل سینوسی پشت EMF داشته باشد که با عرض قوس آهنربایی و الگوی مغناطیسی ایجاد می شود. تلاش برای وادار کردن یک طرح سیم پیچ برای خدمت به هر دو استراتژی به سر و صدا، لرزش یا اتلاف انرژی غیر ضروری ختم می شود.
الزامات و مشخصات طراحی را تعریف کنید
اولین طرح قابل تحویل یک مدل سه بعدی نیست. این یک مشخصات نوشته شده است. مشخصات کامل پنجره عملیاتی را به اندازه کافی محکم می کند تا یک سازنده موتور بتواند یک مطالعه امکان سنجی را نقل قول کند، ترکیب شکاف و قطب را پیشنهاد کند و هزینه را بدون پرسیدن نه سوال روشنگر از مشتری برآورد کند. در بررسیهای مهندسی انجامشده در Jiangxin Motor، پروژههایی که سریعتر حرکت میکنند، پروژههایی هستند که با یک برگه مشخصات کوتاه اما کامل به دست میآیند: ولتاژ نامی، محدوده سرعت، گشتاور، چرخه وظیفه، پوشش، دمای محیط، هدف نویز و بازده هدف.
- ولتاژ نامی و تحمل: یک سیستم باتری دارای محدوده وسیعی است (برای مثال 10.5 ولت تا 13.8 ولت برای 12 ولت اسمی) در حالی که منبع تغذیه برق اصلاح شده دارای باند باریک تری است. سیم پیچ و کنترلر هر دو باید از حد بالایی عبور کنند.
- توان خروجی نامی یا گشتاور و سرعت پیوسته: بیان کنید که کدام یک در نقطه طراحی ثابت است، زیرا یک فن دارای رتبه بندی قدرت کاملاً متفاوت از نوار نقاله ای که توسط گشتاور رتبه بندی شده است، رفتار می کند.
- محدوده سرعت: یک فن ممکن است به کنترل سرعت 30٪ تا 100٪ نیاز داشته باشد، که حداقل EMF پشتی را که یک کنترل کننده بدون سنسور می تواند اندازه گیری کند، تغییر می دهد.
- چرخه وظیفه: وظیفه پیوسته (S1) پیش فرض برای فن ها است. یک محرک یا یک آسیاب قهوه ممکن است متناوب باشد (S2 یا S3) و می تواند چگالی جریان بسیار بالاتری را تحمل کند.
- پاکت مکانیکی و رابط شفت: حداکثر قطر، طول پشته، گسترش شفت، تناسب فشاری یا کلید، و الگوی سوراخ نصب.
- محیط زیست: دما، رطوبت، گرد و غبار و گاز خورنده. یک موتور فن خانه گاو با آمونیاک و شستشوی مکرر روبرو می شود، در حالی که یک خنک کننده هوای تبخیری با رطوبت بالا و آب متراکم مواجه می شود.
- حد نویز صوتی بر حسب dB(A) در یک متر، اندازهگیری شده در کانال یا محفظه واقعی.
- هدف کارایی در نقطه نامی و برای محصولات با سرعت متغیر، در نقاط معرف بار جزئی.
- طول عمر و قابلیت اطمینان مورد انتظار، معمولاً برحسب ساعات کارکرد (10000 ساعت، 20000 ساعت) یا تعداد شروع کار بیان می شود.
- استانداردهای قابل اجرا: ایمنی محصول، EMC، کلاس عایق و معیارهای تایید داخلی مشتری.
| پارامتر | ارزش هدف | یادداشت طراحی |
|---|---|---|
| ولتاژ نامی | 220 ولت AC اصلاح شده، حدود 310 ولت DC | ولتاژ باس شمارش نوبت را تعیین می کند |
| توان خروجی نامی | 150 W | با سرعتی که از نظر آیرودینامیکی رتبه بندی شده است |
| سرعت نامی | 1350 دور در دقیقه | قابل تنظیم از 400 تا 1400 دور در دقیقه |
| گشتاور پیوسته | 1.0 نیوتن متر | مربوط به 150 وات در 1350 دور در دقیقه است |
| حداکثر گشتاور | 1.5 N·m به مدت 10 ثانیه | برای بازیابی شیب شبکه و استال |
| کارایی | 82% حداقل در نقطه امتیاز | موتور به علاوه کنترلر اندازه گیری شده |
| کلاس عایق | کلاس B، 130 درجه سانتیگراد | محیط 40 درجه سانتی گراد، افزایش 90 کلوین |
| سر و صدا | حداکثر 55 دسی بل (A) در 1 متر | در یک مجرای هوای آزاد |
| کلاس حفاظتی | IP44 | چکیدن آب و ذرات |
نوع بار عمدتاً پوشش گشتاور را تعیین می کند. یک فن سانتریفیوژ از قوانین تمایل پیروی می کند: جریان متناسب با سرعت، فشار به مربع سرعت، و قدرت شفت با سرعت مکعبی است. بنابراین تقاضای گشتاور موتور با مجذور سرعت افزایش می یابد. در نیم سرعت، یک فن تنها به یک چهارم گشتاور نامی خود نیاز دارد. در سرعت بالا، گشتاور بار در حداکثر خود است. در مقابل، یک پمپ جابجایی مثبت یا یک نوار نقاله، به گشتاور ثابتی در محدوده سرعت نیاز دارد، بنابراین موتور باید برای جریان بالا در سرعت پایین طراحی شود. این تمایز واحد طراحی حرارتی، حجم آهنربا و استراتژی کنترل را تغییر می دهد.
مشخصات را قبل از اولین فایل CAD بنویسید و با امضا قفل کنید. در جریان توسعه محصول Jiangxin Motor، هر سفارش نمونه BLDC با فرم مشخصات قبل از انتشار برنامه سیم پیچ بررسی می شود. اگر پارامتری مانند دمای محیط وجود نداشته باشد، نمونه با مفروضات دلخواه ساخته میشود و آزمون صلاحیت بعداً با شکست مواجه میشود.
توپولوژی موتور را انتخاب کنید
اولین تصمیم معماری بین آرایش روتور داخلی و روتور خارجی است. نتیجهگیری از دههها توسعه موتور دستگاه روشن است: برای فنهای مستقیم، خنککنندههای هوا و دمندهها، موتور BLDC با روتور خارجی تقریباً همیشه انتخاب بهتری است. برای بارهای متصل به شفت که با سرعت بالا کار می کنند یا به اینرسی روتور کم نیاز دارند، موتور روتور داخلی انتخاب مناسبی است.
یک موتور روتور خارجی دارای استاتور در مرکز و آهنرباهای دائمی است که در داخل یک روتور فنجانی شکل که به دور استاتور می چرخد، متصل یا نصب شده اند. فنجان را می توان به صورت محوری گسترش داد تا تیغه فن را مستقیماً حمل کند و تسمه ها، قرقره ها و گیربکس ها را حذف کند. قطر روتور بزرگتر بازوی اهرمی را که تنش برشی الکترومغناطیسی روی آن اعمال می شود افزایش می دهد، بنابراین گشتاور معینی با حجم آهنربا کمتر و بار مغناطیسی کمتر به دست می آید. از آنجایی که جرم دوار در خارج قرار دارد، موتور به طور طبیعی مانند چرخ طیار عمل می کند، که به جای تقویت، ضربان های گشتاور بار فن را صاف می کند.
- مزیت روتور خارجی: ادغام هاب فن با درایو مستقیم، چگالی گشتاور بالا در سرعت کم، طول محوری کوتاه، و حرکت طبیعی هوای سطح روتور.
- محدودیت روتور خارجی: گشتاور اینرسی بالاتر، خنکسازی راحتتر استاتور از طریق شفت، و فرآیند متعادلسازی بیشتر برای قطرهای بزرگ.
- مزیت روتور داخلی: اینرسی کوچک روتور، اتصال آسان به یک دوک یا تسمه، و آب بندی ساده تر در اطراف یک شفت کوچک.
- محدودیت روتور داخلی: به گیربکس یا تسمه برای بارهای فن با سرعت کم و بسته محوری طولانی تری برای همان گشتاور نیاز دارد.
هنگامی که توپولوژی ثابت شد، ترکیب شکاف و قطب دومین انتخاب اساسی است. برای موتورهای کوچک BLDC روتور خارجی، استاتورهای سه فاز با سیم پیچی متمرکز غالب هستند: هر دندان استاتور یک سیم پیچ را حمل می کند، هیچ برآمدگی سیم پیچی بین قطب ها وجود ندارد و سیم پیچ ها را می توان با ماشین های خودکار روی بوبین ها پیچاند. دو ترکیب پرکاربرد عبارتند از 12 شیار با 10 قطب روتور (12S10P) و 12 شیار با 14 قطب روتور (12S14P). هر دو یک شکل موج غنی از هارمونیک تولید میکنند که به خوبی برای کنترل شش مرحلهای یا میدانگرا مناسب است، و هر دو یک مضرب مشترک بین شکافها و قطبها را ارائه میدهند، که گشتاور گیره را به بسیاری از رویدادهای کوچک میشکند تا یک رویداد بزرگ. ترکیب 9 شیار و 6 قطبی گاهی اوقات برای موتورهای بسیار کوچک استفاده می شود زیرا به مس کمتری نیاز دارد، اما دارای کشش مغناطیسی نامتعادل بالاتری است و عدم تقارن ساخت را کمتر می بخشد.
برای طرفداران، تعداد قطبی را انتخاب کنید که فرکانس الکتریکی را در یک محدوده راحت نگه دارد. با سرعت 1400 دور در دقیقه، یک موتور 10 قطبی فرکانس الکتریکی حدود 117 هرتز دارد. یک موتور 14 قطبی حدود 163 هرتز. فرکانس الکتریکی بالاتر به معنی تلفات هسته بیشتر در لایه لایه استاتور و رویدادهای سوئیچینگ بیشتر در هر دور در کنترلر است، بنابراین باید از تعداد قطب های بسیار بالا برای طراحی های با سرعت بالا اجتناب شود. برعکس، قطب های بسیار کمی، آهن پشتی ضخیم تر را مجبور می کند تا شار روتور را حمل کند.
نمونه ای از رویکرد روتور خارجی در مقیاس تولید، خط موتور کولر هوای BLDC با روتور خارجی Jiangxin است. اندازه قاب 149 میلی متری به عنوان یک استاتور 12 شیار با روتور فنجانی شکل طراحی شده برای مطابقت با پروانه یک خنک کننده تبخیری ساخته شده است و در گام های قدرت از 600 وات تا 850 وات در 220 ولت موجود است.
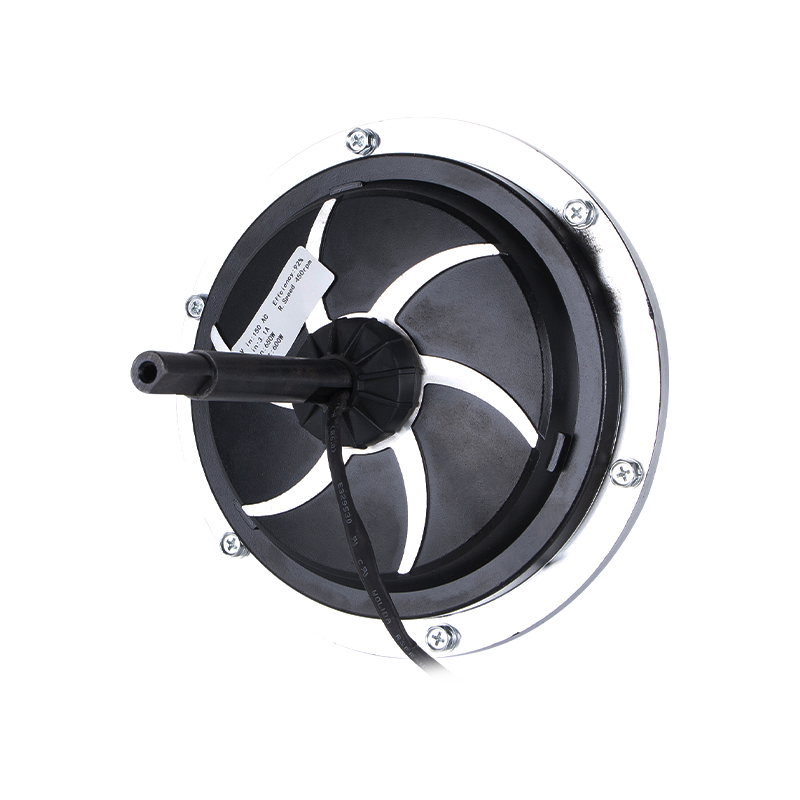 موتور کولر هوا Jiangxin DC149 220V 850W با روتور خارجی BLDC این موتور روتور خارجی در مقیاس تولید، پروانه های خنک کننده تبخیری را مستقیماً هدایت می کند، تا 850 وات را در 220 ولت با راندمان بالا و عمر طولانی ارائه می دهد، که با بحث قبلی در مورد عملکرد مدار مغناطیسی در کاربردهای بزرگ حرکت هوا مطابقت دارد. مشاهده محصول →
طراحی مدار مغناطیسی
با ثابت بودن توپولوژی، مدار مغناطیسی گشتاور و پتانسیل بازده را تعریف می کند. انتخاب های غالب عبارتند از درجه آهنربا، قوس و ضخامت قطب آهنربا، طول شکاف هوا، درجه لایه لایه استاتور، و هندسه مسیر شار.
درجه آهنربا را انتخاب کنید
نئودیمیم-آهن-بور متخلخل (NdFeB) استاندارد اکثر موتورهای BLDC کاربردی است زیرا حداکثر انرژی آن، از تقریباً 35 MGOe (N35) تا بیش از 50 MGOe (N52)، می تواند چگالی شار شکاف هوا 0.8 تا 1.1 T را در یک استاتور فشرده ایجاد کند. درجه حرارت آهنربا باید با دمای سیم پیچ در بدترین حالت مطابقت داشته باشد: درجه های استاندارد N حدود 80 درجه سانتیگراد را تحمل می کنند، در حالی که درجه های H، SH و UH محدوده عملیاتی را به ترتیب به 120 درجه سانتیگراد، 150 درجه سانتیگراد و 180 درجه سانتیگراد افزایش می دهند. آهنرباهای فریت بسیار ارزانتر هستند، اما محصول انرژی آنها مرتبهای کمتر است. آنها فقط زمانی استفاده می شوند که فشار هزینه زیاد باشد، دمای محیط بالا باشد یا قطر موتور محدود نباشد.
شکاف هوا و قوس قطبی را تنظیم کنید
چگالی شار شکاف هوا عمدتاً بر اساس هزینه و کارایی انتخاب می شود. در یک BLDC فن کوچک، هدف معقول 0.6 تا 0.85 T در شکاف هوا است. شکاف هوا از 0.3 میلی متر برای موتور 60 میلی متر تا 0.8 میلی متر برای موتور 200 میلی متر متغیر است. شکاف هوای بزرگتر خطر تماس روتور-استاتور در تولید را کاهش میدهد و گشتاور چرخشی را کاهش میدهد، اما مواد مغناطیسی بیشتری را برای ایجاد چگالی شار یکسان مجبور میکند. عرض قوس آهنربایی شکل موج پشتی-EMF را کنترل می کند. یک قوس قطبی در حدود 120 درجه الکتریکی یک EMF پشتی ذوزنقه ای مناسب برای کموتاسیون شش مرحله ای ایجاد می کند. قوس های قطبی 150 تا 170 درجه با مغناطیسی درجه بندی شده یک EMF پشتی تقریباً سینوسی مناسب برای کنترل میدان گرا ایجاد می کند.
گشتاور Cogging را به حداقل برسانید
گشتاور گیره ای قابل مشاهده ترین مزاحم در عملکرد فن با سرعت پایین است. ترجیح آهنرباها برای تراز با دندانه های استاتور است و باعث ایجاد ارتعاش، نویز صوتی و ضربان های سرعت در RPM کم می شود. سه اقدام متقابل در تولید انبوه عملی است. ابتدا، یک ترکیب شکاف و قطب با مضرب کم مشترک بالا مانند 12S10P یا 12S14P انتخاب کنید. دوم، آهنرباها را با یک کج مغناطیسی کنید یا از لمینیت های استاتور کج استفاده کنید. سوم، قوس قطب را کمی بزرگتر یا کوچکتر از تعداد صحیح شیارها طراحی کنید. هر اقدام متقابل هزینه ساخت کمی را اضافه می کند، بنابراین بهترین طراحی از ترکیب شکاف و قطب برای حل بیشتر مشکل استفاده می کند و فقط زمانی که هدف نویز شدید است، انحراف را اضافه می کند.
در این مرحله، تحلیل اجزای محدود استاندارد است. یک شبیهسازی مغناطیسی دو بعدی مقطع، نقشه چگالی شار، شکل موج پشتی-EMF و مقدار گشتاور گیرهای را نشان میدهد. طراح همچنین باید حداکثر گشتاور نظری را از حجم روتور محاسبه کند: برای یک BLDC کوچک خنکشده با هوا، تنش برشی الکترومغناطیسی، که نشاندهنده گشتاور در واحد سطح روتور است، در محدوده 10 تا 30 کیلونیوتن بر متر مربع قرار میگیرد. اگر گشتاور هدف نیاز به تنش برشی فراتر از آن محدوده داشته باشد، موتور به مواد مغناطیسی بیشتر، خنک کننده بهتر یا قاب بزرگتر نیاز دارد.
استاتور و سیم پیچ را طراحی کنید
سیم پیچ جایی است که مشخصات الکتریکی به مس و عایق تبدیل می شود. هسته استاتور از ورقه های فولادی الکتریکی غیر جهت دار در ضخامت های 0.35 تا 0.5 میلی متر ساخته شده است. گریدهایی مانند 50JN470 یا 50JN600 برای موتورهای لوازم خانگی معمولی هستند. فولاد 0.35 میلی متری نازک تر، اتلاف آهن را در فرکانس الکتریکی بالا کاهش می دهد، اما هزینه بیشتری در مهر زنی و انباشته شدن دارد. پوشش های لمینیت باید در برابر دمای پخت رزین سیم پیچ مقاومت کنند. پوشش عایق استاندارد C5 برای فواصل کوتاه تا 200 درجه سانتیگراد کافی است.
تعداد چرخش مهمترین پارامتر سیم پیچ است. ثابت ولتاژ را تنظیم می کند، یعنی اینکه موتور در یک سرعت معین چه مقدار back-EMF تولید می کند. تعداد دورهای زیاد یک ثابت ولتاژ بالا را ایجاد می کند که برای گشتاور در سرعت پایین خوب است اما حداکثر سرعت را محدود می کند زیرا EMF برگشتی به ولتاژ باس نزدیک می شود. تعداد دورهای کم یک ثابت ولتاژ پایین ایجاد می کند که سرعت بالا را امکان پذیر می کند اما برای یک گشتاور معین جریان بالایی ایجاد می کند و تلفات زیادی ایجاد می کند.
برای تخمین مرتبه اول، پیک خط به خط پشتی EMF را در نقطه کار پیوسته روی حدود 80 تا 90 درصد ولتاژ باس DC در هنگام استفاده از کموتاسیون شش مرحله ای تنظیم کنید و ولتاژ باقیمانده را برای افت مقاومت سیم پیچ و افت اینورتر باقی بگذارید. برای کنترل میدان مدار سینوسی، این رابطه به عمق مدولاسیون بستگی دارد، اما همان اصل اعمال می شود: کل افت EMF پشتی به علاوه مقاومتی در حداکثر سرعت باید زیر محدوده خروجی خطی اینورتر باقی بماند. در عمل، طراحان BLDC ثابت back-EMF را از مدل اجزای محدود محاسبه میکنند، یک نمونه اولیه میسازند، آن را با سرعت مشخص میچرخانند و ولتاژ را اندازهگیری میکنند. اگر قاب باید تغییر کند، تعداد چرخش برعکس با مربع نسبت قطر مقیاس می شود.
انتخاب گیج سیم از چگالی جریان حاصل می شود. برای یک موتور فن با خنک کننده طبیعی با کار مداوم، چگالی جریان RMS را در محدوده 4 تا 6 A/mm² نگه دارید. اگر موتور در کانالی که جریان هوا از روی محفظه عبور می کند، مانند یک خنک کننده هوای تبخیری یا یک فن EC، یکپارچه شده است، 6 تا 8 A/mm² عملی است. کار متناوب اجازه می دهد تا 10 A/mm² برای دوره های کوتاه. به عنوان مثال، یک موتور 150 وات با یک گذرگاه 310 ولت که جریان فاز RMS حدود 0.7 A را می کشد، تقریباً به 0.17 میلی متر مربع مس در هر دور برای چگالی جریان 4.5 آمپر بر میلی متر مربع نیاز دارد که حدود AWG 25 است. سیم های رشته ای یا موازی زمانی استفاده می شوند که یک رشته منفرد یا بیش از حد ضخیم شود.
اتصالات ستاره و مثلث متفاوت رفتار می کنند. اتصال ستاره (wye) برای سیمپیچهای سه فاز BLDC استاندارد است: ولتاژ فاز پایینتر، تنش عایق کمتر است، و جریانهای هارمونیک سوم که در یک سیمپیچ مثلث در گردش هستند حذف میشوند. سیمپیچهای دلتا در موتورهای فن BLDC نادر هستند، دقیقاً به این دلیل که جریانهای هارمونیک در گردشی تولید میکنند که تلفات و گرما را بدون کمک به گشتاور اضافه میکنند. مگر اینکه دلیل خاصی وجود داشته باشد، سیم پیچ باید یک طرح سه فاز متصل به ستاره باشد.
ضریب پر شدن مس، نسبت سطح مقطع مس به کل سطح شکاف، تأثیر زیادی بر کارایی دارد. سیم پیچ های متمرکز تصادفی به 0.4 تا 0.5 می رسد. سیم پیچ های بوبین با سیم از پیش ساخته شده می تواند به 0.5 تا 0.6 برسد. ضریب پر شدن بالاتر مقاومت سیم پیچ و در نتیجه تلفات مس را کاهش می دهد، اما به سیم سخت تر و تجهیزات سیم پیچی گران تر نیاز دارد. طراح باید بررسی کند که آیا هزینه پر کردن حق بیمه با هدف کارایی توجیه می شود یا خیر. اگر هدف متوسط باشد، ممکن است یک بوبین سوزنی ساده تر در پر شدن 0.45 کافی باشد.
طراحی روتور و بسته مکانیکی
روتور آهنرباها را حمل می کند و گشتاور را به شفت یا توپی می رساند. در یک موتور روتور خارجی، روتور یک فنجان فولادی کشیده یا ماشینکاری شده است که سه عملکرد را انجام می دهد: مسیر برگشت مغناطیسی را تشکیل می دهد، آهنرباها را حفظ می کند، و تیغه فن یا رابط اتصال را حمل می کند. ضخامت فولاد در مسیر مغناطیسی، آهن پشتی، باید برای هدایت شار آهنربا بدون اشباع کافی باشد. برای یک روتور 10 قطبی با قطر حدود 130 میلی متر با آهنرباهای N35، آهن پشتی 4 تا 6 میلی متری چگالی شار را تقریباً 1.5 T نزدیک به حد اشباع فولاد الکتریکی نگه می دارد. آهن پشتی ضخیم تر به وزن، اینرسی و هزینه مواد اضافه می کند.
آهنرباهای سطحی توسط چسب ساختاری بر روی سوراخ داخلی فنجان روتور نگه داشته می شوند. برای کاربردهای فن با سرعت نوک متوسط، نگهداری چسب معمولاً کافی است. برای سرعت های بالاتر، یک غلاف نگهدارنده فولاد ضد زنگ یا یک نوار فیبر کربنی در برابر انبساط گریز از مرکز آهنرباها مقاومت می کند. مغناطش پس از مونتاژ در یک فیکسچر اختصاصی روش تولید انبوه ترجیحی است زیرا از دست زدن به اجزای مغناطیسی جلوگیری می کند و همگامی مغناطیسی را تضمین می کند.
آرایش بلبرینگ طول عمر، نویز و قیمت را تعیین می کند. یاتاقانهای توپ زمانی استفاده میشوند که بار محوری یا عمر مورد انتظار از آنچه که یاتاقانهای آستین میتوانند ارائه کنند، بیشتر باشد. آنها همچنین در دمای محیط بالاتر زنده می مانند زیرا گرما را بهتر از طریق نژاد بیرونی آزاد می کنند. یاتاقان های آستین در موتورهای فن ارزان قیمت که شفت عمودی است یا بار محوری ناچیز است، جذاب هستند، اما عمر آنها به شدت با دما و آلودگی کاهش می یابد. برای موتوری که قرار است 20000 ساعت در یک خنک کننده هوا در یک محیط گرد و غبار کار کند، بلبرینگ های مهر و موم شده با گریس مادام العمر را مشخص کنید.
تعادل مکانیکی به ویژه در روتورهای خارجی با قطر بزرگ بسیار مهم است. یک روتور نامتعادل در فرکانس چرخشی ارتعاش ایجاد می کند که به تیغه فن منتقل می شود و به صدای قابل شنیدن تبدیل می شود. برای موتورهای فن کوچک، استاندارد ISO 1940 درجه تعادل G6.3 معمولاً پذیرفته شده است. برای محصولات مسکونی آرام، درجه G2.5 مشخص شده است. بالانس دینامیک در دو صفحه یک عملیات تولید استاندارد برای روتورهایی است که عرض آنها بیش از 20 درصد قطر آنها است.
در نهایت، رابط شفت و نصب باید به فرآیند مونتاژ واقعی احترام بگذارد. شفت های مستقیم با برش D به راحتی در هاب فن فشرده می شوند. شفتهای دارای راهکلیدی تنش را متمرکز میکنند و به یک کلید محکم برای کوپلینگهای فن نیاز دارند. فلنج های نصب باید حول الگوی سوراخ محفظه دستگاه نهایی طراحی شوند، زیرا هر آداپتور طول محوری و هزینه را اضافه می کند. طراح باید تلورانس های تمرکز و عمود بین شفت، فنجان روتور و سوراخ استاتور را مشخص کند. بودجه ابعادی معمولی برای یک موتور فن کوچک، خروجی شعاعی 0.02 میلی متری بین محور و سوراخ استاتور و خروجی محوری 0.05 میلی متر است.
Commutation و Drive Electronics را طراحی کنید
هیچ موتور BLDC بدون تجهیزات الکترونیکی محرک آن کامل نمی شود. کنترل کننده کموتاسیون را انجام می دهد، سرعت را کنترل می کند و از موتور محافظت می کند. موتور و کنترلر باید به عنوان یک سیستم واحد طراحی شوند زیرا کنترل کننده تنش ولتاژ، شکل موج جریان و محدودیت های ایمنی را تعیین می کند.
طرح Commutation را انتخاب کنید
مقرون به صرفه ترین روش کموتاسیون، کموتاسیون بلوک شش مرحله ای با سنسورهای هال است. سه دستگاه سوئیچ اثر هال روی استاتور دقیقاً با فاصله 120 درجه الکتریکی قرار می گیرند. آنها قطب های مغناطیسی روتور را تشخیص می دهند و شش رویداد سوئیچینگ اینورتر را در هر دوره الکتریکی فعال می کنند. حسگرهای هال راهاندازی را ساده میکنند و به طور قابل اعتماد در حالت سکون کار میکنند، که برای برنامههایی که باید تحت بار شروع شوند مهم است. جریمه هزینه سه حسگر به اضافه یک حلقه آهنربایی کوچک است که در کل صورتحساب مواد ناچیز است اما مراحل مونتاژ را اضافه می کند.
جابجایی شش مرحله ای بدون حسگر، حسگرهای هال را حذف می کند و موقعیت روتور را از روی گذرگاه های صفر پشتی-EMF تخمین می زند. سپس موتور فقط به سه سیم و یک کنترلر نیاز دارد، یک معماری محصول بسیار تمیز برای موتورهای مهر و موم شده یا گلدانی. اشکال این است که back-EMF در حالت سکون وجود ندارد. کنترلر از یک پالس تراز برای رساندن روتور به یک موقعیت مشخص استفاده می کند و سپس یک رمپ شتاب حلقه باز را اجرا می کند تا زمانی که EMF برگشتی قابل اندازه گیری باشد. کنترل بدون سنسور انتخاب استاندارد برای موتورهای فن است که همیشه بدون بار شروع به کار می کنند.
برای کاربردهایی که نیاز به نویز بسیار کم و ریپل سرعت صفر دارند، کنترل میدان گرا بهترین راه حل است. کنترل میدان گرا اجزای متعامد جریان استاتور را تنظیم می کند تا جریان های فاز را با توجه به زاویه روتور سینوسی نگه دارد. ضربان های گشتاور شش مرحله ای را حذف می کند، نویز صوتی را کاهش می دهد و راندمان بار جزئی را بهبود می بخشد. هزینه پیاده سازی یک میکروکنترلر سریعتر و سنجش جریان با وضوح بالا در خطوط فاز است.
اینورتر و محافظ بسازید
مرحله اینورتر یک پل سه فاز کامل است. برای موتورهای تا حدود 1 کیلو وات در ولتاژ اصلی، ماسفت ها دستگاه کلیدزنی غالب هستند. بالاتر از آن، IGBT ها جذاب می شوند. فرکانس سوئیچینگ باید روی حداقل 16 تا 20 کیلوهرتز، بالاتر از محدوده قابل شنیدن، تنظیم شود تا از صدای ناله فلزی ناشی از حامل PWM جلوگیری شود. یک خازن سرامیکی یا فیلمی در سرتاسر گذرگاه DC امواج سوئیچینگ را جذب می کند. یک خازن الکترولیتی زمان توقف اتوبوس را فراهم می کند. کنترل کننده باید ولتاژ باس DC، جریان فاز و دمای سیم پیچ را کنترل کند و قفل کم ولتاژ، قطع جریان اضافه و قطع دمای اضافی را اجرا کند. برای فن هایی با روتور قفل شده، کنترل کننده باید وضعیت را تشخیص دهد و پس از تأخیر کوتاهی به جای سوزاندن سیم پیچ، دوباره امتحان کند.
همه این عملکردها روی یک برد کنترلی زندگی می کنند که در نهایت بخشی از محفظه موتور می شود، به این معنی که طراحی حرارتی کنترلر به همان بودجه تلفات موتور تعلق دارد. مقاومت حرارتی اتصال به کیس و کیس به محیط ماسفت، ناحیه مسی PCB و حرکت هوا روی برد کنترل همگی باید با آزمایش تایید شوند. یک اشتباه رایج طراحی یک موتور بسیار کارآمد و کنترل کننده ای است که 15 وات خود را در یک محفظه کوچک مهر و موم شده پراکنده می کند. سپس سیستم ترکیبی در صلاحیت دمایی ناموفق است.
اگر با جزئیات توالی کموتاسیون و استراتژی PWM آشنا نیستید، یک پرایمر کوتاه در مورد نحوه عملکرد یک کنترل کننده موتور BLDC قبل از تعهد به معماری الکترونیک مفید است. روش کنترل مستقیماً بر مشخصات موتور تأثیر می گذارد.
محدوده موتور فن Jiangxin EC یک نمونه تولیدی از این طراحی یکپارچه است: برد کنترل الکترونیکی، استاتور سه فاز و روتور در داخل یک محفظه بسته بندی شده اند، بنابراین مشتری فقط منبع را سیم کشی می کند و یک موتور با سرعت متغیر آماده برای ورودی کنترل دریافت می کند.
 موتور فن EC Jiangxin ECF-155-10 380V 2200W EC یک موتور فن EC یکپارچه با قدرت بالا با محافظ های داخلی و تحمل ولتاژ گسترده، مناسب برای HVAC و تهویه صنعتی. طراحی بسته بندی شده آن بر اهمیت مدیریت حرارتی و قابلیت اطمینان در سیستم های فن با سرعت متغیر تاکید می کند. مشاهده محصول →
طراحی برای مدیریت حرارتی
مدیریت حرارتی، نه عملکرد الکتریکی، دلیلی است که اکثر نمونه های اولیه BLDC به تکرار دوم نیاز دارند. محدودیت دمای سیم پیچ محدودیت سخت است: کلاس عایق حداکثر دمای مجاز کل را تعیین می کند که برای کلاس B 130 درجه سانتی گراد، کلاس F 155 درجه سانتی گراد و کلاس H 180 درجه سانتی گراد است. با دمای محیط 40 درجه سانتیگراد، یک موتور کلاس B ممکن است 90 کلوین در نقطه داغ سیم پیچ افزایش یابد. اگر افزایش دمای پیشبینیشده به آن حد نزدیک شود، موتور باید با چگالی تلفات کمتری دوباره طراحی شود تا اینکه صرفاً یک فن بیرونی بزرگتر داده شود.
تلفات موجود برای تبدیل به گرما عبارتند از تلفات مس ناشی از مقاومت سیمپیچ، اتلاف آهن در لایههای استاتور، اتلاف اصطکاک و باد یاتاقانها و روتور، و از دست رفتن سوئیچینگ و هدایت کنترلر. در سرعت کم و گشتاور زیاد، تلفات مس غالب است. در سرعت بالا با بار سبک، تلفات آهن و تلفات سوئیچینگ غالب است. نقشه راندمان در محدوده عملیاتی باید در نقاط طراحی محاسبه و اندازه گیری شود، زیرا نقطه امتیازی به تنهایی یک گلوگاه حرارتی را در سرعت جزئی نشان نمی دهد.
گرما یک موتور BLDC را با هدایت از طریق هسته استاتور به داخل محفظه و با همرفت از سطوح بیرونی ترک می کند. در یک موتور فن روتور خارجی، کاپ روتور در حال حرکت دادن هوا است، بنابراین ضریب همرفت طبیعی در سطح روتور به طور قابل توجهی بیشتر از یک محفظه استاتیک است. این یک حلقه طراحی مطلوب ایجاد می کند: هر چه سرعت بالاتر باشد، خنک کننده قوی تر است، که تا حدی تلفات آهن و سوئیچینگ در سرعت بالا را جبران می کند. با این وجود، سیمپیچهای استاتور درون لایهای از فولاد و رزین سیمپیچ مدفون میشوند، بنابراین گلوگاه افت دما از مس به محفظه است. تماس حرارتی خوب بین پشته استاتور و محفظه ارزشمندتر از یک هیت سینک آلومینیومی ضخیم روی براکت است. زمانی که بودجه اجازه می دهد، از رزین با رسانایی حرارتی بالا یا محفظه کوچک مناسب استفاده کنید.
به جای حدس زدن، مسیر حرارتی را کمی کنید. دمای سیمپیچ را با ترموکوپلهای تعبیهشده در پیچهای انتهایی سیمپیچ، یا با روشی مبتنی بر مقاومت، اندازهگیری کنید، با نقشهبرداری از افزایش دما در نقطه نامی، نقطه اضافه بار و نقطه حداقل سرعت که در آن خودسرد شدن ضعیفترین است. دوربین های مادون قرمز برای شناسایی نقاط داغ محلی در اینورتر و لایه ها مفید هستند، اما آنها نمی توانند نقطه داغ سیم پیچ داخل استاتور را ببینند. ترموکوپل روش مرجع است.
برای تجهیزات فضای باز مانند خنک کننده های هوای تبخیری و فن های مرغداری، دمای محیط تابستان می تواند بسته به منطقه به 45 درجه سانتیگراد تا 55 درجه سانتیگراد نزدیک شود و موتور ممکن است مستقیماً در جریان هوا نصب شود. دمای محیط را در قرارداد خرید مشخص کنید. تفاوت بین مشخصات محیطی 40 درجه سانتیگراد و 50 درجه سانتیگراد باعث تغییر درجه آهنربا و ضریب پر کننده مس مورد نیاز می شود و بنابراین قیمت را تغییر می دهد.
نمونه اولیه، آزمایش و اعتبارسنجی
موتور BLDC که فقط در شبیه سازی وجود دارد ارزشی ندارد. یک نمونه اولیه فیزیکی باید زود ساخته شود، ابزار دقیق و اندازه گیری شود. برنامه توسعه باید دو تا چهار دور تکرار را رزرو کند، زیرا اولین نمونه تقریباً هرگز مشخصات کامل را در همان زمان برآورده نمی کند.
- مقاومت سیم پیچ و اندوکتانس فاز: اندازه گیری با LCR متر در 1 کیلوهرتز. مقادیر باید با محاسبه در 10٪ مطابقت داشته باشند، در غیر این صورت ضریب پر یا تعداد نوبت خاموش است.
- شکل موج Back-EMF: روتور را با یک موتور محرک با سرعت ثابت بچرخانید و ولتاژ خط به خط را ثبت کنید. دامنه پیک و شکل موج را بررسی کنید، ذوزنقه ای برای شش مرحله و سینوسی برای کنترل میدان گرا.
- تست بی باری: موتور را با کنترلر آن اجرا کنید و جریان و سرعت بدون بار را اندازه گیری کنید. تفاوت بین سرعت بدون بار و سرعت نامی نشان دهنده عملکرد مغناطیسی است.
- عملکرد بار: موتور را به یک دینامومتر متصل کنید و گشتاور، سرعت، توان ورودی، توان خروجی و کارایی را در محدوده بار ثبت کنید.
- نقشه کارآیی: نقشه ای بر روی سرعت و گشتاور، که برای اعتبارسنجی تنظیمات کنترل کننده مانند زاویه پیشروی و حلقه های جریان و تأیید هدف بار جزئی استفاده می شود.
- افزایش دما: اعمال بار نامی در محفظه محیطی مورد نظر. دمای سیم پیچ را تا حالت پایدار ثبت کنید، با معیار عبور حداقل 15 K کمتر از حد عایق برای کار مداوم.
- نویز و ارتعاش: نویز صوتی در مجرای واقعی را در یک متر اندازه گیری کنید، و تبدیل فوریه سریع را اجرا کنید تا نویز الکترومغناطیسی (هارمونیک های فرکانس الکتریکی و فرکانس عبور از شکاف) را از نویز مکانیکی (بلبرینگ و عدم تعادل) جدا کنید.
- آزمایش عایق: یک آزمایش با پتانسیل بالا تقریباً دو برابر ولتاژ نامی به اضافه 1000 ولت AC به مدت یک دقیقه اعمال کنید. مقاومت عایق را با مگاهم متر بررسی کنید.
- قابلیت اطمینان: یک کار مداوم بین 1000 تا 2000 ساعت در بار نامی، با اندازه گیری دوره ای توان ورودی، پایداری آهنرباها، چسب ها و یاتاقان ها را تأیید می کند.
داده های آزمون باید با مشخصات موجود در دروازه بازبینی طراحی کتبی مقایسه شوند. راه اندازی یک دسته تولید بر اساس عملکرد یک موتور غیرقابل قبول است زیرا تحمل سیم پیچ، واریانس آهنربا و تفاوت های بار پیش بار بلبرینگ باعث گسترش عملکرد می شود. در فرآیند تأیید نمونه موتور جیانگشین، حداقل دو یا سه نمونه در انتهای خط اندازهگیری میشوند و مقدار متوسط به اضافه اسپرد باید در پنجره مشخصات باقی بماند.
آزمایشهای صلاحیت برای موتورهای فن همچنین باید شامل بازیابی استال، اندازهگیری جریان روتور قفل شده، افت و نوسانات ولتاژ ورودی، و چرخه دما باشد، زیرا یک فن از کار افتاده میتواند در عرض چند ثانیه بیش از حد گرم شود. اگر محصول مورد نظر در چندین کشور فروخته می شود، آزمایش های عایق بندی و EMC باید برای استانداردهای مربوطه تکرار شوند و برگه های اطلاعات موتور بر این اساس به روز شوند.
تولید و هزینه را زودتر در نظر بگیرید
طراحی موتوری که نتوان آن را مقرون به صرفه ساخت، هرگز آزمایشگاه را ترک نخواهد کرد. محرک های هزینه در یک موتور BLDC کوچک به طور مساوی توزیع نمی شوند و تصمیمات طراحی که در مراحل اولیه گرفته شده اند تأثیر زیادی دارند.
| مورد هزینه | سهم معمولی از هزینه موتور | اهرم طراحی یا تدارکات |
|---|---|---|
| آهنربا (NdFeB) | 20 تا 35 درصد | اگر بودجه چگالی شار اجازه می دهد، N35 یا N38 را به جای N42 انتخاب کنید. سودهای کوچک در درجه آهنربا به طور نامتناسبی گران هستند |
| فولاد لمینیت و مهر زنی | 15% تا 25% | یک شکل لمینیت استاندارد به اشتراک گذاشته شده در چندین اندازه قاب را انتخاب کنید. اجتناب از نمونه های اولیه برش لیزری در تولید انبوه |
| سیم پیچ مسی | 10 تا 15 درصد | ضریب پر شدن بالاتر به سیم پیچی خودکار نیاز دارد. پر کردن متوسط با سیم استاندارد هزینه تجهیزات را کاهش می دهد |
| بلبرینگ | 8 تا 15 درصد | بلبرینگ یک محرک قیمت است. فقط در صورتی از یاتاقان های آستینی استفاده کنید که هدف عمر اجازه می دهد |
| الکترونیک کنترلر | 10% تا 20% | بدون سنسور شش مرحله ای ارزان ترین کنترل است. کنترل میدان گرا یک میکروکنترلر و حسگرهای جریان را اضافه می کند |
| مونتاژ و تست | 10 تا 15 درصد | درج آهنربا را به گونهای طراحی کنید که با فشار مناسب باشد. از ایستگاه های تعادل خودکار در خط استفاده کنید |
هزینه آهنربایی ساده ترین مکان برای از بین بردن بودجه است. قیمت NdFeB با عرضه عناصر خاکی کمیاب در نوسان است و موتوری که از حجم آهنربا 20 درصد بیشتر از مقدار لازم استفاده می کند جریمه هزینه دائمی را جذب می کند. قوس های قطب بزرگتر شکل EMF پشتی را بهبود می بخشد اما مواد مغناطیسی گران قیمت را مصرف می کند. افزایش گشتاور از نظر ضخامت آهنربا خطی است اما در عرض قوس به سرعت اشباع می شود. شبیه سازی حساسیت ضخامت آهنربا در ابتدای پروژه. تفاوت بین آهنرباهای 3 میلی متری و 4 میلی متری می تواند از نظر بصری نگران کننده باشد اما از نظر الکتریکی ناچیز است و ممکن است تصمیم بگیرد که آیا محصول به هدف قیمتی خود می رسد یا خیر.
اتوماسیون سیم پیچ دومین تصمیم کلیدی است. سیمپیچهای متمرکز روی استاتورهای دندانهدار را میتوان توسط ماشینهای سیم پیچ سوزنی با قابلیت تکرار بالا پیچید. طرحی با تعداد چرخش زیاد و سیم ریز به کندی باد می شود. کاهش چرخش ها با انتخاب درجه آهنربای بالاتر اغلب ارزان تر از پرداخت یک دقیقه سیم پیچ اضافی برای هر استاتور است. برعکس، طرحی با سیم ضخیم که بدون رشته های موازی نمی تواند پیچیده شود، ممکن است ضریب پر را کاهش دهد. رشته های موازی ریز را به جای یک سیم ضخیم مشخص کنید زمانی که سیم پیچ شکل دهنده نمی تواند آن را بپذیرد.
تلورانس های ساخت در روتور نیز تلفات بازدهی ایجاد می کند. فشرده شدن چسب آهنربا، نشیمنگاه آهنربایی ناهموار، و روتور کاپ های خارج از گرد باعث عدم تعادل و صدا می شود. این طرح باید شامل مکان یابی ویژگی هایی مانند صورت شانه ها و سوراخ های خلبان در کاپ روتور باشد و تحمل ابعادی را بین سوراخ استاتور و سوراخ روتور ثابت نگه دارد. در نهایت، هر موتور کامل در انتهای خط آزمایش می شود. طرح آزمایش باید بخشی از خط تولید باشد، نه یک فکر بعدی در یک آزمایشگاه جداگانه. ایستگاههای آزمایش خودکار مقاومت سیمپیچ، عایق، جریان بدون بار و پاسخ بار نامی را اندازهگیری میکنند و واحدهایی را که خارج از پنجره مشخصات قرار میگیرند، قبل از رسیدن به مشتری مرتب میکنند.
با یک سازنده باتجربه موتور BLDC کار کنید
هر پروژه ای ساخت یک آزمایشگاه توسعه موتور داخلی را توجیه نمی کند. متقاطع اقتصادی بر اساس حجم، زمان انجام کار، و شایستگی داخلی هدایت می شود. شرکتی که 10000 فن در سال تولید می کند، به ندرت هزینه مجوز اجزای محدود، دینامومتر، تجهیزات مغناطیسی و زمان مهندسی لازم برای آوردن یک موتور از مفهومی به تولید را جبران می کند. یک تولید کننده موتور با تجربه می تواند مشخصات را مستقیماً به نمونه اولیه ببرد و این دقیقاً همان روشی است که بیشتر سازندگان تجهیزات کوچک و متوسط محصولات BLDC را به بازار عرضه می کنند.
Jiangxin Motor Technology که از کارخانه خود در Shengzhou، ژجیانگ کار می کند، یکی از شرکای تولیدی این چنینی است. این شرکت موتورهای AC و DC و میکرو موتورها را توسعه و تولید می کند، گواهینامه سیستم مدیریت کیفیت ISO 9001 را دریافت کرده است و محصولات خود را به بیش از 60 کشور صادر می کند. مجموعه محصولات آن شامل موتورهای خنک کننده هوای BLDC با روتور خارجی، موتورهای فن EC، موتورهای فن خانه گاو، موتورهای فن پلاستیکی تقویت شده با شیشه، و موتورهای میکسر بتن است، به این معنی که تیم مهندسی قبلاً ترکیبات شیارها و قطب ها و پارامترهای کنترلی را برای کاربردهای بسیار نزدیک به یک فن معمولی یا محصول متحرک هوا بهینه کرده است. به عنوان مثال، موتور کولر هوای BLDC با روتور خارجی قاب 198 میلیمتری جیانگسین، 1500 وات را در 220 ولت ارائه میکند و در خنککنندههای تبخیری بزرگ استفاده میشود و نشان میدهد که چگونه یک پلت فرم طراحی ایجاد شده را میتوان به جای اختراع مجدد، به سمت بالا افزایش داد.
 موتور کولر هوای BLDC با روتور خارجی 220 ولت 1500 واتی Jiangxin DC198 یک موتور BLDC روتور خارجی سنگین با توان 1500 وات برای خنک کننده های تبخیری بزرگ و سیستم های تهویه، با عایق کلاس F و حفاظت IP54. این یک پلت فرم طراحی مقیاس پذیر را در هنگام اطلاع رسانی به سازندگان برای پروژه های BLDC نشان می دهد. مشاهده محصول →
هنگامی که یک سازنده را برای یک پروژه طراحی BLDC توضیح می دهید، مطالب زیر را در پرس و جو اولیه ارائه دهید:
- مشخصات بار: گشتاور در مقابل سرعت، چرخه کار، و هر رویداد اضافه بار.
- ورودی الکتریکی: ولتاژ باس DC یا ولتاژ و فرکانس شبکه.
- پوشش مکانیکی: حداکثر قطر، طول پشته، ابعاد شفت، الگوی نصب، و هاب فن یا رابط پروانه.
- محیط: محدوده دمای محیط، رطوبت، گرد و غبار، قرار گرفتن در معرض مواد شیمیایی، و اینکه آیا موتور آب بندی شده یا تهویه شده است.
- اهدافی که بیشترین اهمیت را دارند: کارایی، نویز، عمر، یا هزینه اولیه. آنها را رتبه بندی کنید، زیرا یک موتور نمی تواند هر چهار را به طور همزمان به حداکثر برساند.
- استانداردهایی که محصول نهایی باید رعایت کند، از جمله دستورالعمل های ایمنی و EMC.
پاسخ سازنده به این خلاصه باید شامل یک بیانیه امکان سنجی، ترکیب شکاف و قطب پیشنهادی، مقادیر عملکرد پیش بینی شده در نقطه امتیازی، ابعاد تخمینی، مفهوم خنک کننده و برنامه توسعه باشد. در فرآیند Jiangxin، مرحله بعدی بررسی طراحی بین تیم مهندسی مشتری و کارکنان توسعه کارخانه موتور است که در آن درجه آهنربا، پیچهای سیمپیچ، استراتژی کنترلکننده و نمونههای قابلیت اطمینان به صورت کتبی توافق میشوند. تنها پس از آن بررسی، کارخانه برنامه سیم پیچی را منتشر می کند و شروع به ابزارسازی می کند. این دروازه مشترک از گرانترین شکل ابهام جلوگیری می کند، تفاوت بین آنچه بخش بازاریابی مشتری معتقد است و آنچه موتور می تواند به صورت فیزیکی ارائه دهد.
اگر مشخصات اولیه در دسترس دارید، سریعترین راه برای پیشبرد این است که در مورد مشخصات بار و پاکت با بخش مهندسی کارخانه صحبت کنید. کانال تماس ; حتی یک طرح خشن از منحنی فن به طراحان کمک می کند تا اولین تکرار صحیح را شناسایی کنند.
طراحی موفق موتور BLDC محصول یک بینش واحد نیست. این نتیجه انباشته شده از تصمیمات منضبط در هر مرحله از حلقه است: مشخصات، توپولوژی، مدار مغناطیسی، سیم پیچی، کموتاسیون، مدیریت حرارتی، اعتبارسنجی و ساخت. مشخصات عملکرد قابل دستیابی را محدود می کند. توپولوژی معماری فیزیکی را تنظیم می کند. مدار مغناطیسی و سیم پیچ راندمان و گشتاور را تعریف می کنند. کنترل کننده نویز، رفتار راه اندازی و حفاظت را تعیین می کند و فرآیند تولید تکرارپذیری و هزینه را تعیین می کند. هر رشته را می توان به مجموعه ای از انتخاب های قابل مدیریت تقلیل داد و هر انتخاب را می توان با مشخصات نوشته شده بررسی کرد. یک تولیدکننده موتور با تجربه در تولید سریال میتواند چرخه توسعه دو ساله را به چند ماه فشرده کند، زیرا حالتهای خرابی، محدودیتهای تست و تحملهای ساخت از قبل مشخص هستند. از برگه مشخصات استفاده کنید، از گیت های آزمایشی استفاده کنید، و از شریک تولید به اندازه کافی استفاده کنید تا طرح از اولین نمونه اولیه قابل ساخت باشد.
 آماده برای سفارشی سازی
محصولات موتوری شما؟
ما تولید کنندگان موتورهای حرفه ای هستیم که قدرت قدرتمند، پایدار و کارآمد را ارائه می دهیم هسته ها برای همه صنایع از طریق ساخت دقیق و نوآوری.
تماس با ما
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 واتساپ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 آدرس شرکت
حق چاپ © by Shengzhou Jiangxin Motor Technology Co., Ltd. تمامی حقوق محفوظ است.