شماره 8، جاده Duxiu San، شهر گانلین، شهر Shengzhou، شهر Shaoxing، استان ژجیانگ، چین
دسته بندی اخبار
دسته بندی محصول
EMF عقب موتور BLDC: نحوه محاسبه آن از روی سرعت، Kv و شار
یک موتور فن 48 ولتی BLDC در 3000 دور در دقیقه کار می کند و اسیلوسکوپ شکل موج خط به خط اوج 30 ولت را نشان می دهد. آستانه عبور از صفر بدون سنسور کنترل کننده نزدیک به نصف گذرگاه DC تنظیم شده است. آیا موتور با اطمینان راه اندازی می شود و آیا ولتاژ اندازه گیری شده در واقع EMF پشتی است؟ پاسخ به این بستگی دارد که ثابت EMF چگونه تعریف می شود، آیا مقدار آن فاز است یا خط به خط، و اینکه آیا اوج یا RMS است. اشتباه گرفتن این تعاریف می تواند یک محاسبه ساده را به یک تنظیم اشتباه کنترل کننده یا یک نظم موتور نامتناسب تبدیل کند.
پاسخ کوتاه این است: محاسبه EMF از E = که × ω ، کجا که ثابت EMF پشتی است و ω سرعت زاویه ای مکانیکی است. از همان فاز/خط و پایه پیک/RMS به عنوان ثابت استفاده کنید. اگر فقط Kv موجود است، ابتدا آن را تبدیل کنید. اگر موتور از قبل روی نیمکت است، شکل موج را اندازه گیری کنید و Ke را از یک سرعت مشخص محاسبه کنید. بخشهای زیر هر روش، تبدیلهای واحدی که بیشترین خطاها را ایجاد میکنند و بررسیهایی که ارزش انجام دادن قبل از انتشار سفارش خرید را دارند را نشان میدهد.
فرمول اصلی و معنای هر نماد
برای محاسبه گذر اول، از فرم مکانیکی استفاده کنید:
E فاز، اوج = که فاز، اوج × ω m
اینجا، ω m سرعت شفت بر حسب رادیان در ثانیه است: ω m = 2πn / 60، با n در دور در دقیقه. Ke باید بر حسب V در هر راد بر ثانیه باشد. اگر دیتاشیت Ke را بر حسب V/kدور در دقیقه، V/rpm یا Kv در rpm/V می دهد، قبل از ضرب آن را تبدیل کنید. همین معادله برای یک موتور BLDC ذوزنقه ای و یک ماشین PM سینوسی کار می کند، اما تفسیر شکل موج تغییر می کند: برای موتورهای ذوزنقه ای، از دامنه بالای تخت استفاده کنید. برای موتورهای سینوسی، به طور مداوم از پیک یا RMS استفاده کنید.
برای یک ماشین سینوسی با پیوند شار شناخته شده، شکل فیزیکی به صورت زیر است:
E فاز، اوج = p × λ m × ω m
که در آن p تعداد جفت قطب ها و λ است m اوج پیوند شار در هر فاز در چرخش های Wb است. مقدار فاز RMS E است فاز، اوج / √2. برای ولتاژ سینوسی خط به خط، مقدار RMS فاز را در √3 ضرب کنید. برای یک موتور ذوزنقهای شش مرحلهای، صفحه تخت خط به خط اغلب نزدیک به دو برابر مقدار سطح صاف فاز است، اما شکل موج را تأیید کنید زیرا رابطه دقیق به کموتاسیون و آرایش سیمپیچ بستگی دارد.
| مقدار | نماد | واحد | چه چیزی را تایید کنیم |
|---|---|---|---|
| سرعت مکانیکی | n | rpm | سرعت شفت نه فرکانس الکتریکی |
| سرعت زاویه ای | ω m | راد/ثانیه | ω m = 2πn / 60 |
| EMF پشت ثابت | که | V/(rad/s) | فاز یا خط به خط؛ اوج یا RMS |
| EMF فاز برگشتی | E ph | V | از همان مبنای Ke استفاده کنید |
| خط به خط پشت EMF | E LL | V | √3 برای RMS سینوسی؛ حدود 2× بالای تخت برای ذوزنقه |
| فرکانس الکتریکی | f e | هرتز | f e = p × n / 60 |
تبدیل واحدهای Kv، Ke و دیتاشیت بدون اشتباهات پرهزینه
Kv معمولاً بر حسب rpm بر ولت بیان می شود. برای محاسبه سبک DC بدون بار، ثابت EMF پشت در V/(rad/s) برابر است با:
که = 60 / (2π × Kv) = 9.549 / Kv
اگر Kv 100 rpm/V باشد، Ke حدود 0.0955 V/(rad/s) است. در 3000 دور در دقیقه، ω m 314.16 راد بر ثانیه است، بنابراین EMF برگشتی محاسبه شده حدود 30.0 ولت است. اگر دیتاشیت Kv را بر اساس خط به خط تعریف کند، آن 30.0 ولت یک مقدار خط به خط است. اگر Kv مبتنی بر فاز باشد، یک مقدار فاز است. تنها زمانی که مبنای یکسان باشد، عدد یکسان است.
برای موتورهای صنعتی، Ke اغلب بر حسب V/krpm داده می شود. آن را با تقسیم بر 104.72 تبدیل کنید، زیرا 1000 دور در دقیقه برابر با 104.72 راد بر ثانیه است. بنابراین یک Ke 12 V/krpm 0.1146 V/(rad/s) است. در 1500 دور در دقیقه، EMF پشتی 0.1146 × 157.08 = 18.0 ولت بر اساس فاز/خط مشابه با دیتاشیت است.
یک ریسک رایج خرید، عرضهکنندهای است که «Ke = 0.12» را بدون واحد نقلقول میکند. آیا این V/rpm، V/(rad/s)، V/krpm، پیک فاز، یا خط به خط RMS است؟ ضریب 2 یا √3 را می توان در آن عدد پنهان کرد. تعریف را به صورت کتبی بخواهید و شکل موج و سرعت تست مورد استفاده برای به دست آوردن آن را بخواهید. اگر موتور برای کنترل بدون سنسور در نظر گرفته شده است، EMF پشتی را نیز با حداقل سرعت عملیاتی و نه تنها در سرعت نامی بخواهید.
محاسبه از ابعاد فیزیکی و پیوند شار
هنگامی که یک نمونه اولیه برگه داده مفیدی ندارد، اتصال شار مستقیم ترین مسیر است. اگر تیم طراحی پیک اتصال شار در هر فاز را می داند، از E استفاده کنید فاز، اوج = p × λ m × ω m . به عنوان مثال، p = 4، λ m = 0.05 Wb دور، و n = 1500 دور در دقیقه ω را می دهد m = 157.08 راد در ثانیه. پیک فاز برگشتی EMF 4 × 0.05 × 157.08 = 31.4 ولت است. مقدار فاز RMS 22.2 ولت است و مقدار RMS خط به خط سینوسی 38.5 ولت است.
اگر اتصال شار در دسترس نباشد اما سیم پیچ و مدار مغناطیسی مشخص باشد، محاسبه را می توان از روی پیچ در فاز، ضریب سیم پیچ، شار شکاف هوا در هر قطب، و سرعت انجام داد. در عمل، عدم قطعیت در چگالی شار شکاف هوا، ضریب انباشته شدن لایه لایه، و اثرات سیم پیچ انتهایی به اندازه کافی بزرگ است که یک مقدار محاسبه شده باید به عنوان یک برآورد طراحی در نظر گرفته شود. یک نمونه را باد کنید، آن را با سرعت مطمئن بچرخانید و شکل موج را اندازه بگیرید. این اندازهگیری همچنین سریعترین راه برای تأیید نزدیکتر بودن شکل موج مورد نظر به سینوسی یا ذوزنقهای است. برای پیشزمینه تغییر و رفتار شکل موج، مقاله اصل کار BLDC مرجع مفیدی است
روش اندازه گیری: محدوده، مته و چرخش بدون بار ایمن
روی نیمکت، کنترلر را جدا کنید و موتور را با مته، ماشین تراش یا موتور دیگری بچرخانید. ولتاژ خط به خط را با یک پروب دیفرانسیل یا یک ورودی اسیلوسکوپ ایزوله اندازه گیری کنید. از درجه بندی حالت معمول پروب تجاوز نکنید و یک پروب اسیلوسکوپ زمینی را به یک پل سه فاز زنده وصل نکنید. با سرعت مشخص، شکل موج را گرفته و بسته به نوع موتور، دامنه سطح صاف یا پیک سینوسی و مقادیر RMS را ثبت کنید.
Ke را از ولتاژ و سرعت اندازه گیری شده محاسبه کنید: Ke = E اندازه گیری شد / ω m . سپس فرکانس الکتریکی را با f بررسی کنید e = p × n / 60. یک موتور چهار قطبی جفتی که با سرعت 1200 دور در دقیقه می چرخد باید فرکانس الکتریکی 80 هرتز یا دوره 12.5 میلی ثانیه را نشان دهد. اگر فرکانس اشتباه است، تعداد قطب یا سرعت واقعی شفت را بررسی کنید. اگر دامنه کمتر از حد انتظار است، تضعیف پروب، اتصال سیم پیچ و فاز یا خط به خط بودن اندازه گیری را بررسی کنید.
برای بررسی سریع تولید، با سرعت ثابت پایین بچرخید، ولتاژ خط پیک به پیک را ثبت کنید و آن را با یک نمونه شناخته شده خوب مقایسه کنید. این جایگزین تست کامل موتور نمی شود، اما قبل از اینکه موتور به خط مونتاژ برسد، پیچ های سیم پیچ اشتباه، فازهای معکوس و مشکلات آهنربایی را می گیرد. سرعت تست را بسیار کمتر از حداکثر سرعت نامی نگه دارید و از یک دستگاه تست محافظ استفاده کنید.
چرا ولتاژ ترمینال EMF پشتی تحت بار نیست؟
بدون بار، ولتاژ پایانه نزدیک به EMF عقب است زیرا جریان کم است. تحت بار، ولتاژ اعمال شده باید بر EMF برگشتی، افت مقاومتی و افت القایی غلبه کند: V فاز = E فاز I × R L × di/dt. موتوری با مقاومت فاز 0.5 Ω که 10 A را حمل می کند، قبل از در نظر گرفتن هرگونه تلفات القایی یا اینورتر، یک افت مقاومتی 5 ولت دارد. به همین دلیل است که یک محاسبات از گذرگاه DC به تنهایی می تواند سرعت موجود را بیش از حد ارزیابی کند یا جریان را در یک بار معین دست کم بگیرد.
عملیات PWM یک لایه دیگر اضافه می کند. اینورتر یک ولتاژ قطع شده اعمال می کند و موج جریان موتور به فرکانس سوئیچینگ و اندوکتانس بستگی دارد. افت دیود، زمان مرده و مقاومت کابل نیز حاشیه ولتاژ را حذف می کند. برای کنترل بدون حسگر، مقایسه کننده صفر، شکل موج ترمینال را می بیند، نه یک منبع EMF پشتی ایده آل. فیلترهایی که برای حذف نویز PWM استفاده می شوند تاخیر فاز را ایجاد می کنند و با افزایش فرکانس الکتریکی این تاخیر اهمیت بیشتری پیدا می کند. EMF برگشتی مورد انتظار را در حداقل و حداکثر سرعت محاسبه کنید، سپس آستانه مقایسه کننده و تاخیر فیلتر را با این مقادیر بررسی کنید.
قرار دادن محاسبه در یک استعلام موتور
یک پرس و جو مفید، EMF پشتی مورد نیاز را در یک سرعت تعریف شده، محدوده باس DC، پایه فاز/خط، و تحمل قابل قبول را بیان می کند. به عنوان مثال: "در 2400 دور در دقیقه، EMF پشتی پیک خط به خط باید 5 ± 42 ولت باشد، با موتور در دمای 25 درجه سانتیگراد اندازه گیری شده و توسط یک محرک اصلی خارجی هدایت می شود." این بسیار واضح تر از درخواست موتور 0.2 Ke است زیرا ابهام واحد را قبل از ساختن نمونه ها برطرف می کند. اگر موتور برای کاربرد فن یا خنک کننده هوا است، منحنی بار و حداقل سرعتی که راه اندازی بدون سنسور باید در آن کار کند را نیز ذکر کنید.
برای کار کولر هوا، یک موتور BLDC روتور خارجی می تواند بسته مکانیکی را ساده کند زیرا فن می تواند مستقیماً روی روتور نصب شود. یک گزینه نماینده است 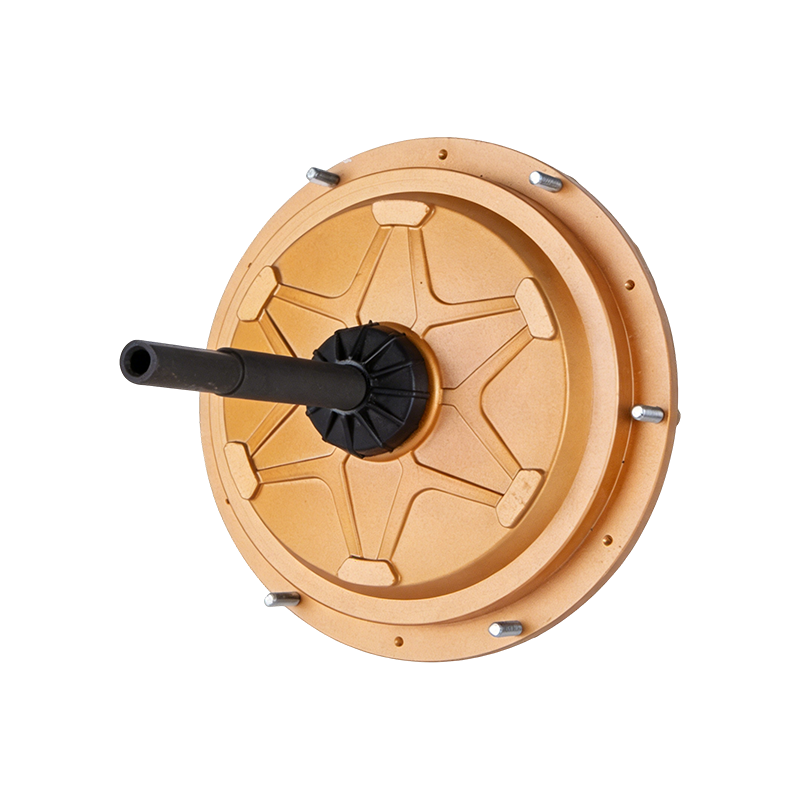 موتور کولر خارجی BLDC 220 ولت 600 وات DC149 موتور BLDC با روتور خارجی 220 ولت 600 وات برای کولرهای هوا، با نصب مستقیم فن، حفاظت IP55 و طراحی بدون نیاز به تعمیر و نگهداری مناسب برای خنک کننده صنعتی. مشاهده محصول → موتور کولر خارجی BLDC 600 وات. برای سیستم های تهویه بزرگتر، موتور فن EC ممکن است مناسب تر باشد. را
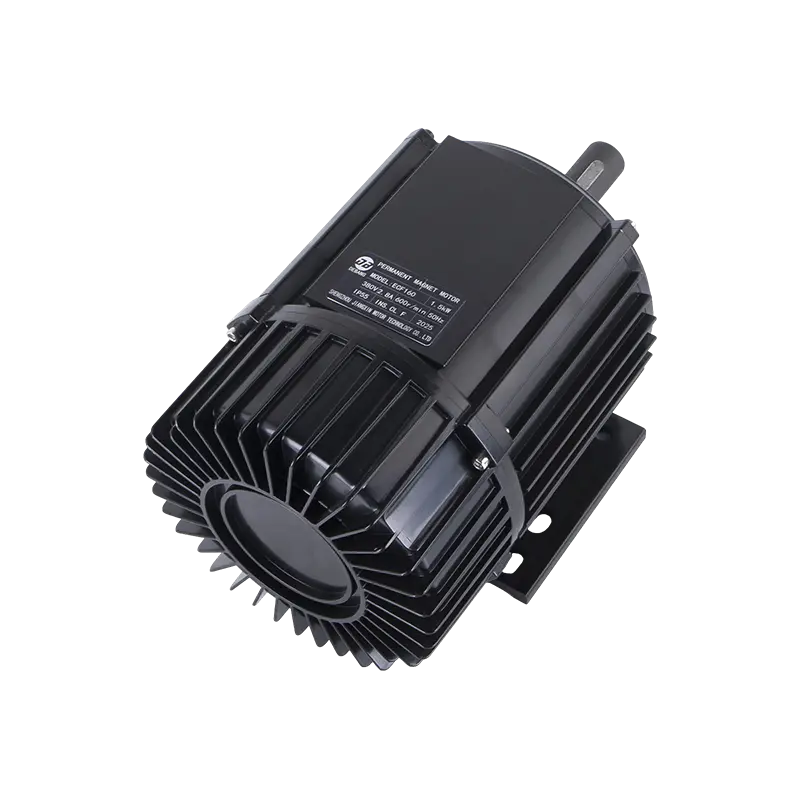 موتور فن ECF160 380V 1500W EC موتور فن EC با راندمان بالا برای کولرهای هوای تبخیری، با خروجی 380 ولت 1500 وات، حفاظت IP55 و عملکرد کم نویز مناسب برای سیستم های تهویه بزرگتر. مشاهده محصول → موتور فن 1500 واتی EC یک نمونه است. را صفحه اپلیکیشن فن صنعتی نشان می دهد که چگونه این خانواده موتورها به بارهای فن نگاشت می شوند. برای بررسی حاشیه کنترل سرعت پایین، نه تنها توان نامی، از محاسبه EMF عقب استفاده کنید.
نمونه های کار شده و بررسی سلامت نهایی
مثال 1 - تبدیل Kv. Kv = 100 دور در دقیقه، n = 3000 دور در دقیقه. Ke = 9.549 / 100 = 0.0955 V/(rad/s). ω m = 314.16 راد در ثانیه. E = 30.0 V بر اساس همان Kv. اگر Kv خط به خط باشد، نتیجه خط به خط است.
مثال 2 - برگه داده Ke. Ke = 0.12 V/(rad/s) پیک خط به خط، n = 3000 دور در دقیقه. E LL، اوج = 0.12 × 314.16 = 37.7 ولت. با یک باس 48 ولت، حاشیه ایده آل قبل از افت مقاومت و اینورتر حدود 10.3 ولت است.
مثال 3 - پیوند شار. p = 4، λ m = 0.05 Wb دور، n = 1500 دور در دقیقه. E فاز، اوج = 31.4 ولت، E فاز,rms = 22.2 V و E LL,rms = 38.5 ولت برای ماشین سینوسی.
قبل از پذیرش نتیجه، این چک لیست را اجرا کنید:
- فاز یا خط به خط ولتاژ را بنویسید.
- بنویسید که آیا مقدار اوج، پیک به اوج یا RMS است.
- سرعت را به راد/ثانیه مکانیکی تبدیل کنید، نه راد/ثانیه الکتریکی.
- Ke را به V/(rad/s) تبدیل کنید و همان پایه را حفظ کنید.
- نتیجه را با اندازه گیری بدون بار با سرعت پایین بررسی کنید.
- حاشیه ولتاژ را برای مقاومت، اندوکتانس، دیودها و تاخیر کنترل باقی بگذارید.
آن اندازه گیری نهایی با ارزش ترین مرحله است. یک EMF برگشتی محاسبه شده فقط به اندازه تعاریف واحد آن خوب است. یک شکل موج اندازهگیری شده با سرعت مشخص، خطاهای فاز، قطبیت و شکل موج را بلافاصله آشکار میکند.
 آماده برای سفارشی سازی
محصولات موتوری شما؟
ما تولید کنندگان موتورهای حرفه ای هستیم که قدرت قدرتمند، پایدار و کارآمد را ارائه می دهیم هسته ها برای همه صنایع از طریق ساخت دقیق و نوآوری.
تماس با ما
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 واتساپ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 آدرس شرکت
حق چاپ © by Shengzhou Jiangxin Motor Technology Co., Ltd. تمامی حقوق محفوظ است.