شماره 8، جاده Duxiu San، شهر گانلین، شهر Shengzhou، شهر Shaoxing، استان ژجیانگ، چین
دسته بندی اخبار
دسته بندی محصول
نحوه محاسبه فرکانس PWM برای موتور BLDC: چهار بررسی عملی
موتور کولر هوای BLDC با روتور خارجی 600 وات خط مونتاژ را در یک حامل 8 کیلوهرتز ترک می کند. روی میز آزمایش، تیغهها صدای نالهای سخت ساطع میکنند، سطح سیمپیچ ۲۲ درجه سانتیگراد بالاتر از دمای کشش قرار میگیرد، و ردیابی جریان فاز، نوار موجداری را تقریباً نصف عرض اصلی نشان میدهد. هیچ چیز معیوب نیست. درایو به سادگی هرگز با سیم پیچ مطابقت نداشت.
پاسخ کوتاه به نحوه محاسبه فرکانس PWM برای یک موتور BLDC این است که شما یک عدد را انتخاب نمی کنید، بلکه بزرگترین طبقه از سه طبقه را حل می کنید و سپس سقف را بررسی می کنید. طبقات از ثابت زمانی الکتریکی سیم پیچ، موج جریان پیک به پیک مجاز و فرکانس الکتریکی (کموتاسیون) موتور در حداکثر سرعت بدست می آیند. سقف از تلفات سوئیچینگ، زمان مرده، بودجه گیت درایو و وضوح شمارنده میکروکنترلر ناشی می شود. برای یک موتور فن با روتور خارجی 220 ولت در کلاس 350 وات تا 1500 وات با القایی فاز 8 تا 12 mH، سه طبقه معمولاً در جایی بین 12 کیلوهرتز و 20 کیلوهرتز همگرا می شوند. برای یک موتور با سرعت بالا با اندوکتانس پایین با 100 تا 200 میکروهنری اندوکتانس فاز، همان محاسبات شما را به 40 کیلوهرتز یا بیشتر می برد و بررسی سقف شروع به گاز گرفتن شدید می کند.
آنچه در زیر می آید ترتیب محاسباتی است که شما را از مشکل دور نگه می دارد: داده های سیم پیچ قابل دفاع را جمع آوری کنید، قطع RL را محاسبه کنید، کف موج دار را محاسبه کنید، کف کموتاسیون را محاسبه کنید، سپس قبل از نوشتن آن در سیستم عامل، مقدار انتخاب شده را در مقابل سقف تلفات و زمان بندی آزمایش کنید.
چهار فرکانس مختلف "فرکانس PWM" نامیده می شوند
بیشتر سردرگمی در این موضوع از مخلوط کردن چهار فرکانس جداگانه ناشی می شود که همه در یک درایو BLDC ظاهر می شوند. فقط یکی از آنها در رجیستر تایمر بارگذاری می شود.
| مقدار | تعریف | ارزش مرجع | جایی که تنظیم شده است |
|---|---|---|---|
| سرعت مکانیکی | چرخش شفت در دقیقه | 1300 دور در دقیقه | الزامات برنامه |
| فرکانس الکتریکی | دور در دقیقه x جفت قطب / 60 | 86.7 هرتز (4 جفت قطب) | نتیجه سرعت و تعداد آهنربا |
| نرخ گام کموتاسیون | شش مرحله ای: 6 x فرکانس الکتریکی. کنترل میدان گرا: یک به روز رسانی بخش در هر چرخه الکتریکی | 520 هرتز برای شش مرحله | الگوریتم کنترل |
| فرکانس حامل | فرکانس سوئیچینگ مرحله قدرت | 12 تا 20 کیلوهرتز | این عددی است که ما محاسبه می کنیم |
| دستور PWM | سیگنال نقطه تنظیم سرعت یا گشتاور به درایو، جدا از مرحله قدرت وارد می شود | 100 هرتز تا 2 کیلوهرتز | کنترلر میزبان یا PLC |
ردیف آخر سزاوار هشدار است. بسیاری از خرابیهای میدانی که دلیل آن «فرکانس اشتباه PWM» است، یک مشکل سیگنال فرمان است. درایوی که انتظار یک فرمان 1 کیلوهرتز، 10 تا 90 درصد را دارد و سیگنال 20 کیلوهرتز را دریافت می کند، آن را نادیده می گیرد یا یک چرخه کار گیر کرده را می خواند، زیرا فیلتر ورودی و روتین ضبط حول یک شکل موج بسیار کندتر طراحی شده اند. قبل از اینکه حامل را لمس کنید، مشخصات رابط را بررسی کنید.
مرحله اول: جمع آوری داده های سیم پیچی که در واقع می توانید از آن دفاع کنید
محاسبات فقط به اندازه مقادیر اندوکتانس و مقاومت پشت آن خوب است و برگه های داده اغلب در مورد هر دو بی دقت هستند. سه عادت نتیجه می دهد.
اندازه گیری در هر فاز، نه خط به خط
یک متر LCR که در دو ترمینال قرار گرفته است، ترکیب سری دو فاز را می خواند. برای سیم پیچی متوازن، مقدار هر فاز نصف آن قرائت است، اما تنها در صورتی که روتور ثابت باشد و ترمینال سوم شناور باشد. یادداشت کنید از کدام قرارداد استفاده کرده اید، زیرا یک خطای ضریب دو در اینجا کف موج دار را به میزان دو برابر تغییر می دهد.
در فرکانس نزدیک به حامل مورد نظر خود اندازه گیری کنید
لمینیت ها، جریان های گردابی و اثر پوستی فرکانس اندوکتانس را وابسته می کنند. سیم پیچی که 10 mH در 100 هرتز می خواند، ممکن است 8 میلی ساعت در 10 kHz و 7 mH در 20 کیلوهرتز را نشان دهد. از آنجایی که ریپل همان چیزی است که با آن اندازه می گیرید، از مقدار باند فرکانسی که می خواهید اجرا کنید استفاده کنید و فرکانس تست متر را در برگه تست یادداشت کنید.
از بدترین حالت داغ و اشباع استفاده کنید
مقاومت مس حدود 0.393 درصد در هر درجه سانتیگراد افزایش می یابد. مقاومت فاز 1.10 اهم در 25 درجه سانتیگراد در یک سیم پیچ 100 درجه سانتیگراد تقریباً 1.42 اهم می شود، که قطع RL را نزدیک به 30 درصد افزایش می دهد. اندوکتانس تحت بار به سمت دیگری حرکت می کند: در جریان دو برابری، یک سیم پیچ فن می تواند 30 تا 50 درصد از اندوکتانس سیگنال کوچک خود را از دست بدهد، زیرا مدار مغناطیسی به اشباع نزدیک می شود و کف موج دار به نسبت بالا می رود. هر دو سفر را حسابرسی کنید.
قبل از محاسبه پنج عدد را یادداشت کنید: مقاومت هر فاز در 25 درجه سانتیگراد، اندوکتانس هر فاز در فرکانس حامل مورد نظر، تعداد آهنربا (جفت قطب = آهنربا / 2)، جریان فاز نامی، و ولتاژ باس DC شامل بالاترین حالت واقعی. یک موتور 220 ولتی تغذیه شده از مرحله تصحیح ضریب توان فعال، 380 تا 400 ولت DC را به جای 310 ولت می بیند، که یک جریمه موج دار 25 درصدی است که بسیاری از نمونه های اولیه آن را از دست می دهند.
مرحله دوم: برش RL به شما کران پایینی می دهد
هر فاز یک مقاومت و سلف سری است و آن جفت یک فیلتر پایین گذر مرتبه اول را تشکیل می دهد. فرکانس قطع آن:
f_c = R / (2 x pi x L)
در زیر این فرکانس جریان می تواند از میانگین فرمان در یک سیکل سوئیچینگ پیروی کند. در بالای آن، سیم پیچ شروع به میانگین ولتاژ اعمال شده برای شما می کند. قاعده کلی که به طور گسترده نقل شده این است که حامل را با ده برابر قطع یا بیشتر اجرا کنیم، که به حلقه جریان پهنای باند کافی برای حفظ مقدار دستور داده شده میدهد و شکل موج جریان را از عقب افتادن فرمان ولتاژ با یک زاویه فاز بزرگ باز میدارد.
توجه داشته باشید که خود برش چیست. فرمول f = R / (2 x pi x L) که در انجمنها پخش میشود، قطع کننده است، نه یک حامل توصیهشده. راهاندازی یک موتور BLDC در فرکانس قطع RL خود، موجهای گشتاور شدید و صدای قابل شنیدن تولید میکند، زیرا سیمپیچ نمیتواند چیزی را با آن سرعت صاف کند.
با استفاده از موتور مرجع: R = 1.10 اهم در 25 درجه سانتیگراد، L = 8 mH در 10 کیلوهرتز اندازه گیری شده است. ثابت زمانی 8 mH / 1.10 اهم = 7.3 ms و f_c = 1 / (2 x pi x 7.3 ms) = 21.9 هرتز است. ده برابر که 219 هرتز است. تصحیح شده به سیم پیچ داغ 1.42 اهم، قطع 28.3 هرتز و کف ده برابری 283 هرتز است.
برای یک موتور فن با اندوکتانس متوسط، کف RL بی اهمیت است. این فقط در ماشینهای با اندوکتانس بسیار پایین و در موتورهایی که طراح عمداً سلف سری اضافه کرده است، الزام آور میشود. با آن به عنوان یک سطح سلامت رفتار کنید، نه یک پاسخ.
مرحله سوم: ریپل فعلی کف واقعی را تنظیم می کند
این محاسبه ای است که در واقع تعداد درایوها را تعیین می کند. در طول یک دوره سوئیچینگ، ولتاژ اعمال شده، اندوکتانس سیم پیچ را شارژ می کند، و جریان موجی پیک به پیک برابر است با:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
جایی که D وظیفه آنی آن پا است. این عبارت در D = 0.5 به اوج خود می رسد، که بدترین حالت را به V_bus / (4 x L x f_pwm) ساده می کند. تنظیم مجدد برای فرکانس مورد نیاز:
f_pwm بزرگتر یا مساوی V_bus / (4 x L x delta_I_allow) است.
delta_I_allow را به عنوان کسری از جریان فاز نامی انتخاب کنید. 10 تا 20 درصد تلفات آهن و مس را کم نگه می دارد و به حلقه فعلی هدف آسانی می دهد. بالاتر از 30 درصد شما شروع به مشاهده گرمایش اضافی، نویز شنیداری و در درایوهای بدون سنسور، مشاهده EMF پشت سر و صدای بیشتری می کنید.
موتور مرجع مجدد: V_bus 310 ولت DC، L 8 mH، جریان فاز نامی 2.5 A، موج مجاز 20 درصد، بنابراین delta_I_allow = 0.5 A پیک به پیک.
f_pwm بزرگتر یا مساوی 310 / (4 x 0.008 x 0.5) = 310 / 0.016 = 19375 هرتز است
که به 20 کیلوهرتز می رسد. در فرکانس 12 کیلوهرتز، همان موتور 0.81 آمپر ریپل، تقریباً 32 درصد نرخ، و در 8 کیلوهرتز، 0.97 آمپر، نزدیک به 39 درصد، حمل می کند. این دقیقا همان نوار موج دار است که روی درایو خراب از پاراگراف ابتدایی قابل مشاهده است و هم ناله و هم دمای اضافی 22 درجه سانتیگراد را توضیح می دهد.
سه اصلاح برآورد را بهبود می بخشد. مدولاسیون بردار فضا با تزریق هارمونیک سوم تقریباً 15 درصد کمتر از حالت سینوسی بالا موج می زند، بنابراین تخمین 20 کیلوهرتز اغلب مانند 18 کیلوهرتز رفتار می کند. اگر موتور در بیشتر مدت کار خود با شاخص مدولاسیون پایین کار کند، بدترین حالت در D = 0.5 ممکن است هرگز در نقطه کار رخ ندهد و می توانید مقداری حاشیه ریپل را با تلفات سوئیچینگ کمتر مبادله کنید. برعکس، اگر موتور باید از روتور قفل شده یا کاهش ولتاژ عمیق جان سالم به در ببرد، وظیفه از 0.5 عبور می کند و بدترین حالت واقعی می شود.
مرحله چهارم: چرخه های سوئیچینگ کافی را در هر مرحله کموتاسیون حفظ کنید
حامل همچنین باید نسبت به فرکانس الکتریکی موتور سریع باشد، در غیر این صورت درایو فرصت های بسیار کمی در هر بخش برای تنظیم جریان دارد. ابتدا فرکانس الکتریکی را محاسبه کنید:
f_elec = دور در دقیقه x جفت قطب / 60
برای موتور مرجع در 1300 دور در دقیقه با چهار جفت قطب، f_elec = 86.7 هرتز. در کموتاسیون شش مرحلهای، هر سیکل الکتریکی شامل شش مرحله است، بنابراین نرخ گام 520 هرتز است. یک دستورالعمل رایج حداقل ده، ترجیحاً بیست دوره PWM در هر مرحله کموتاسیون است که کف را در فرکانس 5.2 تا 10.4 کیلوهرتز قرار می دهد. توجه داشته باشید که اکنون این مقدار از کف RL فراتر رفته و به کف موج دار نزدیک می شود، به همین دلیل است که فن درایوهای این کلاس در حدود 12 تا 16 کیلوهرتز است.
کنترل میدان گرا محدودیت کمی متفاوت دارد. حلقه فعلی معمولاً یک بار در هر دوره حامل بهروزرسانی میشود، بنابراین حامل باید حداقل ده برابر فرکانس الکتریکی باشد تا حلقه را در حداکثر سرعت ثابت نگه دارد، و اگر میخواهید ریپل گشتاور کم در سرعت پایین داشته باشید، بسیار بیشتر است. سنجش جریان تکشنت محدودیت سختتری اضافه میکند: شنت فقط در طول پنجرههای تعریفشده دوره سوئیچینگ قابل خواندن است، بنابراین در کار بسیار بالا پنجرههای اندازهگیری کوچک میشوند و درایو یا اندازهگیریها را نادیده میگیرد یا حامل را پایین میآورد.
موتورهای با سرعت بالا به طور کامل دستورالعمل را نقض می کنند. یک موتور 20000 دور در دقیقه با چهار جفت قطب دارای f_elec = 1333 هرتز و نرخ شش مرحله ای 8 کیلوهرتز است. نیاز به بیست دوره PWM در هر مرحله به ۱۶۰ کیلوهرتز نیاز دارد که برای پل ترانزیستوری دوقطبی با گیت عایق عملی نیست و حتی با کاربید سیلیکون گران است. درایوهای واقعی در آن رژیم به یک پالس موثر در هر مرحله کموتاسیون سوئیچ میکنند و به جای اجرای رایگان، PWM را با رویداد کموتاسیون همگام میکنند. نکته گسترده تر: اگر فرکانس الکتریکی شما به چند کیلوهرتز نزدیک شود، محاسبه حامل باید همراه با طرح مدولاسیون انجام شود، نه جداگانه.
اگر دنباله سوئیچینگ و زمان بندی بخش را عمیق تر می خواهید، این توضیح را در مورد چگونه یک کنترلر BLDC PWM را به کموتاسیون تبدیل می کند قدم به قدم از الگوی دروازه عبور می کند.
با در نظر گرفتن موتور فن مرجع، طراحی روتور خارجی 220 ولت 600 وات در سری DC149 یک تطابق واقعی با این اعداد است و داده های سیم پیچ منتشر شده آن یک بررسی متقاطع مفید در برابر اندازه گیری های نیمکت شماست.
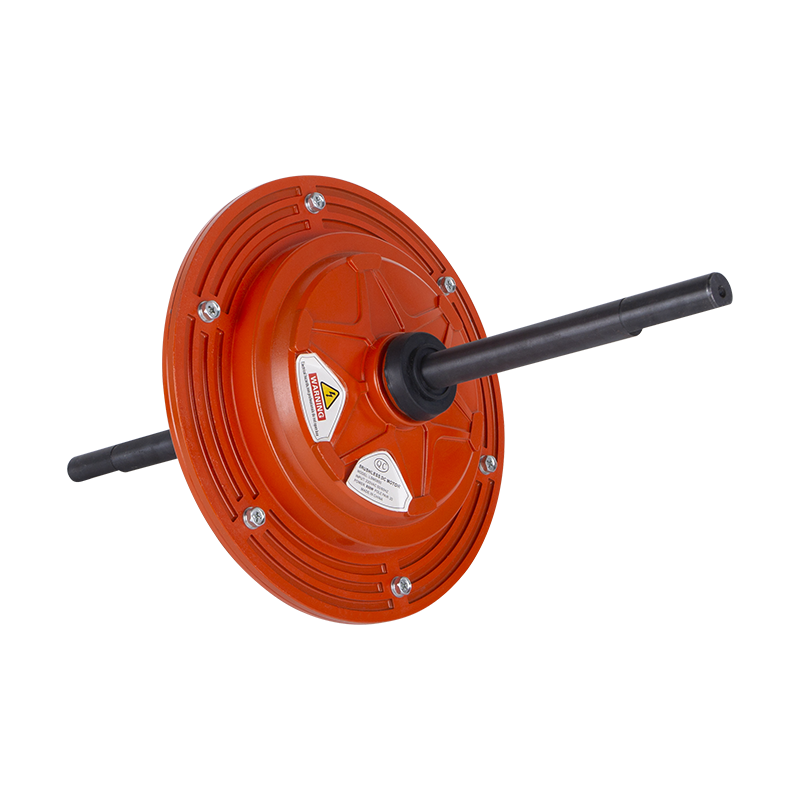
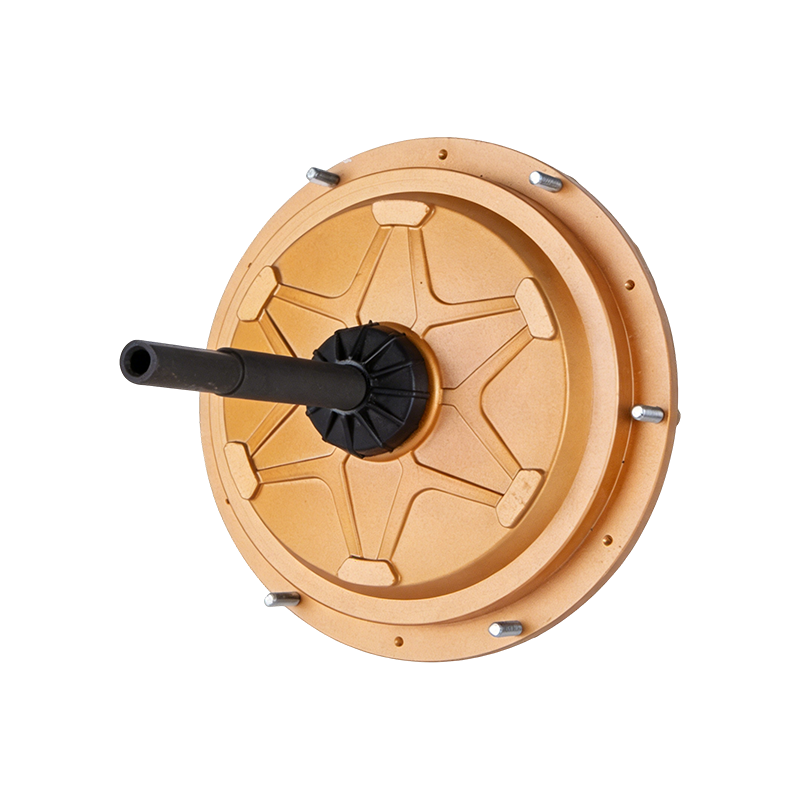 موتور کولر هوای BLDC با روتور خارجی 220 ولت 600 وات DC149 موتور BLDC روتور خارجی 220 ولت 600 وات برای کولرهای هوا، با داده های سیم پیچ منتشر شده که می توان آنها را با اندازه گیری های نیمکت بررسی کرد. مشاهده محصول →
مرحله پنجم: نامزد را در مقابل سقف آزمایش کنید
هنگامی که طبقات مشخص شد، حد بالایی تعیین می کند که چقدر می توانید از پس هزینه های خود برآیید. چهار قید مهم هستند و دو قید اول معمولاً ابتدا به هم متصل می شوند.
از دست دادن سوئیچینگ
تخمین تقریبی برای هر دستگاه P_sw = 0.5 x V_bus x I_phase x (t_on t_off) x f_pwm است. با یک گذرگاه 310 ولت، جریان فاز پیک 3.5 آمپر، 100 ns زمان انتقال ترکیبی و یک حامل 16 کیلوهرتز، هر دستگاه حدود 0.87 وات از سوئیچینگ به تنهایی اتلاف می کند. در 20 کیلوهرتز که 1.08 وات می شود و در 8 کیلوهرتز به 0.43 وات می رسد. در تعداد دستگاه های فعال در طرح مدولاسیون خود ضرب کنید، افت رسانایی را اضافه کنید و مقاومت حرارتی پکیج و هیت سینک را بررسی کنید. حاشیه اتصال 25 درجه سانتیگراد در بدترین محیط یک هدف طراحی معقول است، و این عددی است که معمولاً یک طرح بلندپروازانه 40 کیلوهرتز را در یک برد به طور طبیعی خنک می کند.
زمان مرده و حداقل عرض پالس
زمان مرده یک مالیات ثابت بر چرخه وظیفه است. در 16 کیلوهرتز دوره 62.5 میکروثانیه است، بنابراین زمان مرده 1 میکروثانیه 1.6 درصد از دوره هزینه دارد. در 5 درصد وظیفه دستوری که یک خطای 32 درصدی در ولتاژ اعمال شده است که باعث ایجاد اعوجاج جریان و موج گشتاور با سرعت کم می شود. زمانهای مرده کوتاهتر خطا را کاهش میدهد اما با افزایش دمای محل اتصال و تاخیر در جابجایی دستگاه، خطر تیراندازی را افزایش میدهد. بسیاری از درایورهای گیت حداقل پالس ورودی را مشخص می کنند، معمولاً 50 تا 200 ns، که محدوده کار قابل استفاده در فرکانس های حامل بالا را محدود می کند.
وضوح تایمر
یک تایمر 100 مگاهرتز در حالت تراز وسط، 6250 شمارش در هر دوره با فرکانس 16 کیلوهرتز را ارائه می دهد، بنابراین مرحله وظیفه حدود 0.016 درصد است. در فرکانس 80 کیلوهرتز، همین تایمر 1250 شمارش و 0.08 درصد مراحل را ارائه می دهد. هر دو قابل اجرا هستند، اما مورد درشت، تنظیم جریان خوب را در بار سبک محدود می کند.
نویز آکوستیک و EMC
باند 8 تا 12 کیلوهرتز بدترین مکان برای نشستن برای شنوایی انسان است، که یکی از دلایلی است که 8 کیلوهرتز صدایی بسیار ناخوشایند می دهد. حرکت به 16 کیلوهرتز به بیشتر بزرگسالان کمک می کند اما نه همه. 20 کیلوهرتز و بالاتر معمولاً قابل شنیدن نیست، اما از دست دادن و انتشار تشعشعات را افزایش می دهد. مدولاسیون حامل تصادفی یا پراکنده، طیف را گسترش می دهد و صدای خالص را به قیمت موج جریان کمی بالاتر و طرح نمونه گیری جریان پیچیده تر می کند. در سمت EMC، فرکانسهای حامل بالاتر باعث میشود فیلتر ورودی و کابل موتور بدتر عمل کنند، بنابراین طراحی با فرکانس 12 کیلوهرتز بهطور خودکار با فرکانس 24 کیلوهرتز سازگار نیست.
مقایسه کار شده در دو کلاس موتور
همین چهار چک بسته به اندوکتانس سیم پیچ پاسخ های بسیار متفاوتی را تولید می کنند. جدول زیر یک موتور فن با اندوکتانس متوسط و یک موتور با سرعت بالا با اندوکتانس پایین را از طریق محاسبات یکسان اجرا می کند.
| پارامتر | موتور فن کولر هوا | موتور دمنده با سرعت بالا |
|---|---|---|
| اتوبوس DC | 310 V | 48 V |
| مقاومت فاز در 25 درجه سانتیگراد | 1.10 اهم | 0.05 اهم |
| اندوکتانس فاز در حامل | 8 mH | 120 میکروهنری |
| جفت قطب | 4 | 4 |
| حداکثر سرعت | 1300 دور در دقیقه | 20000 دور در دقیقه |
| جریان فاز نامی | 2.5 A | 20 A |
| قطع RL | 21.9 هرتز | 66 هرتز |
| کف ده برابر RL | 219 هرتز | 663 هرتز |
| ریپل مجاز (20 درصد، 15 درصد) | 0.5 A | 3 الف |
| کف موج دار | 19.4 کیلوهرتز | 33.3 کیلوهرتز |
| فرکانس الکتریکی at top speed | 86.7 هرتز | 1333 هرتز |
| طبقه کموتاسیون (20 دوره در هر پله) | 10.4 کیلوهرتز | 160 کیلوهرتز، قابل دستیابی نیست |
| حامل انتخاب شده | 20 kHz | 40 کیلوهرتز با PWM هماهنگ با کموتاسیون |
ستون پرسرعت آموزنده تر است. کف موج دار آن 33 کیلوهرتز در حال حاضر برای پل 48 ولتی بالا است و دستورالعمل کموتاسیون غیرقابل دسترس است، بنابراین طراحی باید دوره های PWM کمتری را در هر مرحله بپذیرد و با زمان بندی حلقه جریان فشرده تر و فیلتر پشت EMF بهتر جبران کند. این یک سازش مهندسی عادی است، اشتباه نیست، اما باید آگاهانه باشد. اگر چنین موتوری را با یک کنترلر یکپارچه خریداری کنید، مصالحه از قبل در سیستم عامل ایجاد شده است و نمی توانید آن را تغییر دهید.
معنی درایوهای یکپارچه برای محاسبه شما چیست؟
بسیاری از موتورهای فن و کولر هوا در حال حاضر با اینورتر نصب شده بر روی محافظ انتهایی ارسال می شوند و فرکانس حامل در هر چیزی که سازنده درایو انتخاب می کند ثابت است، معمولاً 16 تا 20 کیلوهرتز. برای خریدار، محاسبات بالا به جای تمرین طراحی به یک تمرین تأیید تبدیل می شود.
فرکانس سوئیچینگ را به صورت نوشتاری بپرسید و بپرسید که آیا ثابت است یا قابل تنظیم است. سپس دو سؤال را بپرسید که نشان میدهد آیا این عدد عمداً انتخاب شده است: موج اوج به اوج اندازهگیری شده در بار نامی چقدر است، و حاشیه دمای اتصال در حداکثر محیط نامی چقدر است. تامین کننده ای که می تواند به هر دو پاسخ دهد، محاسبه را انجام داده است. عرضهکنندهای که فقط یک فرکانس را نقلقول میکند، این کار را نکرده است.
همچنین تأیید کنید که صفحه داده کدام PWM را توصیف می کند. موتورهای فن با کموتاسیون الکترونیکی در کلاس 350 وات تا 1500 وات معمولاً هنگام اجرای یک حامل داخلی ثابت، یک آنالوگ 0 تا 10 ولت یا یک فرمان PWM فرکانس پایین را می پذیرند و اشتباه گرفتن این دو باعث ایجاد مشکل راه اندازی می شود که به نظر می رسد یک خطای سیستم عامل است.
برای نصب 380 ولتی که درایو از قبل یکپارچه شده است و حامل ثابت است، بررسی عملی این است که آیا اندوکتانس سیمپیچ و ریپل منتشر شده در آن حامل سازگار هستند یا خیر، این سوالی است که ارزش دارد برای تامینکننده موتور فن 380 ولت 1500 وات EC مطرح شود.
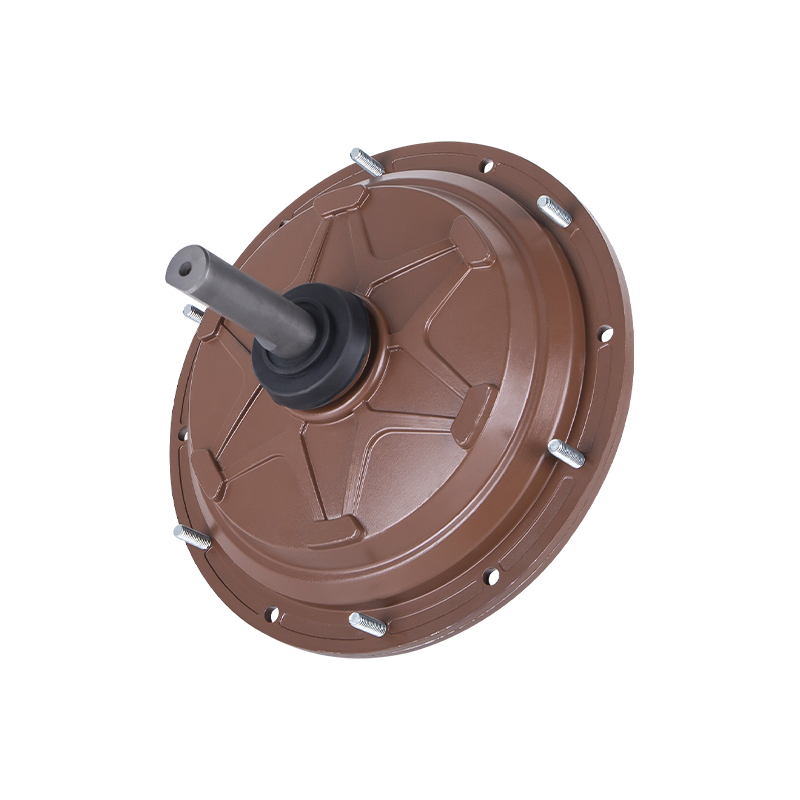
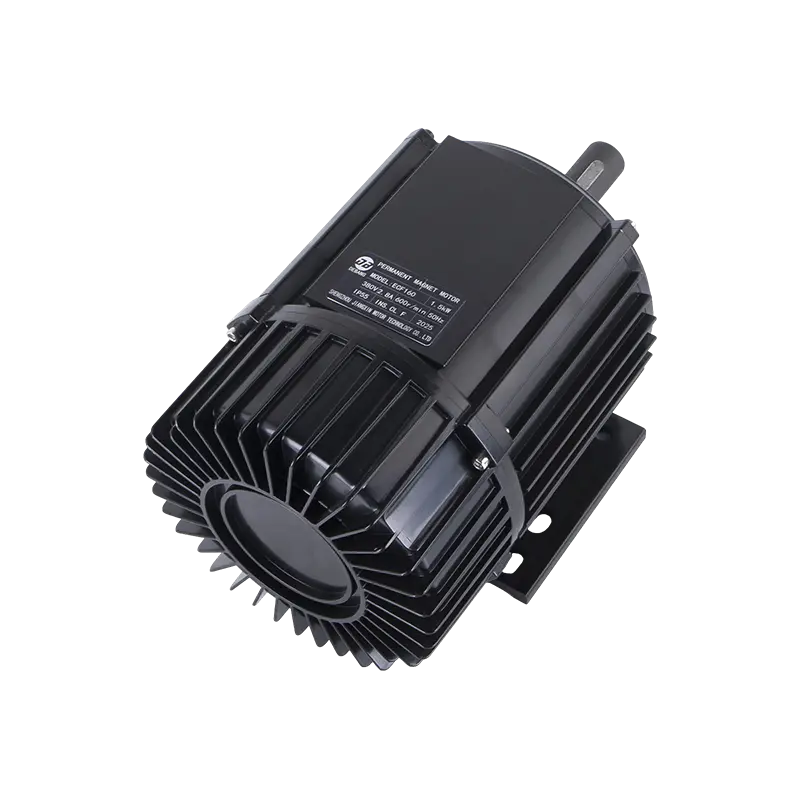 موتور فن EC ECF160 380 V 1500 W برای کولرهای تبخیری موتور فن 380 ولت 1500 وات EC برای کولرهای تبخیری. اندوکتانس سیم پیچ و ریپل منتشر شده آن را می توان در یک حامل ثابت بررسی کرد. مشاهده محصول →
اعتبار سنجی روی نیمکت: چهار اندازه گیری که بحث را حل می کند
محاسبات زمینه را محدود می کند. اندازه گیری ها برنده را انتخاب می کنند این چهار تست را در فرکانس کاندید و در یک مرحله از دو طرف آن، به عنوان مثال 12، 16 و 20 کیلوهرتز اجرا کنید.
- ریپل فعلی جریان فاز را با یک شنت جبرانی یا یک پروب با پهنای باند بالا در بارهای 25 درصد، 50 درصد و 100 درصد ضبط کنید. باند اوج به قله را با مقدار مجاز خود مقایسه کنید. مراقب امواجی باشید که با بارگذاری سریعتر از پیشبینیشده رشد میکنند، که سیگنال اشباع اندوکتانس را نشان میدهد.
- سیم پیچ و دمای دستگاه. در بار نامی خیسانده تا زمانی که دما تثبیت شود، سپس دو یا سه نامزد را با هم مقایسه کنید. تفاوت 2 تا 4 درجه سانتیگراد در افزایش سیم پیچ بین 16 تا 20 کیلوهرتز معمولی است و به شما می گوید که تلفات اضافی سوئیچینگ چیست.
- کارایی در نقطه عملیاتی توان DC ورودی و توان شفت یا هوا را در چرخه وظیفه واقعی برنامه اندازه گیری کنید، نه در یک نقطه اسمی واحد. بارهای فن از قانون مکعب پیروی می کنند، بنابراین بیشتر انرژی سالانه بسیار کمتر از سرعت کامل مصرف می شود، جایی که حامل و طرح مدولاسیون بیشتر از بار نامی اهمیت دارند.
- جارو آکوستیک. موتور را از سرعت 10 تا 100 درصد در هر حامل نامزد اجرا کنید و به صداها گوش دهید. به رزونانسهای ساختاری در محفظه فن توجه کنید، زیرا حاملی که در یک سرعت بیصدا است، میتواند رزونانس براکت را در سرعت دیگر تحریک کند.
برگه اندازه گیری را با سابقه طراحی نگهداری کنید. هنگامی که یک مشتری دو سال بعد یک شکایت از نویز گزارش می دهد، تفاوت بین انتخاب عمدی 16 کیلوهرتز و تصادفی بسیار قابل مشاهده است.
اشتباهاتی که در پروژه های واقعی تکرار می شوند
- استفاده از اندوکتانس برگه داده بدون فرکانس تست. یک مقدار گرفته شده در 100 هرتز می تواند عملکرد ریپل را 20 درصد یا بیشتر افزایش دهد.
- فراموش کردن گذرگاه تصحیح ضریب توان. ریپل با ولتاژ باس مقیاس می شود، بنابراین یک موتور 220 ولتی روی یک پیوند 390 ولت DC، 26 درصد بیشتر از همان موتور روی یک پیوند 310 ولتی موج دار است.
- سایزبندی فقط در 25 درجه سانتیگراد مقاومت گرم، قطع RL را افزایش می دهد، و اشباع، اندوکتانس را کاهش می دهد. هر دو کف موج دار را به سمت بالا فشار می دهند.
- فرض اینکه یک حامل بالاتر همیشه بهتر است. بالاتر از تقریباً 24 کیلوهرتز در بردی که به طور طبیعی خنک می شود، از دست دادن سوئیچینگ و اعوجاج زمان مرده اغلب بیشتر از قیمت بهبود ریپل است.
- اشتباه گرفتن دستور PWM با حامل. آنها سیگنال های مختلف با مشخصات متفاوت هستند و عدم تطابق مانند یک خطای کنترل به نظر می رسد.
- تغییر حامل بدون تنظیم مجدد حلقه فعلی. بهرههای حلقه متناسب با 8 کیلوهرتز معمولاً در 20 کیلوهرتز بسیار تهاجمی هستند و علامت آن نوسان در مراحل بارگذاری است.
جایی که محاسبه در عمل انجام می شود
برای یک کولر هوای تبخیری یا یک پنکه صنعتی موتور وظیفه ای در محدوده 350 وات تا 1500 وات با القایی فاز 6 تا 12 میلی ساعت، محاسبات در فرکانس 12 تا 20 کیلوهرتز همگرا می شود، و 16 کیلوهرتز یک پیش فرض معقول با 20 کیلوهرتز به عنوان مسیر ارتقاء است که ریپل یا نویز آن را ایجاب می کند. سیمپیچهای با اندوکتانس متوسط در فرکانس زیر 8 کیلوهرتز، موجهای زیادی دارند تا بیصدا و خنک بمانند. بالاتر از 24 کیلوهرتز، هزینه های سوئیچینگ و زمان مرده معمولاً بیشتر از مزایای یک پل خنک کننده همرفتی است. برای موتورهای با سرعت بالا و اندوکتانس پایین، کف به 30 تا 40 کیلوهرتز بالا می رود و طرح مدولاسیون باید در همان زمان مورد بازنگری قرار گیرد.
هنگامی که موتور و درایو با هم مشخص می شوند، تمیزترین آرایش این است که حامل را ثابت کنید، اندوکتانس سیم پیچ و مقاومت را در آن حامل منتشر کنید، و ریپل را در بار نامی نشان دهید. برای یک موتور خنک کننده هوا با روتور خارجی 220 ولت 1500 وات که دارای یک حامل داخلی ثابت است، این ترکیب چیزی است که باعث می شود نویز و رفتار حرارتی قبل از ساخت اولین نمونه اولیه قابل پیش بینی باشد.
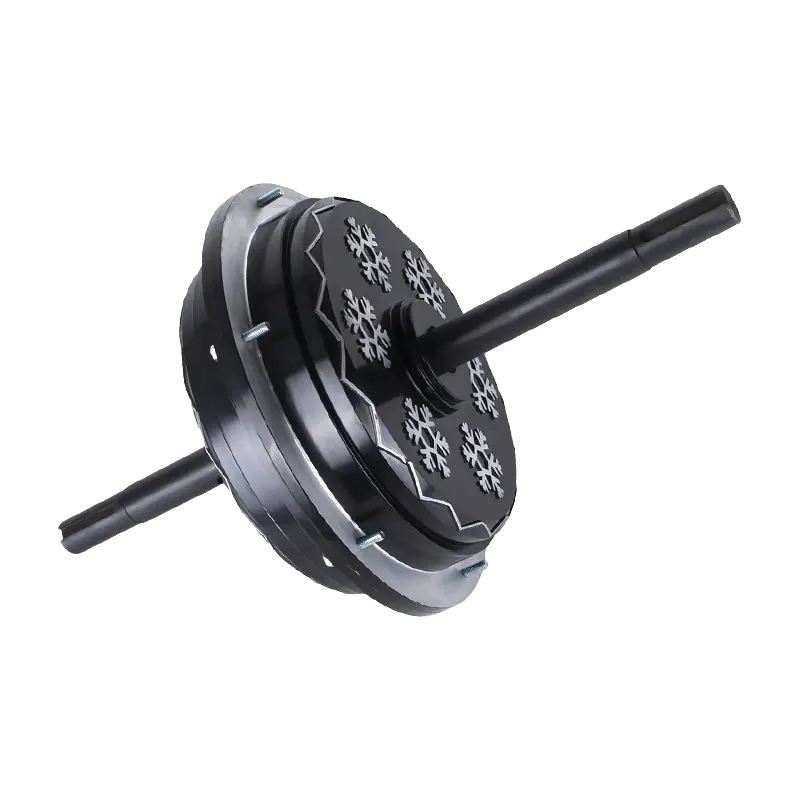
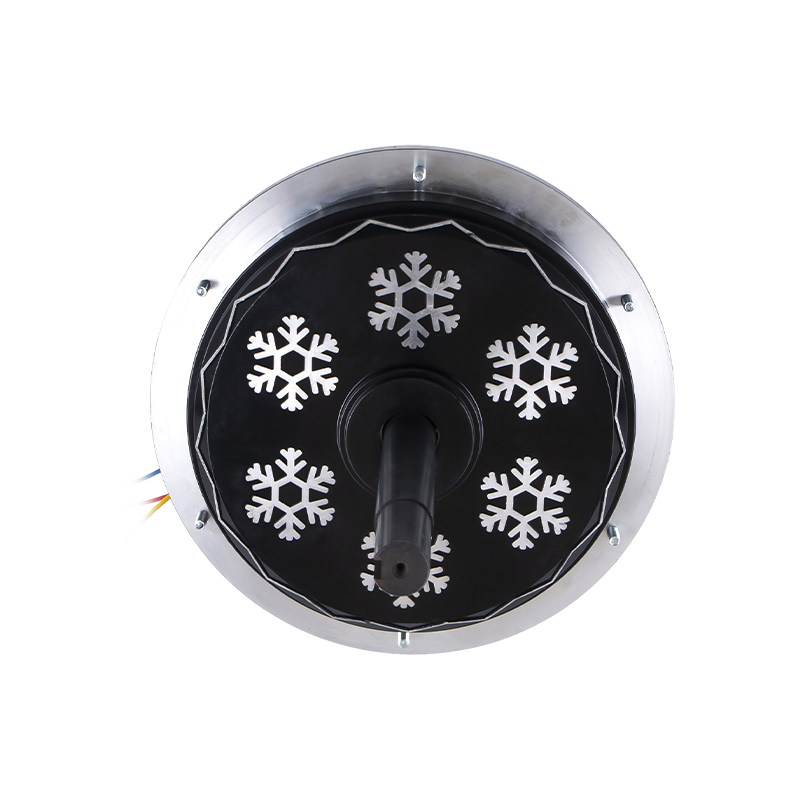 موتور کولر هوای BLDC با روتور خارجی 220 ولت 1500 وات DC198 موتور کولر هوای BLDC با روتور خارجی 220 ولت 1500 وات برای جفت شدن درایو حامل ثابت، که در آن اندوکتانس سیم پیچ و موج دار شدن بار نامی باعث ایجاد صدا و رفتار حرارتی قابل پیش بینی می شود. مشاهده محصول →
چک لیست کار کوتاه است. اندوکتانس هر فاز را در فرکانس حامل خود و در شرایط گرم و اشباع اندازه گیری کنید. برش RL را محاسبه کرده و در ده ضرب کنید. کف موج دار را از V_bus / (4 x L x delta_I_allow) در D = 0.5 محاسبه کنید. فرکانس الکتریکی را محاسبه کنید و تأیید کنید که هنوز ده دوره یا بیشتر سوئیچینگ در هر مرحله کموتاسیون دریافت می کنید، یا اگر این کار را نکردید، طرح مدولاسیون را تغییر دهید. سپس تلفات سوئیچینگ، زمان مرده و وضوح تایمر را در مقدار انتخاب شده بررسی کنید و با یک چرخش نیمکت در سه فرکانس کاندید تأیید کنید. این کار را یک بار در هر جفت موتور-درایو انجام دهید و سوال دیگر حدس نخواهد بود.
 آماده برای سفارشی سازی
محصولات موتوری شما؟
ما تولید کنندگان موتورهای حرفه ای هستیم که قدرت قدرتمند، پایدار و کارآمد را ارائه می دهیم هسته ها برای همه صنایع از طریق ساخت دقیق و نوآوری.
تماس با ما
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 واتساپ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 آدرس شرکت
حق چاپ © by Shengzhou Jiangxin Motor Technology Co., Ltd. تمامی حقوق محفوظ است.